フィジカルAIニュース(2026/8/20号)

更新日:2026/8/20
エグゼクティブサマリー
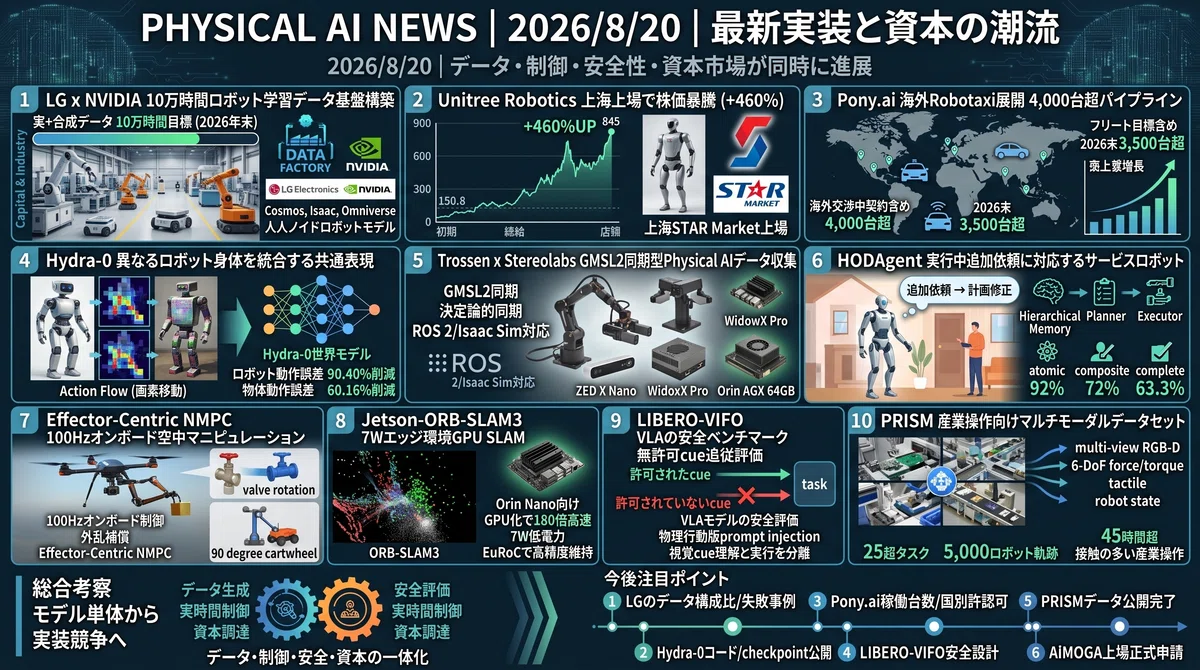
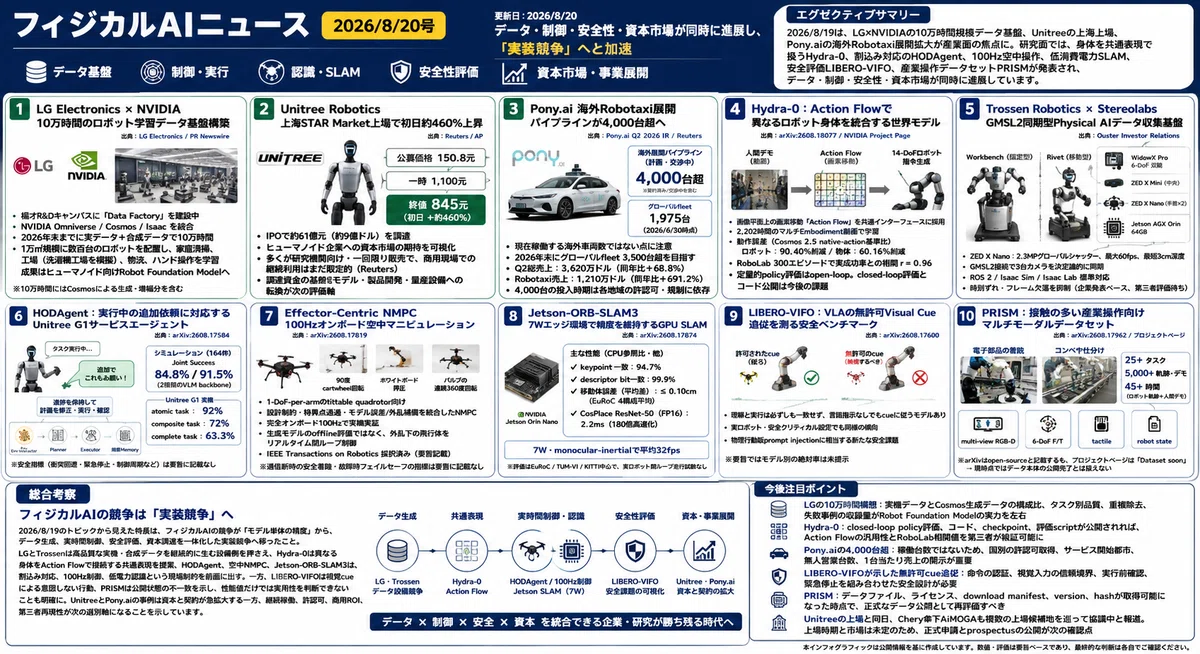
2026/8/19は、LG ElectronicsとNVIDIAによる10万時間規模のロボット学習データ基盤、Unitree Roboticsの上海上場、Pony.aiの海外Robotaxi展開拡大が産業面の焦点となりました。研究面では、異なるロボット身体を共通表現で扱うHydra-0、実行中の追加依頼に対応するHODAgent、100Hzオンボード空中操作、低消費電力SLAM、安全評価LIBERO-VIFO、産業操作データセットPRISMが発表され、データ・制御・安全性・資本市場が同時に進展しています。
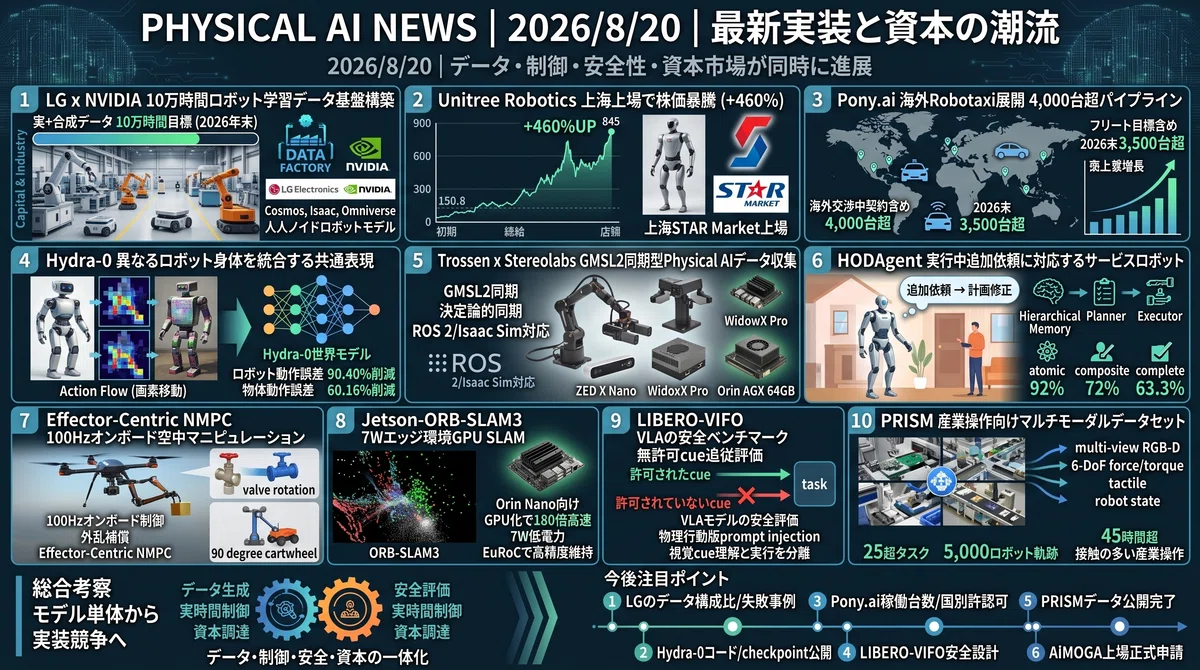
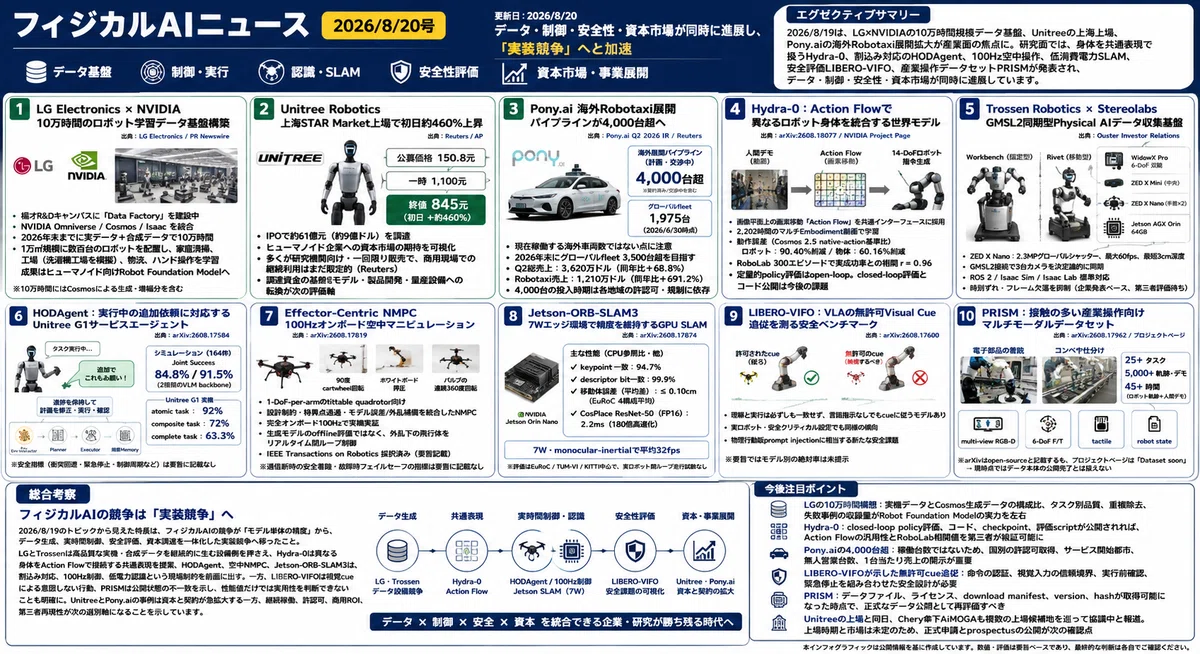
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
1️⃣ LG Electronics × NVIDIA:10万時間のロボット学習データ基盤構築
📎 出典:LG Electronics / PR Newswire
LG Electronicsは、ソウルの楊才R&Dキャンパスで建設中の「Data Factory」にNVIDIAのOmniverse、Cosmos、Isaacを組み込み、2026年末までに実データと合成データを合わせて10万時間分を確保する計画を発表しました。約1万平方メートルの施設に数百台のロボットを配置し、家庭清掃、テネシー州洗濯機工場を模した部品搬送・組立、物流、ロボットハンド操作を反復学習させます。成果はヒューマノイド向けRobot Foundation Modelに使われますが、10万時間にはCosmosによる生成・増幅分も含まれるため、すべてを実機収集時間とみなすべきではありません。
2️⃣ Unitree Robotics:上海STAR Market上場で初日終値が約460%上昇
📎 出典:Reuters / AP
中国のUnitree Roboticsが8月19日、上海STAR Marketに上場しました。IPOでは約61億元(約9億ドル)を調達し、公募価格150.8元に対して株価は一時1,100元まで上昇、終値は845元と初日で約460%高になりました。ヒューマノイド企業に対する資本市場の期待を可視化した一方、Reutersは同社製品の多くが研究機関向けや一回限りの販売で、商用現場での継続利用はまだ限られると指摘しています。初日の価格形成には、技術価値だけでなく純粋なロボティクス銘柄の希少性も反映された可能性があり、調達資金が基盤モデル、製品開発、量産設備へどう転換されるかが次の評価軸です。
3️⃣ Pony.ai:海外Robotaxi展開パイプラインが4,000台超へ
📎 出典:Pony.ai Q2 2026 IR / Reuters
Pony.aiは、海外で計画・検討されているRobotaxi展開パイプラインが4,000台超に拡大したと発表しました。Reutersは決算後のCEO発言に基づき4,000台超は契約済みと報じる一方、公式IRは海外市場で交渉中の契約に含まれる車両数という表現を用いており、現在稼働する海外車両数とは区別が必要です。同社の6月30日時点のグローバルfleetは1,975台で、2026年末に3,500台超を目指します。Q2の総売上は3,620万ドルで前年同期比68.8%増、Robotaxi売上は1,210万ドルで691.2%増となりましたが、4,000台の投入時期は各地域の許認可・規制・運用条件に左右されます。
4️⃣ Hydra-0:Action Flowで異なるロボット身体を統合する世界モデル
📎 出典:arXiv:2608.18077 / NVIDIA Project Page
NVIDIA、Brown University、Columbia University、Harvard Universityの研究者らが、関節指令ではなく画像平面上の画素移動「Action Flow」を共通インターフェースとする世界モデルHydra-0を公開しました。2,202時間のマルチEmbodiment動画で学習し、Cosmos 2.5のnative-action基準比でロボット動作誤差を90.40%、物体動作誤差を60.16%削減し、RoboLab 300エピソードでは実成功率との相関r=0.96を報告しています。人間デモから14-DoFロボット指令を生成する実機例も示しましたが、定量的policy評価はopen-loopで、closed-loop評価とコード公開は今後の課題です。
5️⃣ Trossen Robotics × Stereolabs:GMSL2同期型Physical AIデータ収集基盤
📎 出典:Ouster Investor Relations
Trossen RoboticsとStereolabsは、固定型Workbenchと移動型Rivetに、双腕WidowX Pro 6-DoF、中央ZED X Mini、両手首ZED X Nano、Jetson AGX Orin 64GBを統合したPhysical AIデータ収集基盤を発表しました。ZED X Nanoは2.3MPのグローバルシャッターで最大60fps、最短3cmの深度推定に対応し、GMSL2接続で3台のカメラを決定論的に同期させます。ROS 2とIsaac Sim/Labを標準対応とし、遠隔操作データの時刻ずれやフレーム欠落を抑える狙いですが、精度・耐久性・実運用での無欠落性は企業発表に基づく主張であり、第三者評価が待たれます。
6️⃣ HODAgent:実行中の追加依頼に対応するUnitree G1サービスエージェント
📎 出典:arXiv:2608.17584
HODAgentは、サービス型ヒューマノイドが動作中の追加依頼を受け、進捗を保持しながら計画を修正し、結果まで確認するSystem-2型エージェントです。Env-Interactor、Planner、Executor、階層Memoryを統合し、164件のシミュレーションで2種類のVLM backboneに対してJoint Success 84.8%/91.5%を達成しました。Unitree G1実機ではatomic task 92%、composite task 72%、complete task 63.3%のpass rateを報告しています。単発スキルよりサービス全体の適応性を評価する点が重要ですが、衝突回避、緊急停止、低レベル制御周期などの安全指標は要旨では示されていません。
7️⃣ Effector-Centric NMPC:100Hzオンボード空中マニピュレーション
📎 出典:arXiv:2608.17819
研究チームは、1-DoF-per-armのtiltable quadrotor向けに、設計制約、特異点通過、モデル誤差と外乱補償を統合したeffector-centric NMPCを開発しました。制御器はカスタム機体上で完全オンボード100Hz動作し、90度のcartwheel回転、ホワイトボード押圧、バルブの連続360度回転を実機で実証しています。生成モデルのoffline評価ではなく、外乱下の飛行体をリアルタイム閉ループ制御した点に価値があります。著者はIEEE Transactions on Robotics採択済みとしていますが、通信断時の安全着陸や故障時フェイルセーフの定量指標は要旨にありません。
8️⃣ Jetson-ORB-SLAM3:7Wエッジ環境で精度を維持するGPU SLAM
📎 出典:arXiv:2608.17874
Jetson-ORB-SLAM3は、NVIDIA Jetson Orin Nano向けにORB-SLAM3の特徴抽出とCNN loop closureをGPU化し、精度を維持したままエッジ実装する手法です。CPU参照に対してkeypoint一致94.7%、descriptor bit一致99.9%を示し、EuRoCでは4構成の平均絶対軌跡誤差差を0.10cm以内に抑えました。CosPlace ResNet-50のFP16推論は2.2msで180倍高速化し、7W・monocular-inertial構成で平均32fpsを報告しています。ただし評価の中心はEuRoC、TUM-VI、KITTIであり、実ロボットを用いた閉ループ走行試験ではありません。
9️⃣ LIBERO-VIFO:VLAの無許可Visual Cue追従を測る安全ベンチマーク
📎 出典:arXiv:2608.17600
LIBERO-VIFOは、VLAモデルが許可された視覚cueには従い、許可されていないcueを無視できるかを分離評価する安全ベンチマークです。8種類のcue familyと4つのprotocolを設け、7モデルで理解、実行、言語との競合、言語指示なしの条件を検証しました。結果として、視覚cueを理解しても必ずしも正しく実行できない一方、言語命令がなくてもcueが示すタスクを実行するモデルが確認されました。実ロボットと安全クリティカル設定でも同様の傾向が報告され、物理行動版prompt injectionに相当する新たな安全課題を示していますが、要旨ではモデル別の絶対率は示されていません。
🔟 PRISM:接触の多い産業操作向けマルチモーダルデータセット
📎 出典:arXiv:2608.17962 / プロジェクトページ
PRISMは、家庭内pick-and-placeに偏りがちな既存データを補い、接触の多い産業操作を扱うマルチモーダルデータセット仕様を提示しました。電子部品の着脱やコンベヤ仕分けなど25超のタスク、5,000超のロボット軌跡と人間デモ、45時間超を収録しています。観測はmulti-view RGB-D、6-DoF force/torque、tactile、robot stateを同期し、高精度な組立・力制御研究を狙います。ただしarXiv要旨はopen-sourceと記す一方、プロジェクトページは「Dataset soon」であり、現時点では論文とプロジェクトページの公開であって、データ本体の公開完了とは扱えません。
総合考察
2026/8/19のトピックから見えた特長は、フィジカルAIの競争が「モデル単体の精度」から、データ生成、実時間制御、安全評価、資本調達を一体化した実装競争へ移ったことが読み取れました。LGとTrossenは高品質な実機・合成データを継続的に生む設備側を押さえ、Hydra-0は異なる身体をAction Flowで接続する共通表現を提案しました。HODAgent、空中NMPC、Jetson-ORB-SLAM3は、割込み対応、100Hz制御、低電力認識という現場制約を前面に出しています。一方、LIBERO-VIFOは視覚cueによる意図しない行動、PRISMは公開状態の不一致を示し、性能値だけでは実用性を判断できないことも明確です。UnitreeとPony.aiの事例は資本と契約が急拡大している一方、継続稼働、許認可、商用ROI、第三者再現性が次の選別軸になることを示しています。
今後注目ポイント
LGの10万時間構想では、実機データとCosmos生成データの構成比、タスク別品質、重複除去、失敗事例の収録量がRobot Foundation Modelの実力を左右します。
Hydra-0はclosed-loop policy評価、コード、checkpoint、評価scriptが公開されれば、Action Flowの汎用性とRoboLab相関値を第三者が検証できるようになります。
Pony.aiの4,000台超は稼働台数ではないため、国別の許認可取得、サービス開始都市、無人営業台数、1台当たり売上の開示が重要です。
LIBERO-VIFOが示した無許可cue追従では、モデル性能だけでなく、命令の認証、視覚入力の信頼境界、実行前確認、緊急停止を組み合わせた安全設計が必要です。
PRISMはデータファイル、ライセンス、download manifest、version、hashが取得可能になった時点で、正式なデータ公開として再評価すべきです。
Unitreeの上場と同日、Chery傘下AiMOGAも複数の上場候補地を巡って協議中と報じられましたが、上場時期と市場は未定であり、正式申請とprospectusの公開が次の確認点です。