フィジカルAIニュース(2026/9/18号)

更新日:2026/9/18
エグゼクティブサマリー
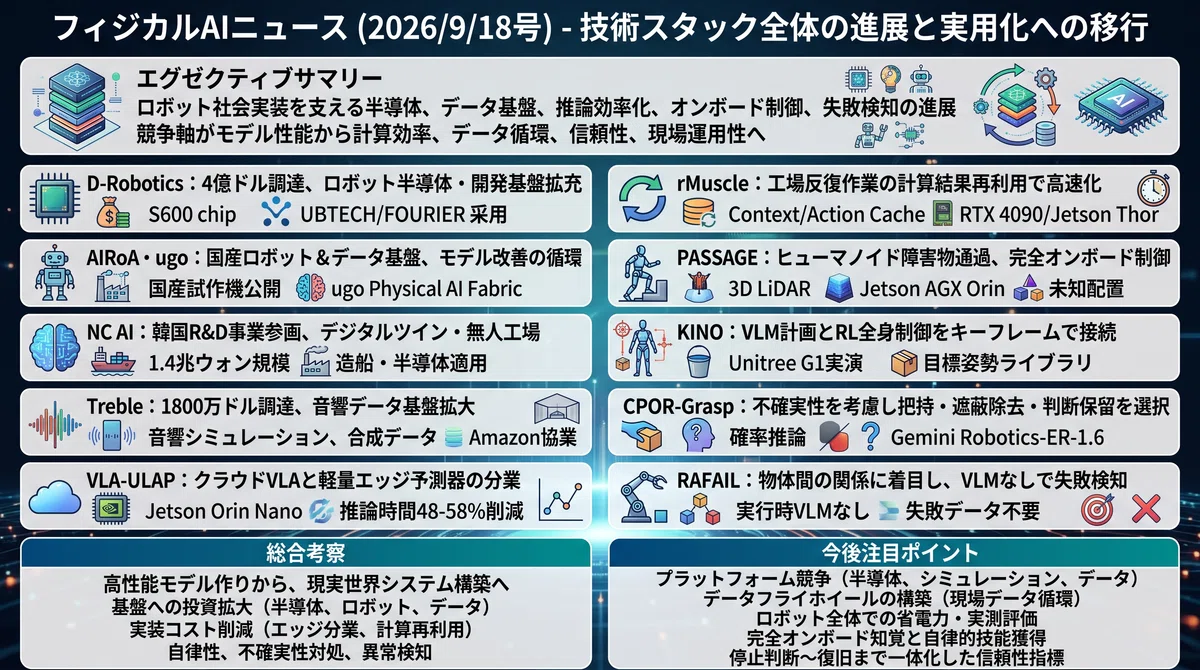
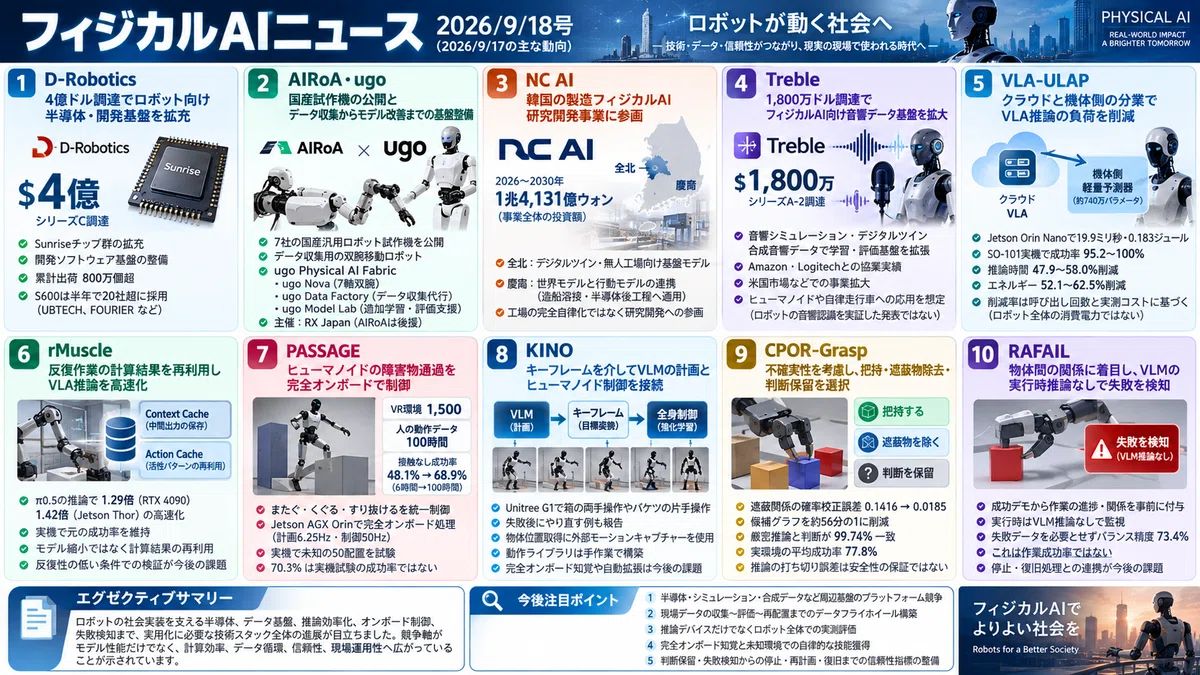
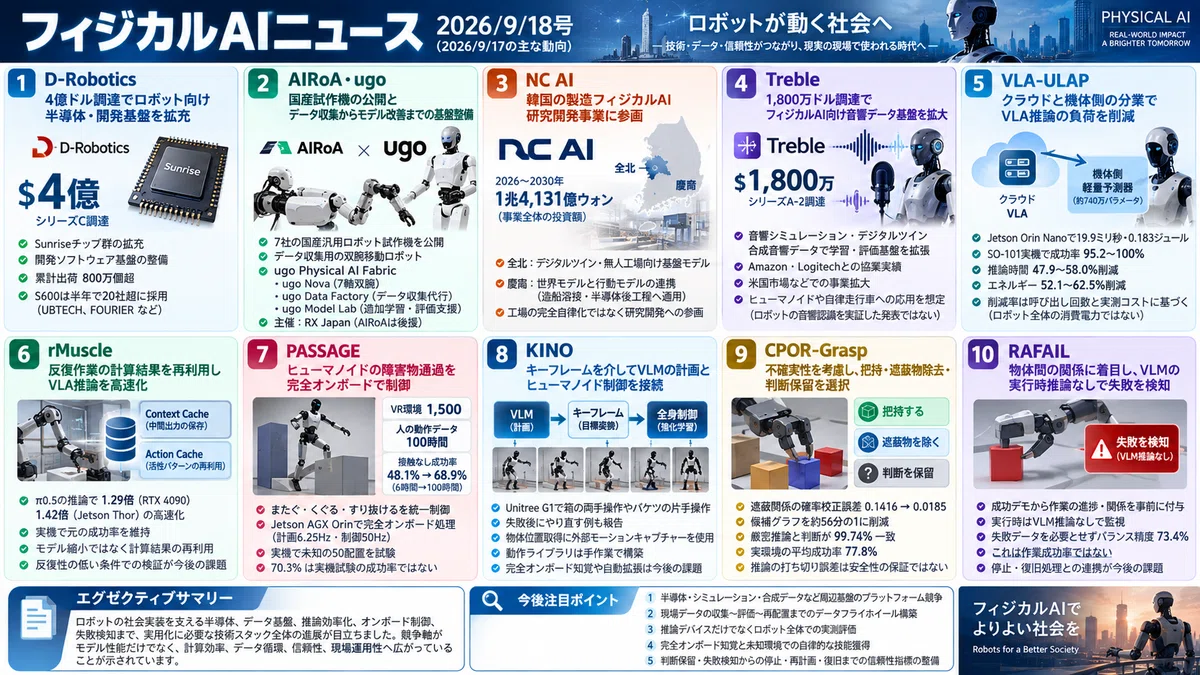
2026/9/17のフィジカルAIニュースでは、ロボットの社会実装を支える半導体、データ基盤、推論効率化、オンボード制御、失敗検知まで、実用化に必要な技術スタック全体の進展が目立ちました。D-Roboticsは4億ドルを調達し、ロボット向け半導体と開発環境を拡充し、AIRoAやugoは国産ロボットと現場データをモデル改善へ循環させる基盤整備を進めています。研究面では、VLA-ULAPやrMuscleがVLA推論の遅延・エネルギー削減を狙い、PASSAGEやKINOはヒューマノイドの自律制御を前進させています。さらにCPOR-GraspやRAFAILでは、不確実性を考慮した判断保留や失敗検知が提案されており、競争軸がモデル性能だけでなく、計算効率、データ循環、信頼性、現場運用性へ広がっていることが示されています。
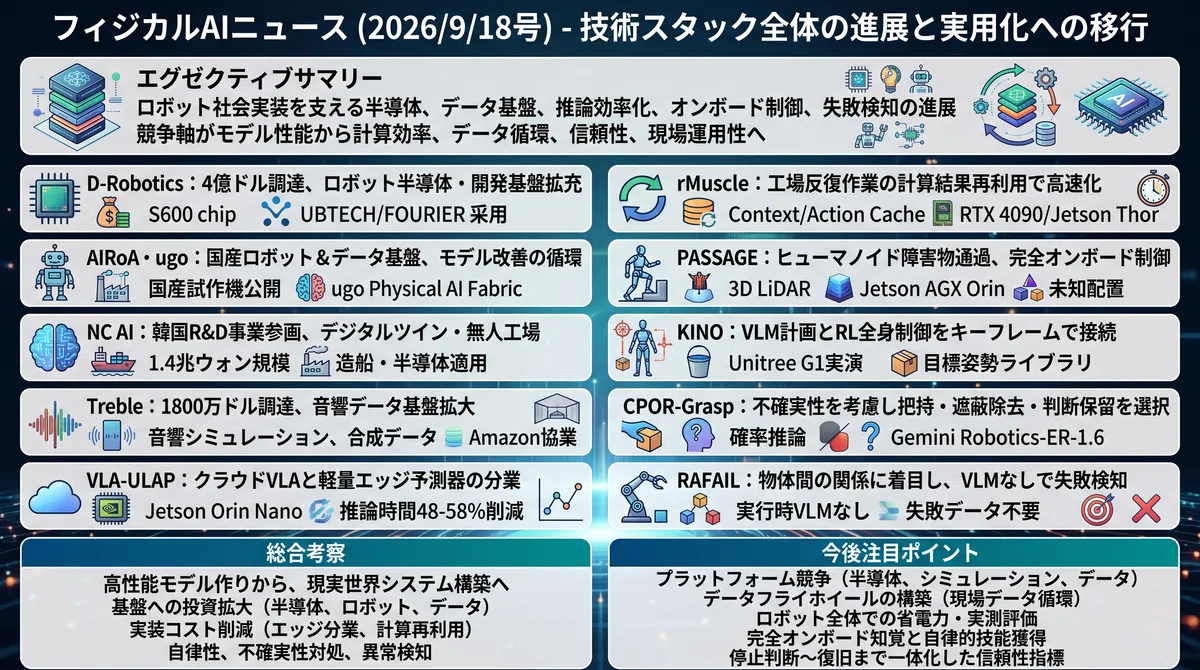
※作成した記事内容をGammaに入力しスライド自動作成させました。スライドの方が見やすいようでしたらこちらをご覧くださいませ。
1️⃣ D-Robotics:4億ドル調達でロボット向け半導体・開発基盤を拡充
📎 出典:D-Robotics / PR Newswire
D-Roboticsは、4億ドルのシリーズC調達完了を発表しました。資金はSunriseチップ群の拡充と、ロボット開発全体を支えるソフトウェア基盤の整備に充てます。同社によると、Sunriseシリーズの累計出荷は800万個を超え、2025年11月発表の具身AI向け「S600」は半年で20社超に採用されました。採用先にはUBTECH、FOURIER、Booster Roboticsなどが含まれ、その多数が量産段階にあると説明しています。今回の新着はS600自体の新製品発表ではなく、既存チップの製品群と開発環境を拡張し、多様なロボットの製品化を支えるための資金調達です。
2️⃣ AIRoA・ugo:国産試作機の公開と、データ収集からモデル改善までの基盤整備
📎 出典:MONOist / AIRoA公式・開催案内 / ugo / PR TIMES
AIRoAは「フィジカルAI Summit」で、THK、ugo、不二越など7社の国産汎用ロボット試作機を公開しました。対象はデータ収集用の双腕移動ロボットで、評価を経て改良・量産体制の構築へ進む計画です。また、ugoは「ugo Physical AI Fabric」を発表しました。7軸双腕の「ugo Nova」、データ収集キット、収集代行の「ugo Data Factory」、追加学習・評価支援の「ugo Model Lab」を組み合わせます。機体の提供だけでなく、現場データをモデル改善へ戻す一連の開発工程を支える構成です。なお、Summitの主催はRX Japanで、AIRoAは後援です。
3️⃣ NC AI:韓国の製造フィジカルAI研究開発事業に参画
📎 出典:NC AI公式発表
NC AIは、韓国科学技術情報通信部とNIPAが進める全北・慶南のフィジカルAI研究開発事業への参画を発表しました。同社によると、事業全体では2026~2030年の5年間で1兆4,131億ウォンを投入する計画で、同社単独への資金配分額ではありません。全北では工場設備や作業者の動きを再現するデジタルツイン、無人工場向け基盤モデルを開発します。慶南ではセンサー情報から物理状況を予測する世界モデルと行動モデルを連携させ、造船溶接や半導体後工程への適用を目指します。今回確認できるのは研究開発への参画であり、工場の完全自律化を達成した発表ではありません。
4️⃣ Treble:1,800万ドル調達でフィジカルAI向け音響データ基盤を拡大
📎 出典:Treble Technologies / GlobeNewswire
Treble Technologiesは、Paladin Capital Group主導のシリーズA-2で1,800万ドルを調達したと発表しました。音響シミュレーション、デジタルツイン、合成音響データを組み合わせ、部屋の形状や材質、マイク配置、周囲の騒音が異なる環境でAIを訓練・評価する基盤を拡張します。AmazonやLogitechとの協業実績を示し、調達資金は米国市場などでの事業拡大に充てます。ヒューマノイドや自律走行車への応用も想定していますが、今回の発表はロボットの音響認識能力を実証したものではなく、多様な音環境を再現する学習・検証基盤への投資です。
5️⃣ VLA-ULAP:クラウドと機体側の分業でVLA推論の負荷を削減
📎 出典:arXiv:2609.18663
「VLA-ULAP」は、クラウド上の視覚・言語・行動モデル(VLA)と、約740万パラメータの軽量な機体側予測器を交互に使う方式です。Jetson Orin Nanoでの予測器の推論は19.9ミリ秒、1回当たり0.183ジュールと報告しています。SO-101実機では基準成功率の95.2~100%を維持し、推論時間を47.9~58.0%、推論デバイスのエネルギーを52.1~62.5%削減したと推計しています。削減率は成功した試行の呼び出し回数と、実測した機器の推論コストに基づくもので、ロボット全体の消費電力を直接測定した結果ではありません。
6️⃣ rMuscle:反復作業の計算結果を再利用し、VLA推論を高速化
📎 出典:arXiv:2609.19104
「rMuscle」は、工場の反復作業で似た観測や動作が繰り返される性質を利用し、VLA推論の計算結果を再利用する研究です。画像から得た中間出力を保存するContext Cacheと、ニューラルネットワーク内部の活性パターンを再利用するAction Cacheを組み合わせます。著者らはLIBERO、RoboTwin、実機操作で評価し、π0.5の推論ではFlashRTに対してRTX 4090で1.29倍、Jetson Thorで1.42倍の高速化を報告しました。実機では元の成功率を維持したとしています。モデル縮小とは異なる最適化ですが、効果を新規作業へ広げるには、反復性の低い条件でも検証が必要です。
7️⃣ PASSAGE:ヒューマノイドの障害物通過を完全オンボードで制御
📎 出典:arXiv:2609.18732
「PASSAGE」は、ヒューマノイドが障害物をまたぐ・くぐる・すり抜ける動作を一つの計画・制御系で選ぶ手法です。VR上の1,500環境で100時間の人の動作データを収集しました。シミュレーションでは、学習データを6時間から100時間へ増やすと接触なし成功率が48.1%から68.9%へ向上し、学習環境の拡張込みで70.3%となりました。実機では3D LiDARとJetson AGX Orinを使い、6.25Hzの計画と50Hzの制御を機体内で処理します。事前地図や外部計算なしに未知の50配置を試験しており、70.3%はその実機試験の成功率ではありません。
8️⃣ KINO:キーフレームを介してVLMの計画とヒューマノイド制御を接続
📎 出典:arXiv:2609.18869 / 論文本文
「KINO」は、視覚言語モデル(VLM)による計画と強化学習の全身制御を、目標姿勢を表す「キーフレーム」で接続する手法です。VLMが指示・観測・実行結果から既定の動作ライブラリ内の目標を選び、低レベル制御が関節動作へ変換します。Unitree G1実機で箱の両手操作やバケツの片手操作を実演しています。論文では、失敗後に目標を再提示してやり直す例も報告しています。一方、物体位置の取得には外部モーションキャプチャーを使い、動作ライブラリも手作業で構築しています。完全オンボードの知覚や、自動的な動作ライブラリ拡張は今後の課題です。
9️⃣ CPOR-Grasp:不確実性を考慮し、把持・遮蔽物除去・判断保留を選択
📎 出典:arXiv:2609.18718
「CPOR-Grasp」は、物が重なった状況で、対象をつかむ、遮蔽物を除く、判断を保留するという選択を確率推論に基づいて行う把持手法です。視覚言語モデルの推定、深度、物体領域の情報を組み合わせ、複数の遮蔽関係を比較します。著者報告では、Gemini Robotics-ER-1.6を用いた構成で遮蔽関係の確率校正誤差が0.1416から0.0185へ低下しました。候補グラフを約56分の1に絞りながら厳密推論と判断が99.74%一致し、実環境の平均成功率は77.8%でした。ただし、推論の打ち切り誤差に関する保証は、把持動作や人への安全性を保証するものではありません。
🔟 RAFAIL:物体間の関係に着目し、VLMの実行時推論なしで失敗を検知
📎 出典:arXiv:2609.18324
「RAFAIL」は、ロボット操作の失敗を、画面全体の変化ではなく、グリッパーと物体、物体と目標位置などの関係の異常から検知する研究です。成功デモに対し、視覚言語モデルが事前に作業の進捗や重要な関係を付与し、実行時はVLM推論なしで監視します。失敗データを必要とせず、実環境の3タスクでバランス精度73.4%を報告しました。この指標は成功・失敗それぞれの検出性能を均等に評価したもので、作業成功率ではありません。実運用では、失敗の見逃し率や検知の遅れに加え、停止・復旧処理とどう連携するかを確認する必要があります。
総合考察
2026/9/17のトピックから見えた特長は、フィジカルAIの競争が「高性能なモデルを作る段階」から「現実世界で継続的に使えるシステムを構築する段階」へ移りつつあることが読み取れました。D-Roboticsやugo、Trebleが示すように、半導体、ロボット、データ収集、シミュレーション、学習評価までを一体化する基盤への投資が拡大しています。一方、VLA-ULAPやrMuscleでは、巨大モデルを常時動かすのではなく、エッジとの分業や計算結果の再利用によって実装コストを下げる方向が鮮明です。また、PASSAGE、KINO、CPOR-Grasp、RAFAILは、自律性だけでなく不確実性への対処や異常検知にも焦点を当てています。今後は単一ベンチマークの成功率より、未知環境への適応性、消費電力、復旧能力、安全性を含む総合的な運用性能が重要になります。
今後注目ポイント
D-RoboticsやTrebleの大型調達は、フィジカルAIの価値源泉がロボット本体だけでなく、半導体、シミュレーション、合成データなど周辺基盤へ広がっていることを示しており、今後は開発者を囲い込むプラットフォーム競争が注目です。
AIRoAとugoの取り組みでは、国産ロボットを作ること以上に、現場データの収集、追加学習、評価、再配置までを高速で循環できるかが重要であり、このデータフライホイールを誰が構築できるかが量産後の競争力を左右しそうです。
VLA-ULAPとrMuscleは、モデル自体を小型化せずに推論回数や計算量を削減する方向を示しており、今後は推論デバイス単体の省電力効果だけでなく、通信や待機電力を含むロボット全体での実測評価が重要になります。
PASSAGEやKINOではヒューマノイドの複雑動作が進展する一方、外部モーションキャプチャーや手作業の動作ライブラリなど依存要素も残っており、完全オンボード知覚と未知環境での自律的な技能獲得まで到達できるかが注目です。
CPOR-GraspとRAFAILが示す「分からないときに保留する」「失敗を早期に検知する」という能力は、産業利用では成功率向上と同程度に重要であり、今後は停止判断から再計画、復旧までを一体化した信頼性指標の整備が焦点になります。