ラグランジュ力学(Lagrangian Mechanics)はニュートン座標に代わって一般化座標系(Generalized Coordinate System)を用いますが、その理解にはここで述べるヤコビ行列とその行列式であるヤコビアンの概念が欠かせなくなってきます。
そしてこのシリーズの主題たる数理最適化関連では「最小作用の原理(Principle of Least Action)」概念の登場が重要なタームとなってきます。
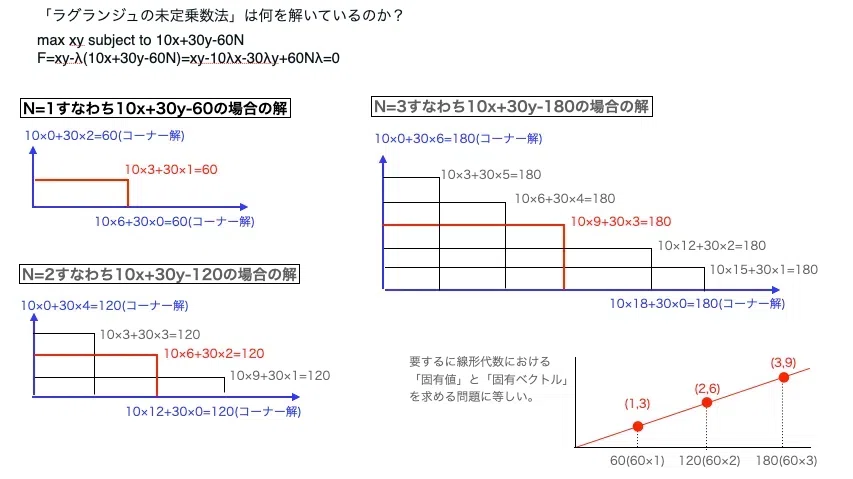
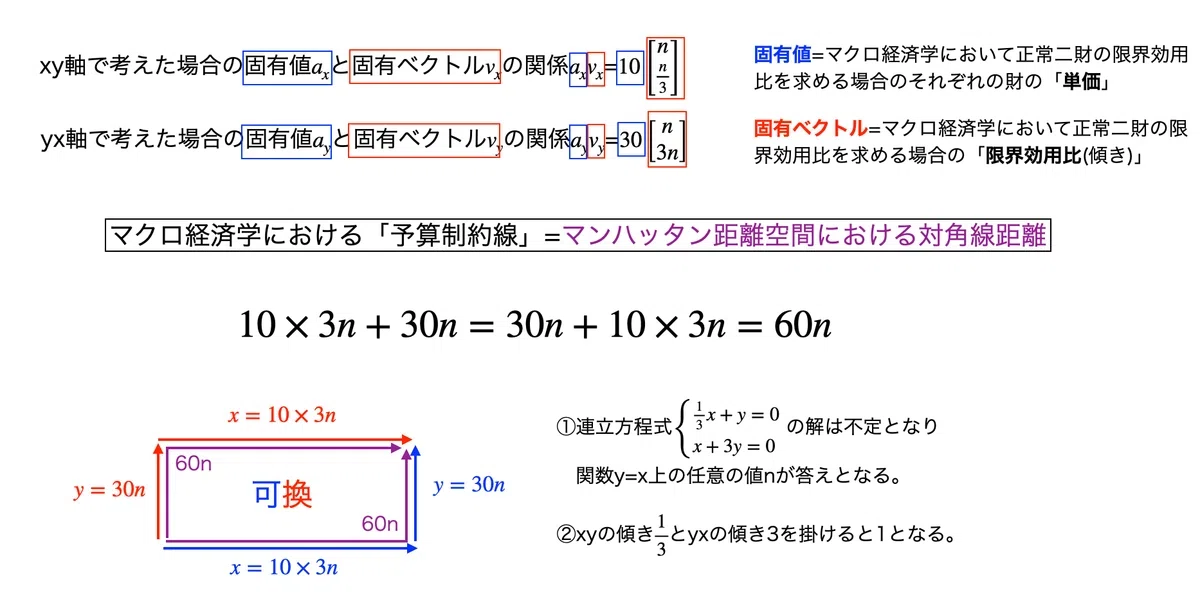
ミクロ経済学における効用最大化問題は想定する二財が①単価が等しい場合(完全補完財)、②単価の差が著し過ぎて比較にならない場合(独立財)を例外として処理する。物理学では円錐曲線に対応し①は放物線(x,x2)、②は(上の図)絶対値曲線(2x±∣x∣,2x∓∣x∣)に該当。
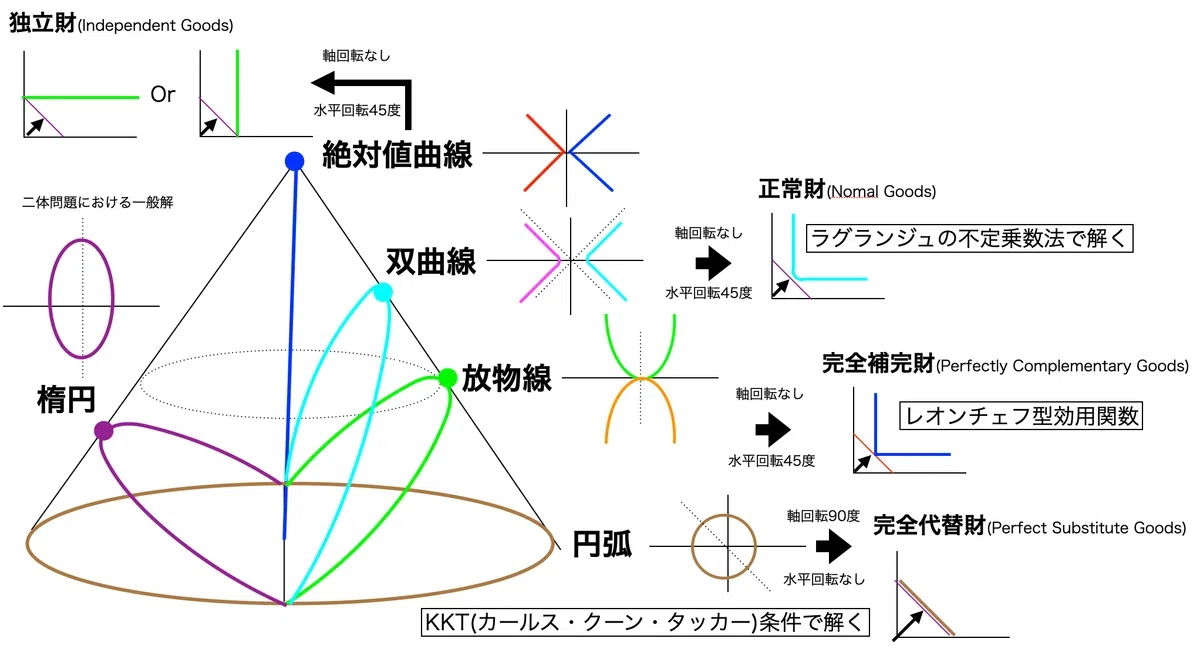
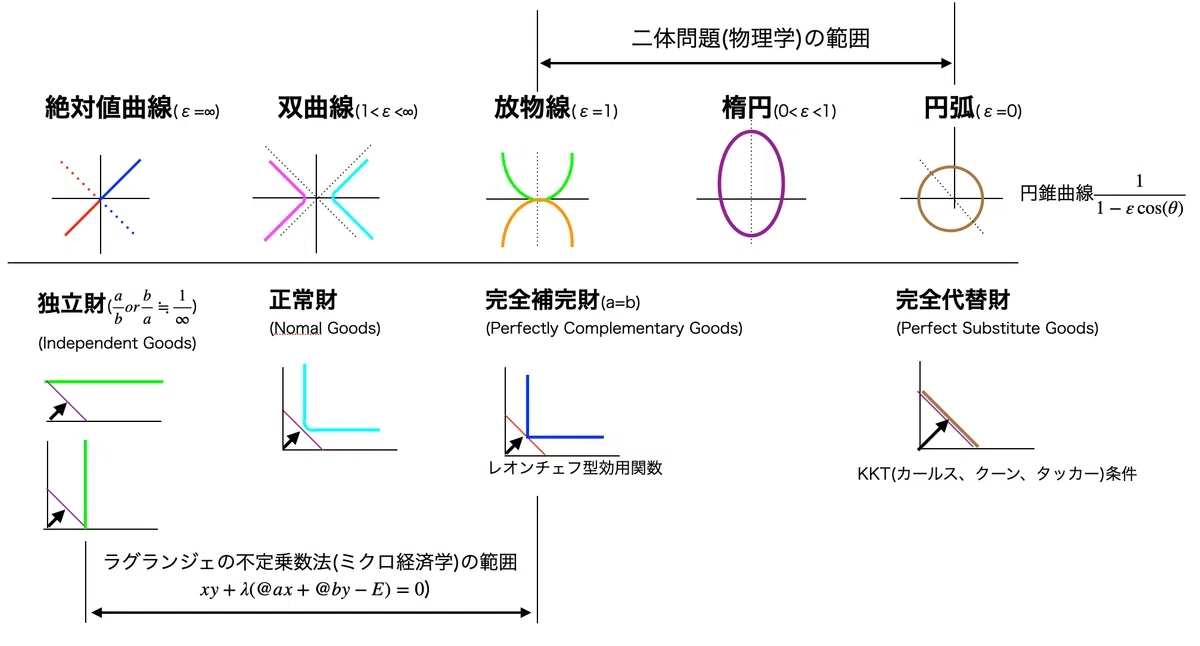
絶対値曲線(2∣x∣±x,2∣x∣∓x)は45度(4πRad.)…回転させると1単位当たりの増分が2となるが、ミクロ経済学はユークリッド距離ではなくマンハッタン距離なのでこの部分を補正。この様に排他的関係にある二財の具体例としては「ジュース自販機における(暑い最中しか売れない)納涼ゼリーボトルと(寒い最中にしか売れない)HOTスープ缶」「アパレルショップの売り場レイアウトにおける水着(夏用)とコート(冬用)」などが挙げられよう。
(x∣x∣)(cos(4π)sin(4π)−sin(4π)cos(4π) )=(x∣x∣)(2222−2222 )
=(22x+22∣x∣−22x+22∣x∣)=(22(∣x∣+x)22(∣x∣−x))
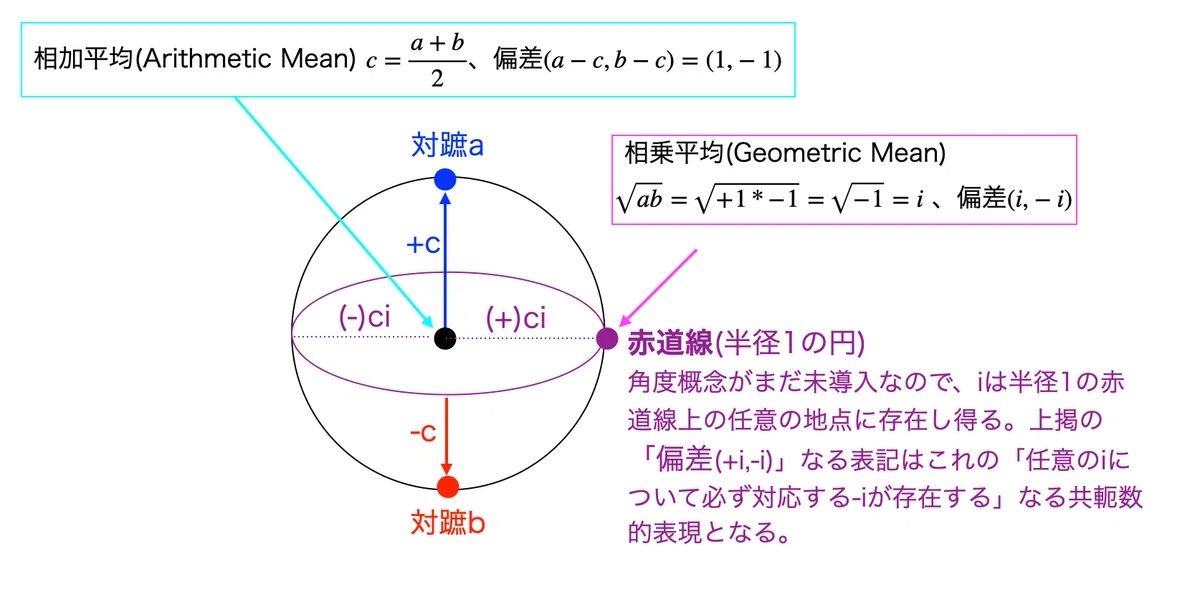
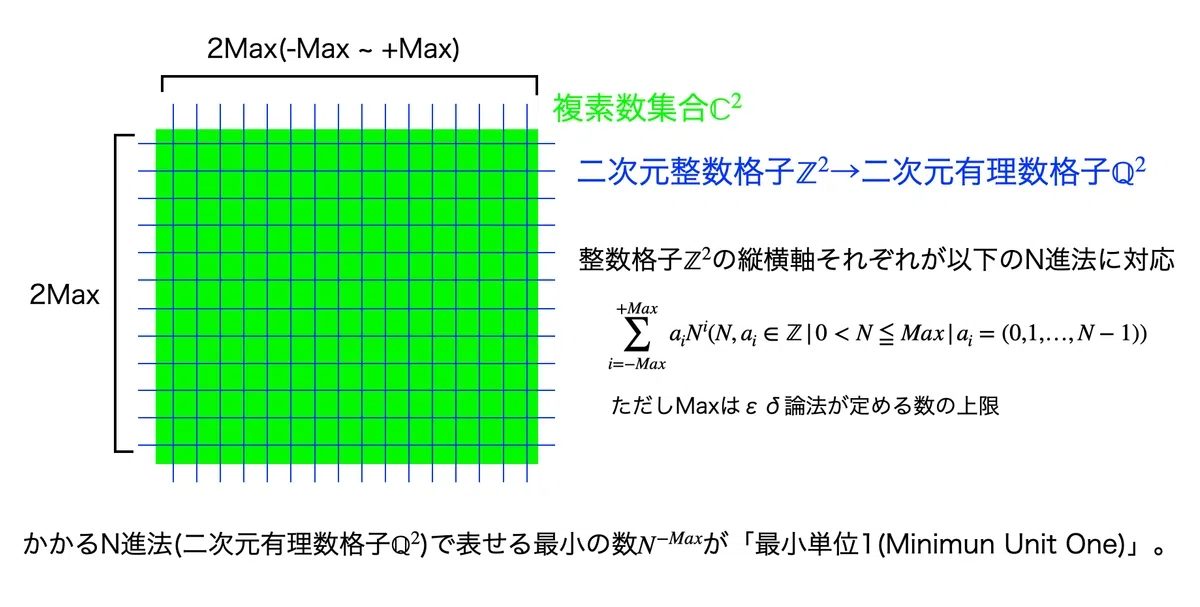
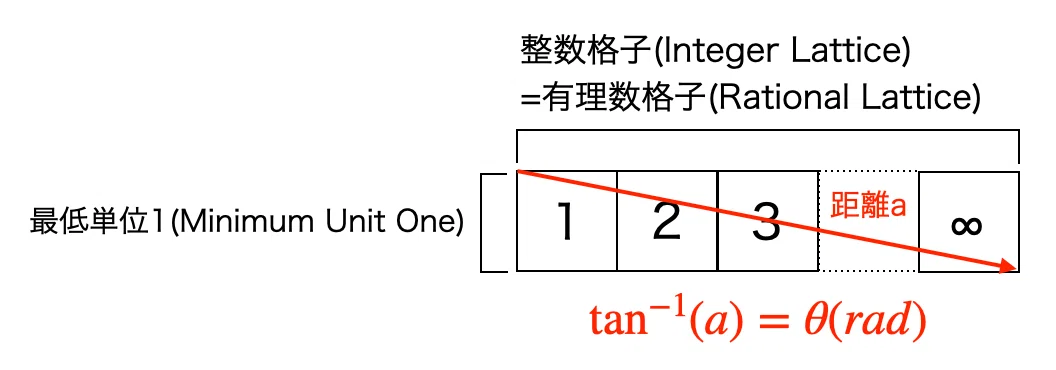
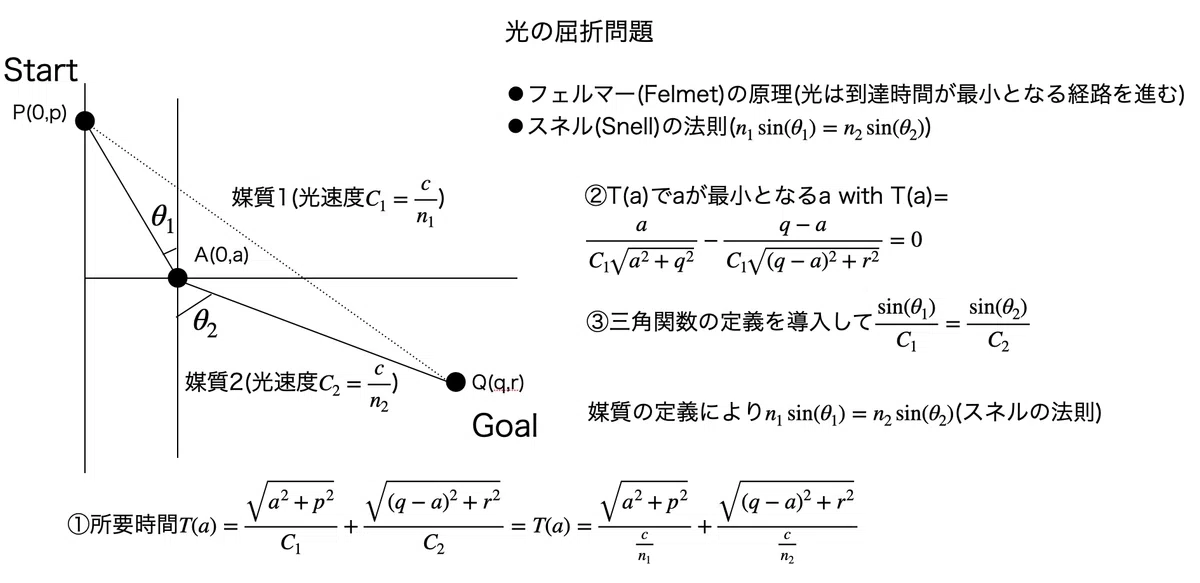
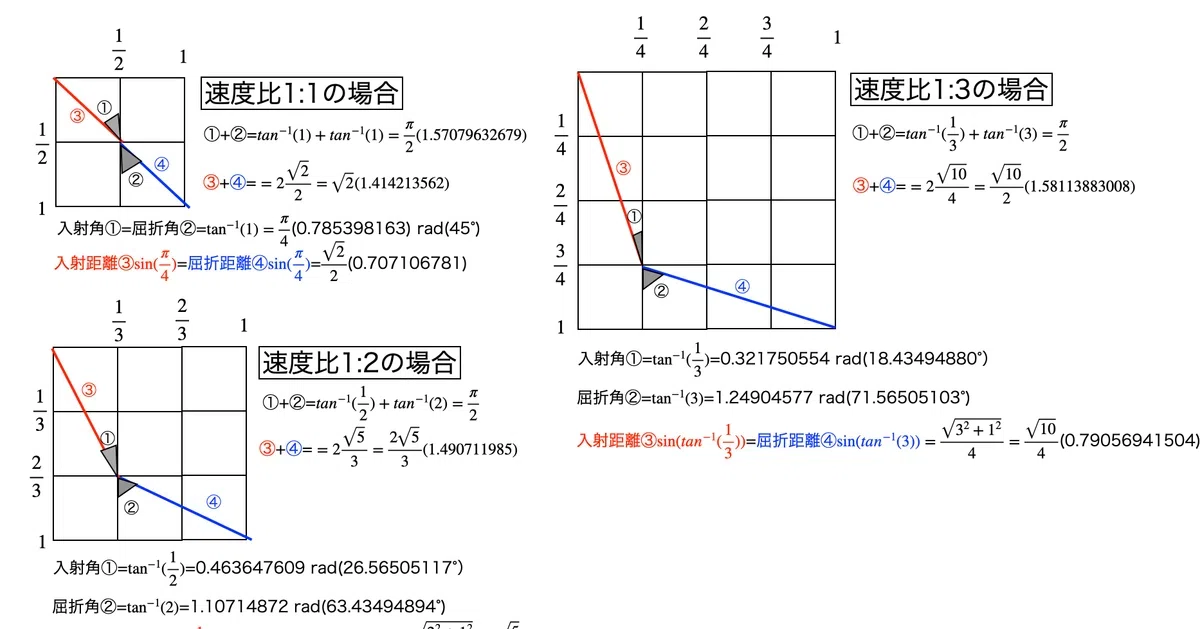
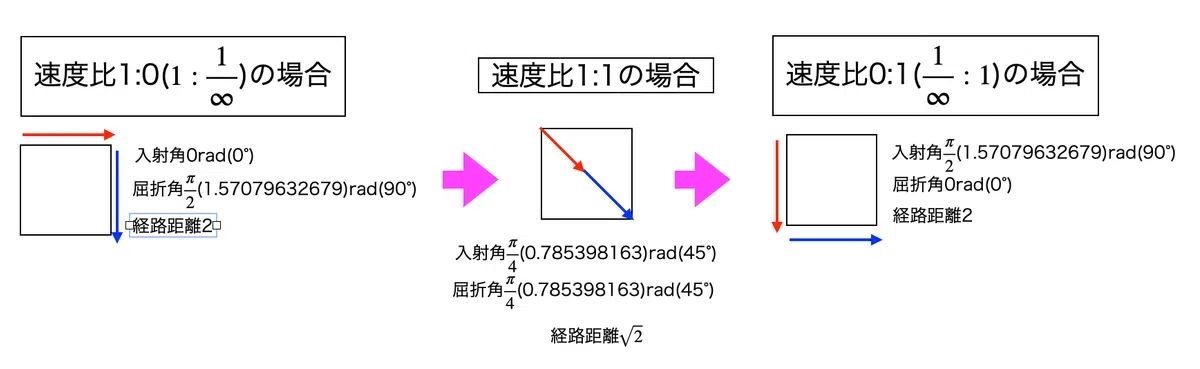
「光の主観的軌跡」自体はあくまで直線なので、これもまた一般化座標系の一種として扱えそうな気がしてきました。まぁ全微分は通りそうにない式形じゃある訳ですが…
階乗(Factorial)からガンマ関数(Gamma Function)へ
ここからは頭を切り替えて円系座標系の話に。円錐座標系についてこれだけ解像度が上がってくると、こちらだけ以下のレベルで放置しておく訳にもいきません。
drd34πr3(球の体積)=4πr2(球の表面積),∫4πr2(球の表面積)dr=πr3(球の体積)
drd4πr2(球の表面積)=2πr(円周),∫2πr(円周)dr=4πr2(球の表面積)
drdπr2(円の面積)=2πr(円周),∫2πr(円周)dr=πr2(円の面積)
では、どの辺りから手をつけたらいいのでしょうか? ここで思わぬ突破口。以下の投稿で「パスカルの三角形をめぐる数理」を列記しましたが、その過程でパスカルの三角形が現れるのは結果に過ぎず、むしろその根幹にあるのは階乗(Factiorial)演算n!である事が浮かび上がってきたのです。
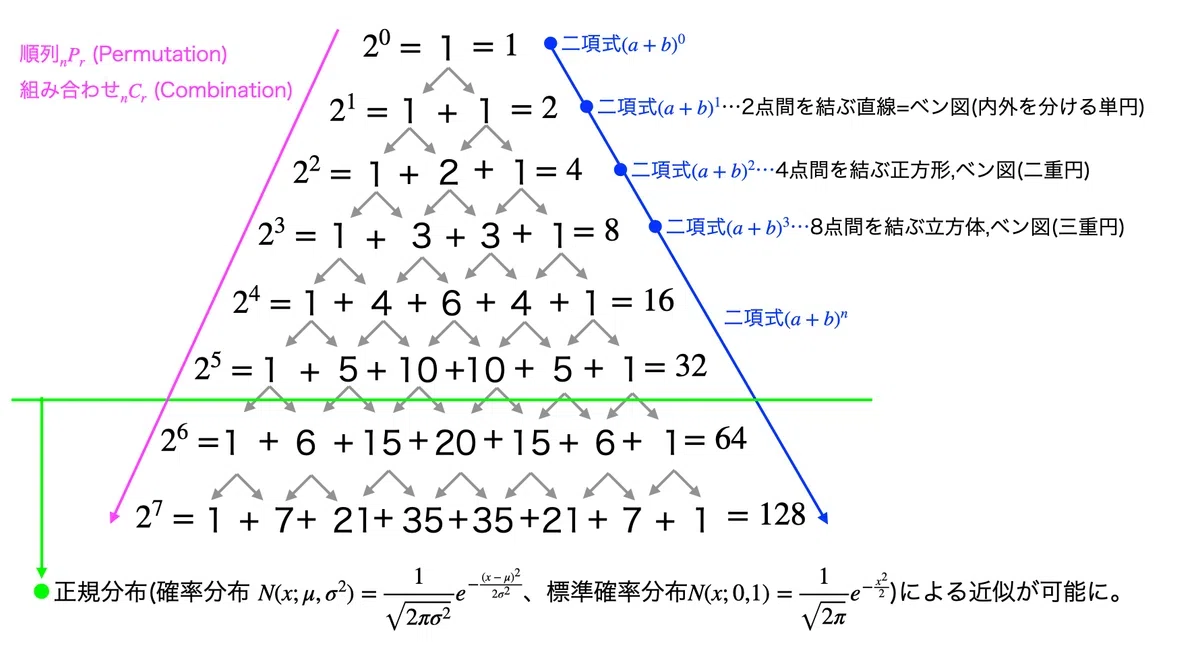
階乗(Factorial)
数学においてそれは「非負整数nにおける1からnまでの整数の積」と定義されています。ちなみに0!=1。
①整数nについて階乗n!は再帰表現を用いると以下の様に定義される。
{1n(n−1)!,(n=0)(n>1)
②微分に関する「冪の法則」を用いると以下の様に定義される。
n!=dxndnxn(n≥1)
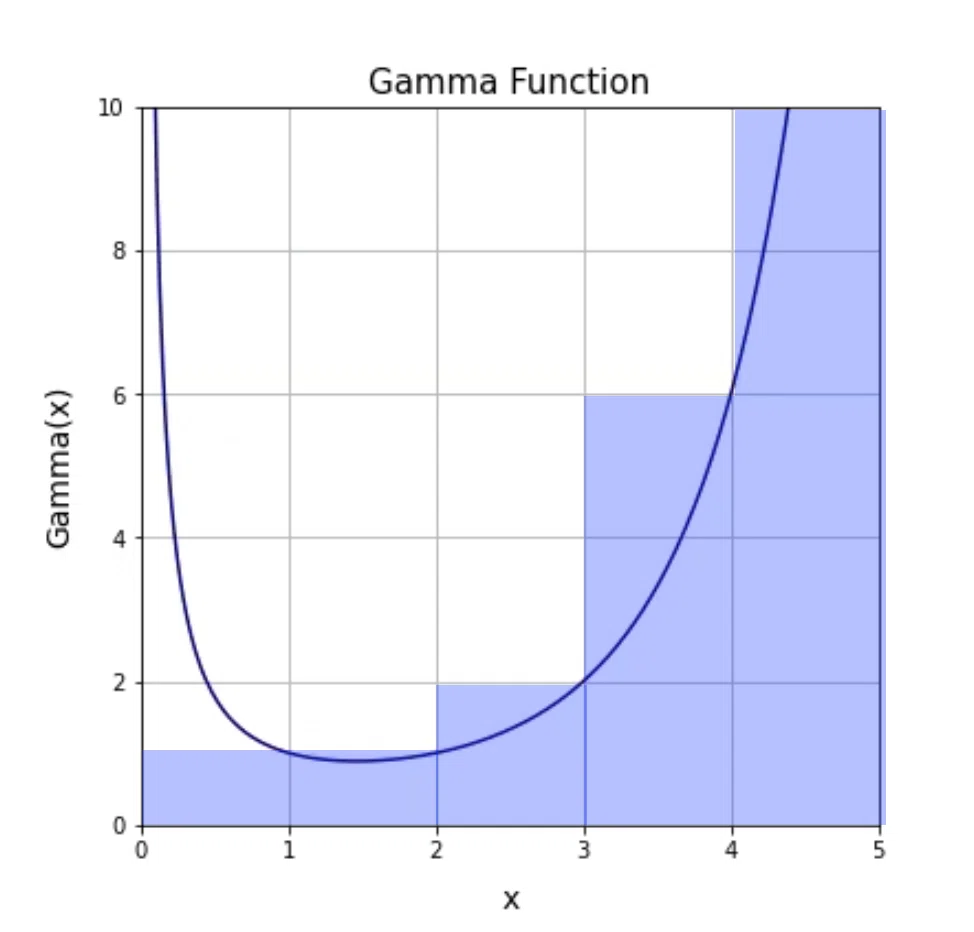
ガンマ関数(Gamma Function)
nを実部が正となる複素数zにまで拡大定義した連続関数をガンマ(Γ)関数(Gamma Function)と呼びます。
Γ(z)=∫0∞e−ttz−1dt
①zが整数nであるとき、ガンマ関数と階乗の間には次のような関係がある。
Γ(n+1)=n!
②zが非整数であっても、Γ(z)は以下の公式によって再帰計算出来る。
Γ(z+1)=zΓ(z)
③また、z=1/2におけるガンマ関数の値を(1)によって計算すると以下となる。
Γ(21±0)=π
④すなわち半整数値におけるガンマ関数の値は以下となる。
Γ(21+n)=2n(2n−1)!!π
RやPythonの計算ライブラリーとの関係は以下。
直交座標系と極座標系の相互変換に欠かせないヤコビ行列とヤコビアン
変数が一つの場合の微分係数には「関数の一次近似(の接線の傾き)という意味があります。
y(x)≒y(x0)+y′(x0)(x−x0)
多変数の場合,接線の傾きに相当するのがヤコビ行列となります。
y(x)≒y(x0)+J(x0)(x−x0)
ここではそのヤコビ行列とヤコビアン(ヤコビ行列の行列式)を用いた直交座標系(x,y,z,…)と極座標系(r,φ,θ,…)の相互変換に注目していきます。
二次元空間(円弧)におけるデカルト座標系(x,y)と極座標系(r,φ)の相互変換
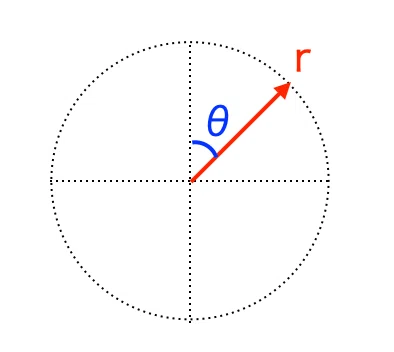
原点(0,0)からの距離r=x2+y2
φ(−π⇌+π)=−(arctan2(x,y)−2π)
x=r×cos(φ)
y=r×sin(φ)
ヤコビ行列を計算してみましょう。
(∂r∂x∂r∂y∂θ∂x∂θ∂y)=(∂r∂xrcos(θ)∂r∂yrsin(θ)∂θ∂xrcos(θ)∂θ∂yrsin(θ))=(cos(θ)sin(θ)−rsin(θ)rcos(θ))
ヤコビアン(ヤコビ行列(acbd)の行列式ad-bc)はr。
cos(θ)(rcos(θ))−sin(θ)(−rsin(θ))=r(cos2(θ)+sin2(θ))=r
重積分の変数変換の文脈では dxdy=rdrdθと表記することもあります。
∫U(x,y)dV=∫02π∫01U(r,θ)rdrdθ
三次元空間(球面)におけるデカルト座標系(x,y,z)と極座標系(r,φ,θ)の相互変換
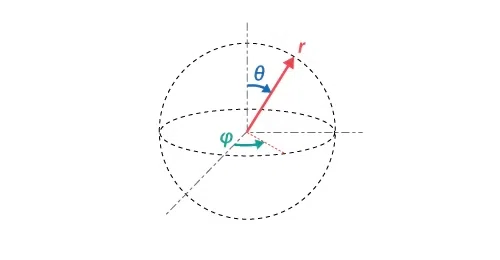
原点(0,0,0)からの距離r=x2+y2+z2
φ(−π⇌+π)=−(arctan2(x,y)−2π)
*θ(−2π⇌+2π)=−(arctan2(x2+y2+z2,z)−2π)
x=r×sin(θ)cos(φ)
y=r×sin(θ)sin(φ)
z=r×cos(θ)
二次元球面の場合同様にヤコビ行列を求めてみましょう。
三変数関数3つ組なのでヤコビ行列のサイズは3×3。
上掲の通り変換式はx=rsin(θ)cos(φ),y=rsin(θ)sin(φ),z=rcos(θ)
変換式をそれぞれ偏微分してヤコビ行列を求める。
∂r∂x∂r∂y∂r∂z∂θ∂x∂θ∂y∂θ∂z∂φ∂x∂φ∂y∂φ∂z=∂r∂xrsin(θ)cos(φ)∂r∂yrsin(θ)sin(φ)∂r∂zrcos(θ)∂θ∂xrsin(θ)cos(φ)∂θ∂yrsin(θ)sin(φ)∂θ∂zrcos(θ)∂φ∂xrsin(θ)cos(φ)∂φ∂yrsin(θ)sin(φ)∂φ∂zrcos(θ)
=sin(θ)cos(φ)sin(θ)sin(φ)cos(θ)rcos(θ)cos(φ)rcos(θ)sin(φ)−rsin(θ)−rsin(θ)sin(φ)rsin(θ)cos(φ)0
ヤコビアン(ヤコビアンadgbehcfiの行列式aei+bfg+cdh-afh-bdi-ceg)を計算するとr2sin(θ)となります。
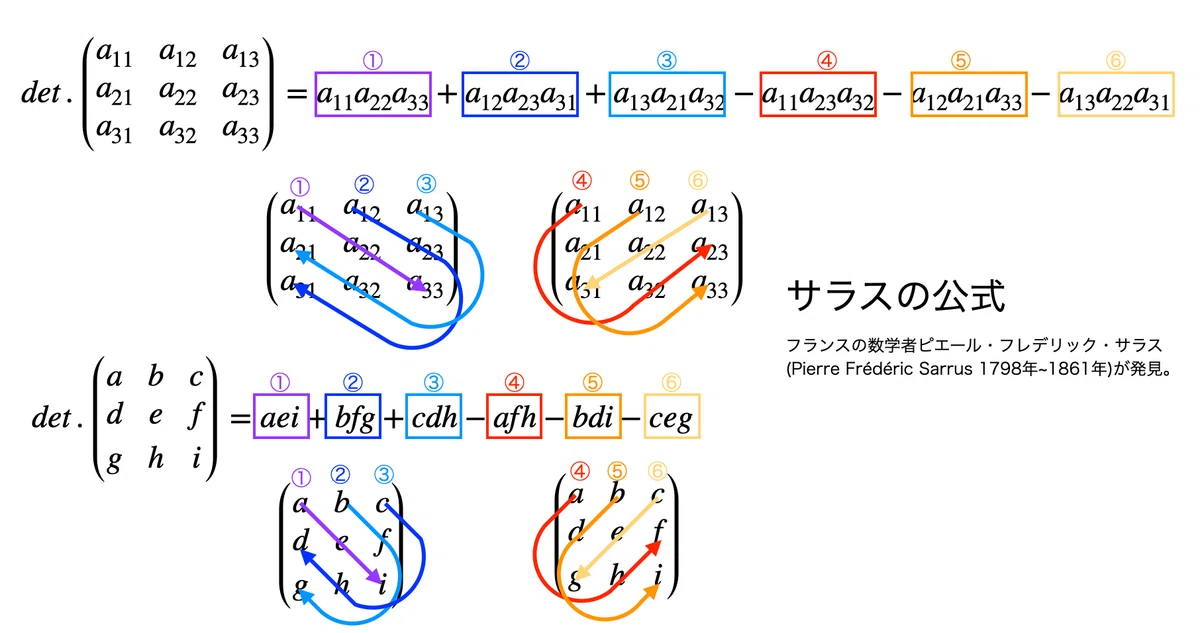
sin(θ)cos(φ)∗rcos(θ)sin(φ)∗0
+rcos(θ)cos(φ)∗rsin(θ)cos(φ)∗cos(θ)
−rsin(θ)sin(φ)∗sin(θ)sin(φ)∗−rsin(θ)
−sin(θ)cos(φ)∗rsin(θ)cos(φ)∗−rsin(θ)
−rcos(θ)cos(φ)∗sin(θ)sin(φ)∗0
−rsin(θ)sin(φ)∗rcos(θ)sin(φ)∗cos(θ)
=r2sinθcos2θcos2ϕ+r2sin3θsin2ϕ+r2sinθcos2θsin2ϕ+r2sin3θcos2ϕ
=r2sinθ( cos2θcos2ϕ+sin2θsin2ϕ+cos2θsin2ϕ+sin2θcos2ϕ)
=r2sinθ(cos2θ+sin2θ ) (cos2ϕ+sin2ϕ )
=r2sinθ
重積分の変数変換の文脈ではdxdydz=r2sinθdrdθdϕ と表記することもあります。
∫U(x,y,z)dV=∫02π∫0π∫01U(r,θ,φ)r2sinθdrdθdφ
まずは角度φ=0→2πφ=0→2πの範囲で積分し「円周2πr」に到達。
さらに角度θ=0→πθ=0→πの範囲で積分し「球の表面積4πr2」に到達。
さらに半径r=0→1r=0→1の範囲で積分し「球の体積34πr3」に到達。
最初に挙げた「義務教育で習う様な内容」に一周して戻ってきました。ここで押さえておかなければならない事といえば…
垂直角θ(0~πラジアンのπ範囲)を水平角φ(-πラジアン~0~+πラジアンの2π範囲)の半分に取るのが特徴。地球儀上で緯度(±90度)の概念が経度(±180度)で表されるのも同じ数理に基づく。
Z軸の座標の取り方についてさりげなく単振動系(Simple Vibration System)Zn(n=−1⇌+1)or(n=0⇌2)と三角関数系(Trigonometric Function System)を使い分けている。
N次元球の概念への到達。
上掲の考え方にΓ関数の概念を導入していきます。
①まずはn次元球の表面積Snを,n次元球の体積Vnを半径rで微分して導出する。そもそもVnを微分するとは、半径をdrだけ変化させたときのVnの変化率を求める事に他ならない。半径をdrだけ変化させると,体積は表面積Snに厚みdrを掛けた分だけ変化するのだから,変化率はSnだと考る訳である。
Sn=drdVn=drd(Cnrn)=ncnrn−1
②そしてN次元球体の体積In=π2nについて、n個の変数(x1,x2,…,xn)をn次元のデカルト座標と見て,これを半径rにのみ注目して極座標に変換していくと被積分関数はrのみの関数になる。
r2=x12+x22+x32+…xn2
③r以外の残りの変数というのは全て角度に関するものなので、それだけ積分した結果は球の表面積を表す。なぜなら,Inというのはn次元空間の全域についての積分であり,極座標に変換した結果、rを変化させながら全空間を塗りつぶしていく、つまり表面積Snにdrを掛けたものを塗り重ねていくイメージだからである。
In=∫0∞e−r2Sndr =∫0∞e−r2ncnrn−1dr =ncn∫0∞e−r2rn−1dr
④ここでt=r2という変数変換を行う。
ncn∫0∞e−tt2n−1(21t−21)dr =2ncn∫0∞e−tt2n−1dt
すなわち
In=2ncnΓ(2n) =cnΓ(2n+1)
よって
cn=Γ(2n+1)π2n
よってn次元球の体積は以下。
Vn=Γ(2n+1)π2nr2
つまり半径rのn次元球の体積は cnrn、表面積はncnrn−1。
1次元球(n=1)座標系においてCn=Γ(21+1)π21=2。従ってその「体積(直径)」は2r。
2次元球(n=2)座標系においてCn=Γ(22+1)π22=π。従ってその「体積(面積)」はπr2、「表面積(円周長)」は2πr。
3次元球(n=3)座標系においてCn=Γ(23+1)π23=43π。従ってその体積は43πr3、表面積は4πr2。
4次元球(n=4)座標系においてCn=Γ(24+1)π24=21π2。従ってその「体積(?)」は$\frac{1}{2} r^4$、「表面積(?)」は2π2r3
まぁ「四次元以上の話になるともはや人類の思惟と洞察力は…」の世界。
「数理最適化技法」というと確率論的振る舞いばかり注目される傾向が見られますが、「最小作用の原理(Principle of Least Action)」に立脚する予測系統は意外にもこんな風に「決定論的に振る舞う」のが特徴なのですね。
ここまで考えが及んだ時点で以下続報…