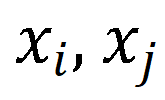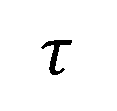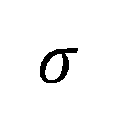告别3DGS!带神经补偿的频谱剪枝高斯场SUNDAE开源了!

3DGS学习(七)—— 自适应高斯密度控制 由于初始化点云可能导致生成高斯在空间中密度过大或过小,3dgs给出一些手段来在学习过程中自适应地调控密度,具体方法有点密集化和点剪枝。 阅读详情

点击下方卡片,关注“CVer”公众号

AI/CV重磅干货,第一时间送达

点击进入—>【Mamba和3DGS】交流群

添加微信:CVer5555,小助手会拉你进群!

扫描下方二维码,加入CVer学术星球!可以获得最新顶会/顶刊上的论文idea和CV从入门到精通资料,及最前沿应用!发论文/搞科研/涨薪,强烈推荐!
88c6e099617624f27f08940a3b996de0.jpeg

转载自:机器之心

本论文作者包括帝国理工学院硕士生杨润一、北航二年级硕士生朱贞欣、北京理工大学二年级硕士生姜洲、北京理工大学四年级本科生叶柏均、中国科学院大学本科大三学生张逸飞、中国电信人工智能研究院多媒体认知学习实验室(EVOL Lab)负责人赵健、清华大学智能产业研究院(AIR)助理教授赵昊等。

最近,3D Gaussian Splatting (3DGS) 作为一种新颖的 3D 表示方式,因其快速的渲染速度和高渲染质量而受到关注。然而,这种方法也伴随着高内存消耗,例如,一个训练好的高斯场可能会使用超过三百万个高斯基元和超过 700 MB 的内存。

近日,帝国理工学院、北航、北京理工大学、中国科学院大学、中国电信人工智能研究院多媒体认知学习实验室(EVOL Lab)、清华大学智能产业研究院(AIR)等机构的研究者联合发表了一篇论文《SUNDAE: Spectrally Pruned Gaussian Fields with Neural Compensation》,我们认为这种高内存占用是由于没有考虑基元之间的关系。在论文中,我们提出了一种名为 SUNDAE 的内存高效的高斯场,采用频谱修剪和神经补偿。
91896325a5591c2eda49188a0a035fed.png

  • 文章链接:https://arxiv.org/abs/2405.00676

  • 项目主页:https://runyiyang.github.io/projects/SUNDAE/

一方面,我们基于高斯基元的空间信息构建了一个图,用于模拟它们之间的关系,并设计了一个基于图信号处理的降采样模块来剪枝,同时保留所需信号。另一方面,为了补偿剪枝造成的质量下降,我们利用了一个轻量级神经网络来混合渲染特征,有效地补偿了质量下降,同时在其权重中捕获基元之间的关系。

我们通过大量的结果展示了 SUNDAE 的性能。例如,在 Mip-NeRF360 数据集上,SUNDAE 可以在使用 104 MB 内存的情况下达到 26.80 PSNR 和 145 FPS,而标准的 3D Gaussian Splatting 算法在使用 523 MB 内存的情况下达到 25.60 PSNR 和 160 FPS。

与此同时,自从开源后,SUNDAE 受到国际上广泛的关注,受到了知名 NeRF 社区 MrNeRF,AI research 社区维护者 Ahsen Khaliq、以及多位相关领域研究人员转发关注。
b55ccd1b4ebaab9759a6ecf093b32746.png

d242c236bf9f1e05f226ec3d5265f299.jpeg

一、带神经补偿的频谱剪枝高斯场

1.1 基于频谱图的剪枝策略

3DGS 使用一组高斯基元来表示场景,由于这些基元在三维空间中的分布不规则,我们提出了基于图的方法来捕获基元之间的关系,而不是使用网格这样的常规结构。

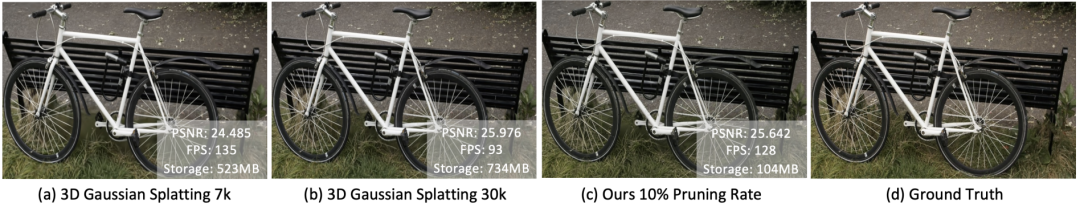
具体来说,我们采用图信号处理理论来推导一个最优的采样策略,该策略能够基于图信号保留特定频谱的信息。通过控制频谱带宽,我们可以灵活地控制剪枝比例,建模高斯基元之间的关系。如图 1 (c),我们可以控制剪枝 90% 的高斯基元而不降低渲染质量。
4999be69024d533781d59688b2819221.png

图 1: (a) 3DGS 7k 迭代次数的结果;(b) 3DGS 30k 迭代次数的结果,使用了更多的高斯基元来表示三维场景,因此质量更高、速度更慢、存储空间更大;(c) 剪枝了 90% 的高斯基元,在存储空间上大幅减小,但是达到了相似的渲染效果。

我们使用高斯基元的中心来作为图上的信号输入,将高斯基元之间的距离作为图的边,图的邻接矩阵可以表示为
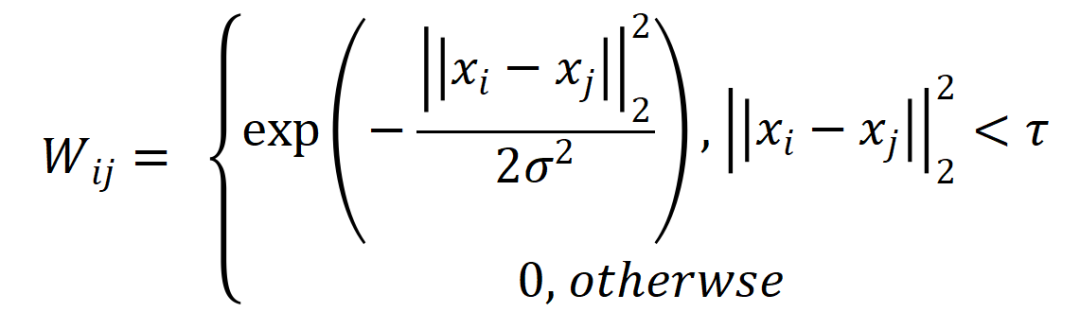
371422315141d640128189864fad8401.png

其中0476737ad4a8106bf3061bc5294b3009.png是高斯基元的中心点,257137fce9f31206b74207965292754a.png是一个阈值超参数,d8b3b73abcef4f15f535022c245c61aa.png是距离矩阵的方差。也就是说,如果两个高斯基元之间的距离比一个阈值小,那么我们将其之间建立一条图的边。建立好图的邻接矩阵之后,我们可以根据 Haar-like 滤波器对图上的信号进行处理,得到特定频段的图信号。最终根据想要的频段信号进行剪枝,本文中我们使用了带阻滤波器,保留表示物体细节的高频信号和背景点的低频信号。

1.2 神经补偿机制

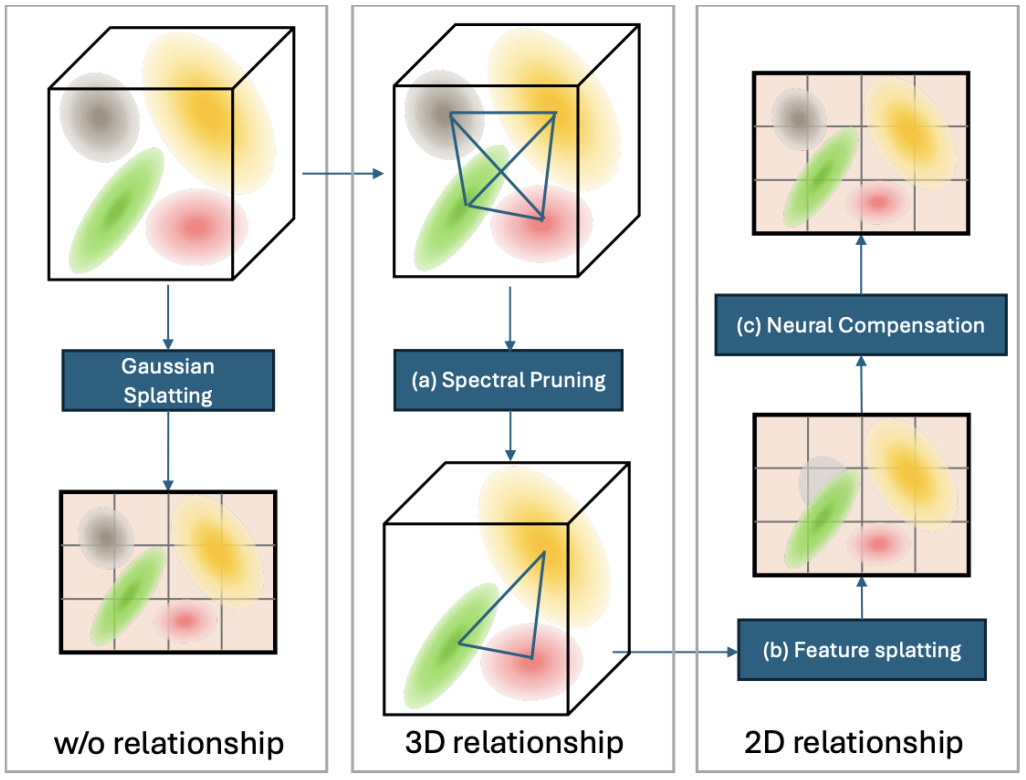
经过频谱剪枝后,渲染质量因为删去了过多的高斯基元不可避免会下降,为了解决这个问题,我们采用了一个神经网络来补偿这一质量损失,如图 2 所示。

我们从 Gaussian Splatting 转换到了 Feature Splatting,引入一个轻量级卷积神经网络来输出高斯基元映射到图像上的 RGB 值,从而融合不同基元的信息。这使得补偿网络的权重在二维图像空间中间接地来捕获基元之间的关系。
e71651c54f1deeae9357431eef527d2d.png

图 2: 左边显示的原版 3DGS,由于没有捕捉到基元之间的关系,因此需要大量的存储空间;中间展示了我们的频谱剪枝策略,建模高斯基元之间的关系;右侧显示神经补偿利用 2D 特征来改善渲染效果。

具体来说,我们不是像 3DGS 那样直接渲染 RGB 图像,而是通过用于 3D 高斯的可微分光栅化器获得一个特征图,该光栅化器将 3D 高斯基元的特征投影到二维特征图上。

然后,我们利用一个轻量级神经网络来建模基元之间的关系并补偿频谱剪枝后的质量下降。这个网络由一个具有 skip-connection 的四层全卷积 U-Net 组成,它聚合来自不同基元的信息。使用平均池化进行下采样,并使用双线性插值进行图像上采样。该网络以光栅化的特征图为输入,输出 RGB 图像。

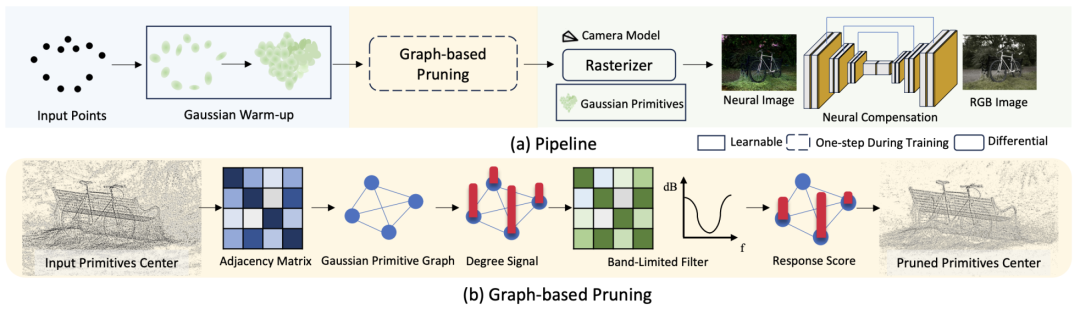
SUNDAE 的总体框架如下图 3 所示。
0b7f327c06e26e970e8fd11579d4b8ed.png

图 3: (a) Pipeline: 对一个预训练的 3D 高斯场,采用基于图的剪枝策略对高斯基元进行降采样,并使用卷积神经网络来补偿剪枝造成的损失。(b) 基于图的剪枝:基于高斯基元之间空间关系的图被用于剪枝。通过使用带阻滤波器,这一过程便于从高频组件中提取细节信息,同时捕捉低频部分的一般特征,从而实现整个场景的全面而高效的表示。

1.3 连续剪枝策略

此外,我们还提出了一个连续剪枝的策略来降低峰值存储,与训练后剪枝不同,后者从一个完全密集的高斯场中剪除基元,连续剪枝涉及在整个训练过程中的预定义间隔定期移除特定数量或比例的基元。这种方法旨在在训练 3D 高斯场时持续控制基元的最大数量,从而降低训练期间的峰值内存需求,并允许在 GPU 内存较低的 GPU 设备上进行训练。

经验表明,较低峰值内存的优势以较弱的最终内存占用控制为代价。例如,如果我们每 2000 次迭代剪掉 20% 的基元,3D 高斯场的最终收敛状态可能会偏离预期的 20% 减少。

此外,这种变化可能在不同场景中有所不同,增加了剪枝效果的可预测性和一致性的复杂性。因此,我们将连续剪枝策略视为必要时的替代方案。

二、实验结果

2.1 定量结果

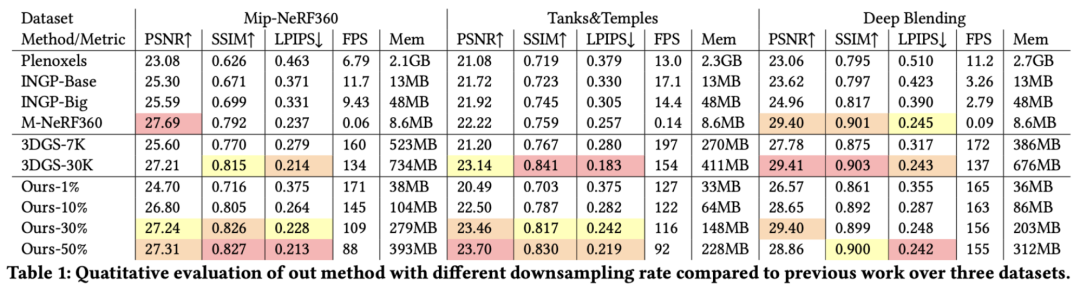
我们将 SUNDAE 与最先进的 3DGS 和 NeRF 算法进行对比,相比于 3DGS 来说,我们的模型只占用了 10% 的内存就可以达到相似的效果,并且使用 30% 或 50% 的内存便能超过原版 3DGS。并且在 FPS 上远远超过了 NeRF 相关的其他算法。

这是由于我们的模型能较好的捕捉高斯基元之间的关系,使用更少的高斯基元来高效地表征三维场景。
b4a612c362e4f32dc62b9d76e02f94e7.png

2.2 定性结果

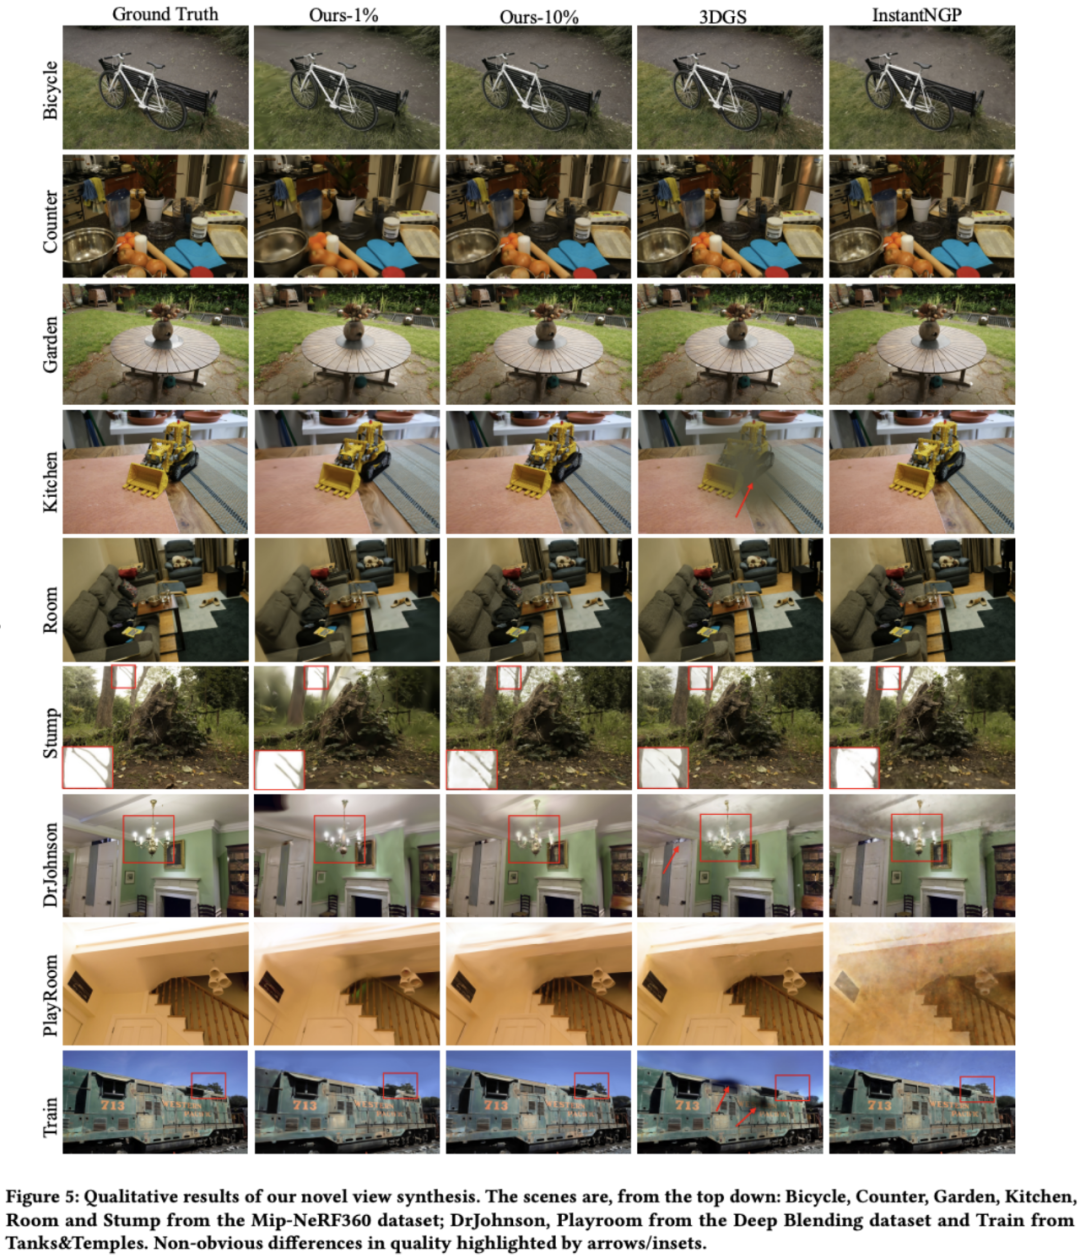
定性结果中可以看到看到,我们们将 SUNDAE 在 1% 和 10% 采样率的定性结果与 3DGS 和 InstantNGP 进行比较。

定性结果显示,SUNDAE 能够在只使用 10% 甚至 1% 的内存消耗下,达到类似的新视角合成质量。图成功地构建了基元之间的关系,而神经补偿头部有效地维持了渲染质量。并且从图 5 的第四行和最后一行可以看到,频谱剪枝能够移除靠近摄像机的漂浮物。
4f05698f8b28153e2e2583f4b7b3d61e.png

2.3 消融实验

2.3.1 带阻滤波器

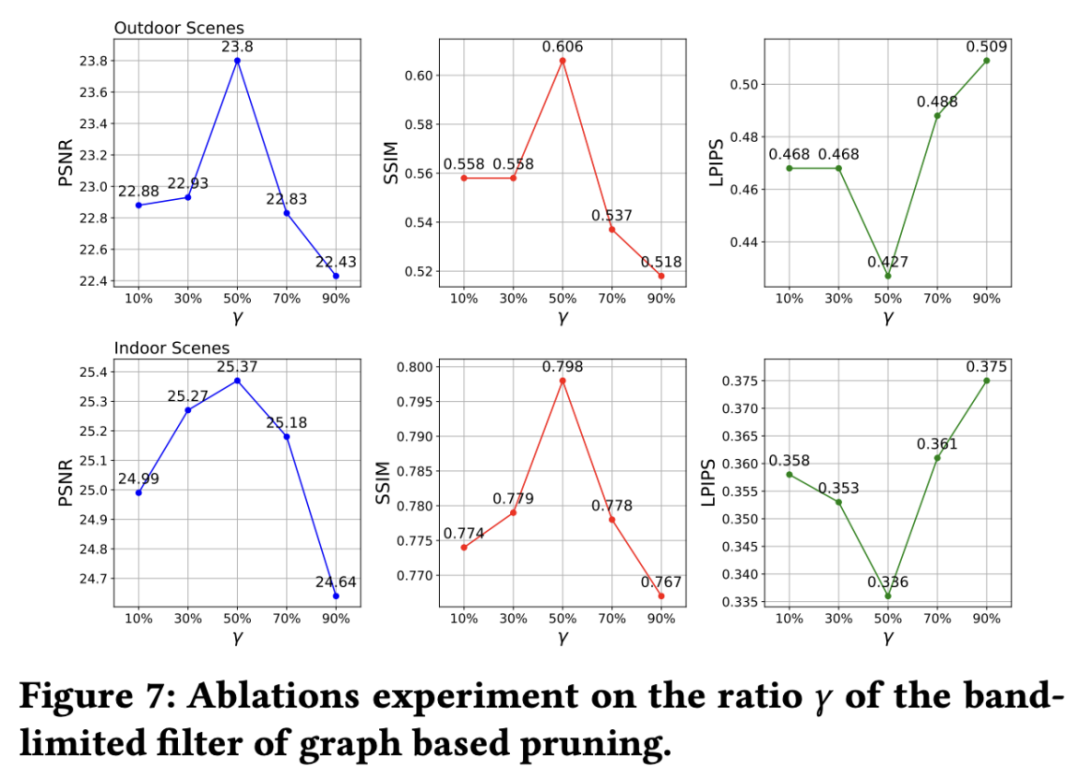
带阻滤波器的比率由一个参数表示。具体来说,在基于图的剪枝过程中,我们采样了若干基元,包括一定比例 () 的高通和剩余的 (1-) 低通。

结果表明,这个参数对渲染质量有显著影响,50% 的比率提供了最佳的结果,而对低频或高频信号的不成比例强调会导致质量下降,因为通 50% 的比率保留了均衡的高频细节和低频背景所以效果更优。
73eb3faffc1d3f4619576abb2373dced.png

2.3.2 补偿网络

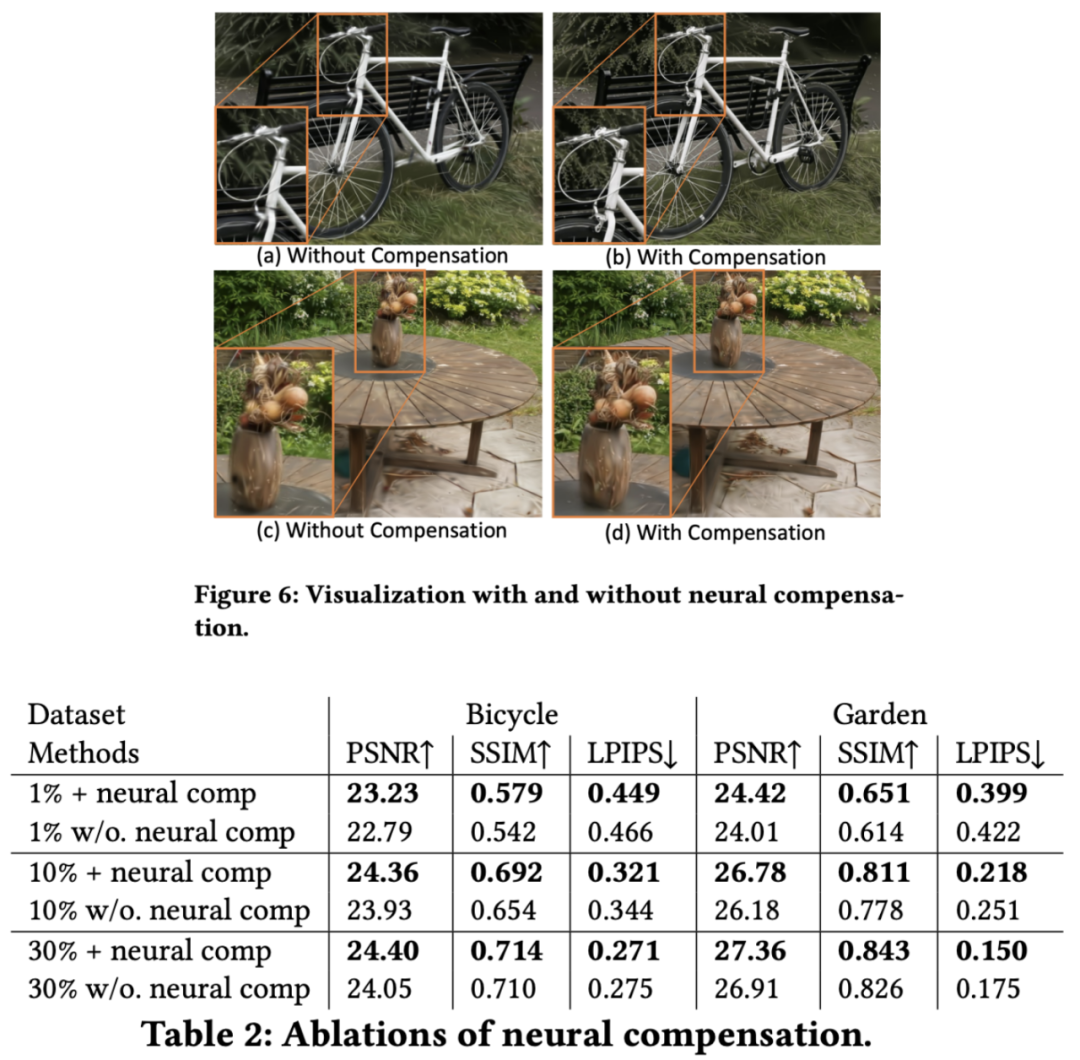
如图 6 和表 2 所示,我们定性和定量地展示了补偿网络的重要性。如表 2 所示,所有采样率下,使用神经补偿相比不使用都表现出了改善的性能。这一点通过图 6 中展示的可视化结果得到了进一步支持,展示了该模块在缓解频谱剪枝造成的性能下降方面的补偿能力。同时,也证明了基元之间的关系被很好地捕捉。
a17f161b8da01af391151f5797d8323f.png

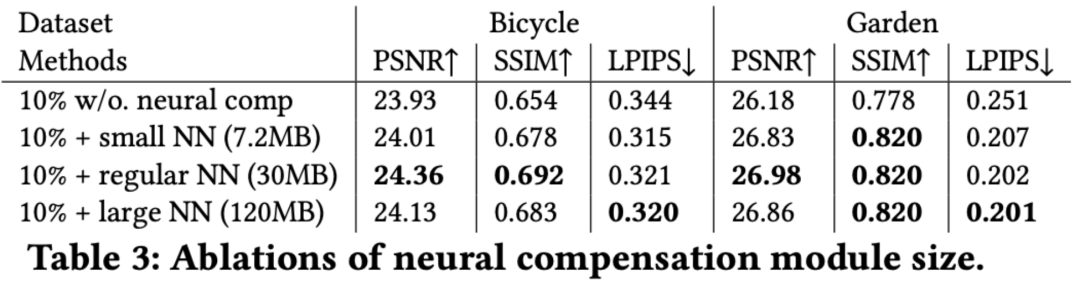
如表 3 所示,我们尝试了不同大小的补偿网络,增加网络大小并不一定能提高渲染质量,这与 ADOP 的发现一致,表明了相似的趋势。我们采用 30MB 的 4 层 UNet 作为默认设置,以最佳平衡质量和内存。
1e2388eab4507712f007d5bd58aa77e1.png

2.3.3 更多的采样点

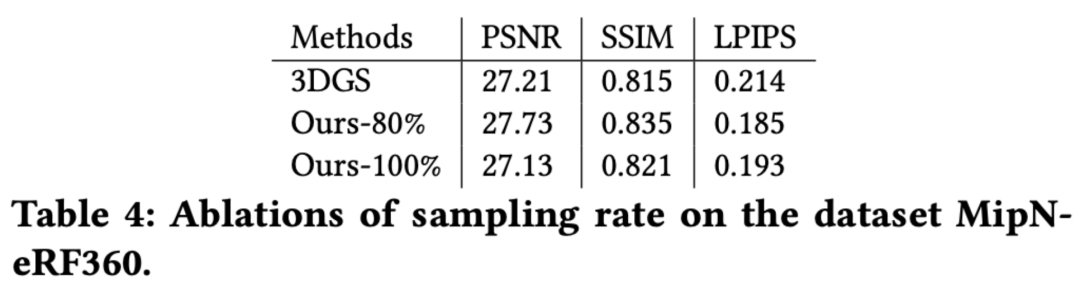
如上表 1 所示,保留 50% 的基元在渲染质量上优于原始的 3DGS。我们还额外测试了保留 80% 和保留所有基元,以检验采样率如何影响最终结果,如表 4 所示。

结果显示,保留 80% 的基元提高了渲染质量,根据 LPIPS 显示出改进,但在 PSNR 和 SSIM 上的视觉提升很小。保留所有基元(并训练更多的周期)无法进一步提高质量,这也显示了建模基元关系的重要性。如果没有有效的关系建模,更多的基元会使模型难以收敛,且大量基元对场景表示产生负面影响。

此外,我们的目标是平衡渲染质量与存储效率;然而,将存储增加到 620MB 以保留 80% 的基元只带来了轻微的质量提升,从而降低了存储效率。
1178b28798c87c53ee29b47ce85a4db2.png

2.3.4 连续采样策略

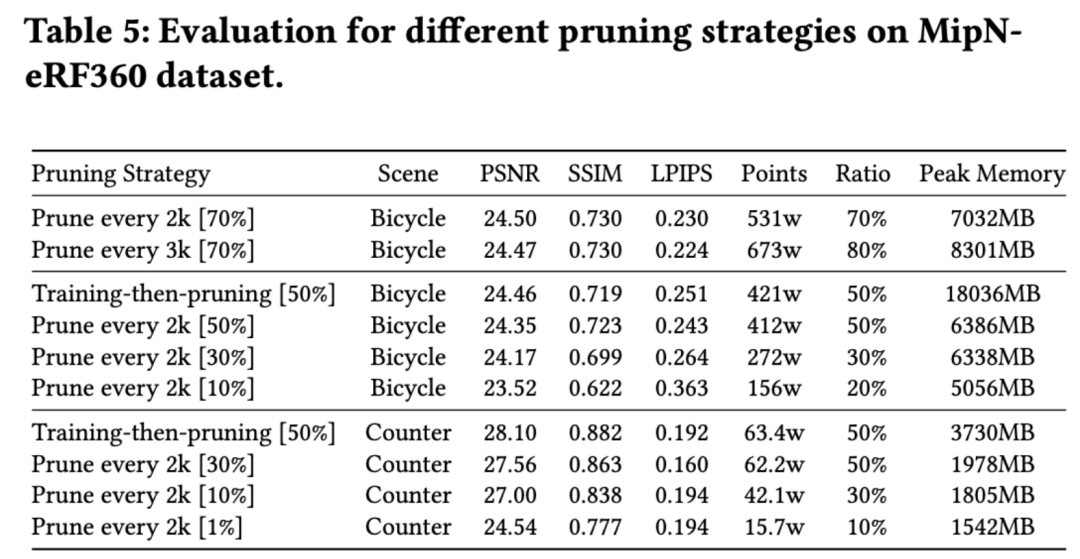
我们在 MipNeRF360 数据集中的 Bicycle 和 Counter 场景上测试了连续采样策略,设定不同的剪枝间隔迭代次数和剪枝率。如表 5 所示,Points 是训练后的基元数量,Ratio 是训练后基元数量与原始 3DGS 的大致比率。

结果显示,这种策略可以降低峰值内存,但难以控制最终内存(通过 Points 和 Ratio 反映)。因此,我们验证了我们的训练后剪枝策略,但仍然在我们的开源工具箱中提供连续剪枝策略作为一种替代方案。
541679bffde4b18dc5ea176882a04b7c.png

2.3.5 高效性评估

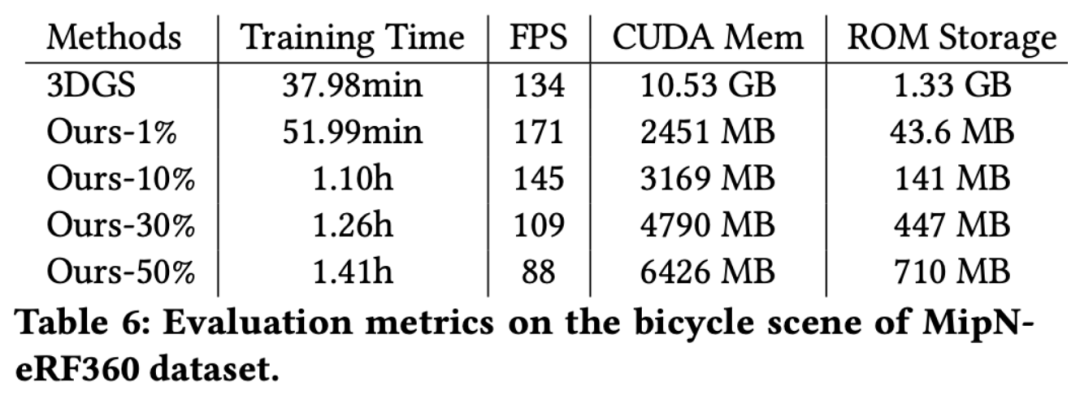
关于训练时间、CUDA 内存、渲染帧率和 ROM 存储的详细信息,请参见表 6。值得注意的是,「Ours-50%」版本在可接受的训练时间内(1.41 小时)达到了最好的渲染质量,同时实现了实时渲染,并显著降低了训练期间的 CUDA 内存使用和 ROM 存储。
43ab0a797f8b2446403a2822a83a4b62.png

三、结论

在这篇工作中,我们提出了一种新颖的具有神经补偿的频谱剪枝高斯场 SUNDAE,通过引入图信号处理,来建模高斯基元之间的关系,并混合不同基元的信息来补偿剪枝造成的信息损失。

我们使用高斯基元之间的空间信息构建图来建模关系,并根据频谱信息进行剪枝,去除冗杂的基元。一个轻量级神经网络被用来补偿剪枝后不可避免的渲染质量损失。

实验结果表明,SUNDAE 在保持 3DGS 的效率的同时,显著减小了内存,提升了效率并且保持了高保真的渲染质量。

何恺明在MIT授课的课件PPT下载

在CVer公众号后台回复:何恺明,即可下载本课程的所有566页课件PPT!赶紧学起来!

CVPR 2024 论文和代码下载

在CVer公众号后台回复:CVPR2024,即可下载CVPR 2024论文和代码开源的论文合集

Mamba、3DGS交流群成立


扫描下方二维码,或者添加微信:CVer5555,即可添加CVer小助手微信,便可申请加入CVer-Mamba、3DGS 微信交流群。另外其他垂直方向已涵盖:目标检测、图像分割、目标跟踪、人脸检测&识别、OCR、姿态估计、超分辨率、SLAM、医疗影像、Re-ID、GAN、NAS、深度估计、自动驾驶、强化学习、车道线检测、模型剪枝&压缩、去噪、去雾、去雨、风格迁移、遥感图像、行为识别、视频理解、图像融合、图像检索、论文投稿&交流、PyTorch、TensorFlow和Transformer、NeRF、3DGS、Mamba等。
一定要备注:研究方向+地点+学校/公司+昵称(如Mamba、3DGS+上海+上交+卡卡),根据格式备注,可更快被通过且邀请进群


▲扫码或加微信号: CVer5555,进交流群
CVer计算机视觉(知识星球)来了!想要了解最新最快最好的CV/DL/AI论文速递、优质实战项目、AI行业前沿、从入门到精通学习教程等资料,欢迎扫描下方二维码,加入CVer计算机视觉(知识星球),已汇集近万人!

▲扫码加入星球学习

 
▲点击上方卡片,关注CVer公众号
整理不易,请点赞和在看
告别3D高斯Splatting算法,带神经补偿的频谱剪枝高斯场SUNDAE开源了 在这篇工作中,我们提出了一种新颖的具有神经补偿的频谱剪枝高斯场 SUNDAE,通过引入图信号处理,来建模高斯基元之间的关系,并混合不同基元的信息来补偿剪枝造成的信息损失。本论文作者包括帝国理工学院硕士生杨润一、北航二年级。最近,3D Gaussian Splatting (3DGS) 作为一种新颖的 3D 表示方式,因其快速的渲染速度和高渲染质量而受到关注。然而,这种方法也伴随着高内存消耗,例如,一个训练好的高斯场可能会使用超过三百万个高斯基元和超过 700 MB 的内存。 阅读详情

相关推荐

一张户型图变成 3D 房:Blender 5.2 对话建模收官战

本文以一张真实户型图(星海142,三室两厅)为蓝本,全程通过对话指令在Blender 5.2中实现从0到3D房的自动化建模。结合界面操作、MCP对话建模与Python逻辑理解,仅用一问一答完成毛坯墙构建、尺寸链校验、AI俯视自查、门窗地板精装及家具组合,最终生成可交互、可渲染的完整3D住宅模型,验证了“数据驱动+智能反馈”在高效建模中的强大潜力。

算法工程师 210

Fov-3DGS:实时神经渲染的高效剪枝与加速瞩目渲染

Fov-3DGS:实时神经渲染的高效剪枝与加速瞩目渲染 项目介绍 Fov-3DGS 是 MetaSapiens 的官方实现,它通过高效剪枝和加速瞩目渲染(Foveated Rendering)技术,实现实时神经渲染。这一技术在保持渲染质量的同时,大幅度提升了渲染效率,特别适用于需要高性能渲染的场景。 项目技术分析 Fov-3DGS 的核心是基于 3D Gaussian Splatting(3DGS...

gitblog_00718的博客 396

高精度3D半写实国漫风格

配饰包含红宝石珍珠水滴长款耳饰,蕾丝高领珍珠宝石颈链,腰间宝石装饰,手中握持一把白色羽毛鎏金折扇,宝石通透饱满,珍珠圆润,金线刺绣精致细腻。人物设定为华贵优雅的洛可可宫廷少女,标准九头身比例,身形高挑纤细,肩颈线条柔美精致,站姿端庄典雅,手持一把白色羽毛折扇,气质高贵温婉,自带古典贵族千金的华丽氛围感。脸型是精致小巧鹅蛋脸,暖棕通透眼眸,眼型圆润柔和,淡橘清透氛围感淡妆,眉眼柔和灵动,肤色白皙通透,妆容精致柔和。采用三维渲染塑造人物,五官与肌肤保留理想化的CG美感,无真人照片质感,无明显描边,无厚涂笔触。

欢迎来到鸾姝淡月博客,专为程序员和编程爱好者打造的技术博客。我们分享编程语言趋势、开发工具、编程哲学、职业发展等,助你掌握新技术,优化技能,激发编程热情。 13

【3DGS系列】 EAGLES: Efficient Accelerated 3D Gaussians with Lightweight Encoding

ELMGS:高效压缩3D高斯溅射模型 3D高斯溅射(3DGS)虽以高质量渲染著称,但其庞大的模型体积(数百MB至GB级)严重阻碍了移动端部署。ELMGS提出三步压缩方案: 属性量化:针对内存大户(颜色、旋转等),采用低维整数潜在向量+轻量解码器,结合STE技术实现高效压缩; 渐进训练:分阶段优化量化参数,平衡精度与效率; 影响因子剪枝:超越传统透明度剪枝,通过光线传播公式量化高斯点贡献,移除冗余单元。实验表明,ELMGS在视觉质量相近时,模型体积缩减90%以上,渲染速度显著提升,为移动端3D重建提供了实用解

专注于医学成像、图像处理 1650

NOAA气象数据下载攻略

各方搜寻气象数据下载途径,发现网上最多的就是从NOAA下载,但是中途有尝试过很多次都没有下载到,每次都是显示不可用,今天终于下载成功了,特此记录。 首先我是从这个网址进入的:National Centers for Environmental Information (NCEI) formerly known as National Climatic Data Center (NCDC) | NCEI offers access to the most significant archives of oc

lianqian66的博客 3万+

CIC-IDS2017数据集训练和测试

1、数据集预处理 1.1整合数据并剔除脏数据 如上图所示,整个数据集是分开的,想要训练,必须要整合在一起,同时在数据集中存在Nan和Infiniti脏数据(只有第15列和第16列存在)需要剔除: 具体代码如下: ```python importpandasaspd #按行合并多个Dataframe数据 defmergeData(): monday=writeData("data\MachineLearningCVE\Monday-W...

蓝亚之舟的博客 2万+

ICLR 2025|中科院&国科大提出CityGaussianV2:大规模3D场景重建新模型

点击下方卡片,关注“CVer”公众号AI/CV重磅干货,第一时间送达点击进入—>【3D重建和论文投稿】交流群添加微信:CVer2233,助手会拉你进群!扫描下方二维码,加入CVer学术星球!可获得最新顶会/顶刊上的论文idea和CV从入门到精通资料,及最前沿应用!发论文/搞科研/涨薪必备!转载自:机器之心是否还在担心大规模场景训练和压缩耗时太长、显存开销太大?是否还在苦恼重建出的建筑物和道...

阿木寺的博客 1671

激光定位算法竞技场:hdl_localization与Cartographer/AMCL的横向技术解剖

本文深入对比了hdl_localization、Cartographer和AMCL三种激光定位算法的技术原理与性能表现。通过UKF-NDT融合、图优化和粒子滤波等核心技术,分析了各算法在结构化环境、动态环境和大尺度场景下的适应性。实验数据表明,Cartographer在全局一致性上表现最优,而AMCL在动态环境中更具鲁棒性。文章还提供了算法选型指南和参数调优技巧,为工程实践提供参考。

weixin_29062865的博客 361

SUNDAE

此外,我们还提出了一个连续剪枝的策略来降低峰值存储,与训练后剪枝不同,后者从一个完全密集的高斯场中剪除基元,连续剪枝涉及在整个训练过程中的预定义间隔定期移除特定数量或比例的基元。我们将 SUNDAE 与最先进的 3DGS 和 NeRF 算法进行对比,相比于 3DGS 来说,我们的模型只占用了 10% 的内存就可以达到相似的效果,并且使用 30% 或 50% 的内存便能超过原版 3DGS。然而,这种方法也伴随着高内存消耗,例如,一个训练好的高斯场可能会使用超过三百万个高斯基元和超过 700 MB 的内存。

whaosoft143ai的博客 592

嵌入式开发新思路:用QP框架5步搞定状态机设计(附STM32移植指南)

本文介绍了在嵌入式开发中使用QP框架进行状态机设计的新思路。通过对比传统RTOS与事件驱动模型的差异,详细解析了QP框架的核心组件与优势,并提供了基于STM32的5步实战指南,包括环境搭建、状态机实现与性能优化技巧,帮助开发者从顺序阻塞思维转向高效的事件驱动架构。

milk5的博客 892

数字IC后端实现之快速获取innovus中drv violation的所有net list

数字IC后端设计实现之快速获取innovus中drv violation的所有net list

weixin_37584728的博客 3341

UniDex-VLA:用人类第一视角视频,训出能跨 8 种灵巧手的 3D VLA

论文提出“灵巧手基础模型”的系统性创新:通过人类视频→多手型机器人轨迹的可扩展数据管线,构建首个大规模、多手型、全模态的UniDex-Dataset;设计FAAS统一动作空间,实现跨手零样本迁移;结合UniDex-VLA与人机共训(UniDex-Cap),以2:1兑换率降低真实数据成本。核心贡献在于数据生成系统与动作语义对齐机制,推动灵巧操作从“单手专用”迈向“通用可迁移”。

HETUW的博客 153

单精度浮点数存储、双精度浮点数存储

单精度浮点数存储、双精度浮点数存储

fancynthia的博客 1283

视界原理之3D视频(三):解码和显示

3D 解码负责恢复左右视图,3D 显示负责正确分眼;真正的播放器稳定性来自时间戳、视图顺序、纹理采样、设备分光和字幕 UI 深度的一致处理。

FlightYe的专栏 336

innovus:ccopt_design流程

我正在「拾陆楼」和朋友们讨论有趣的话题,你⼀起来吧?spec文件可以只创建一次,无需多次创建。2)virtual balance阶段。3)Full Balancing阶段。4)Clock Routing阶段。1)clustering阶段。

m0_61544122的博客 2460

PyTorch 最新安装教程(2021-07-27)

PyTorch 最新安装教程(2021-07-27)前言1. 安装 Anaconda2. 检查显卡,更新驱动3. 创建PyTorch环境4. 配置清华TUNA镜像源5. 安装 PyTorch6. 测试 前言 万事开头难! 这句话又一次被我验证。 记得前不久刚陷入Tensorflow2.0的安装困境,这一次又被PyTorch 搞哭辽。 孩子太难了o(╥﹏╥)o,不过还好最终成功安装,感谢全网资源,感谢大佬们的博客!被我一次一次试了出来。 1. 安装 Anaconda Anaconda 是一个用于科学计算的 P

全网粉丝30W+,CSDN、稀土掘金人工智能领域签约作者,人工智能、大模型、Python 爬虫,商务合作,请私信沟通。 23万+

大角几何生图视图配置教程:输出尺寸、色彩字号规范与 3D 相机约束

本文介绍如何通过四类配置(几何工程、风格母版、视图参数、导出参数)统一管理平面与立体图形的生成与输出,确保题图在题库卡片与讲义中保持清晰、一致的视觉效果。重点包括:使用母版统一线型、色彩与字号;通过视图参数固定构图范围;利用导出模式(view/contain/size)适配不同场景;并强调配置保存与验收流程,实现多场景复用与高质量交付。

github_25505453的博客 306

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

NeurIPS 2026 | DarkVGGT:黑暗场景3D重建新思路,RGB × 热成像联合感知

DarkVGGT: Seeing Through Darkness Using Thermal Geometry without Daylight Tax

陈嘿萌的博客 510

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

端侧高斯泼溅(3DGS)渲染与性能调优初探:把“实景重建“跑在手机上【鸿蒙心迹】

端侧3D Gaussian Splatting受算力、带宽、显存、功耗制约,本文梳理渲染链路与核心机制,提供native渲染骨架代码,并总结5条调优实战策略:控量裁剪、分块LOD、半精度存储、异步加载、温控降帧,结合超分联动省带宽。强调“先稳帧率,再提画质”,助力鸿蒙空间计算中3DGS高效落地。

wdracky的专栏 188

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

3D商城虚拟商品怎么落地:2000个SKU的建模与加载方案?

2026年构建2000个SKU的浏览器三维货架,核心挑战已从渲染能力转向资源控制与数据可归因。关键在于:统一glTF2.0/GLB格式,几何用Meshopt压缩,贴图采用KTX2+BasisU;首屏预算严格控在1.8秒内,分段拆解为500毫秒主包、300毫秒引擎初始化、800毫秒首块加载;场景按2–4兆分块,视锥预加载;埋点固定六类(曝光、旋转、材质切换、AR摆放、加购、退出),绑定SKU主键与坐标,支持批量上报;移动端按三档设备分级,实现低模+静态贴图、全景热点、图片序列三级降级;通过入库校验与灰度验证,

Jmyd0123的博客 278

起源引擎中3d笔刷

1. 材质贴图 (Texture / Material,.vmt) ➔ 相当于贴在表面的“花纹壁纸”(如木纹、铁皮、玻璃)当 VBSP 编译器打包地图时,看到方块刷了这种贴图,就会自动将其渲染成游戏内隐形,只保留碰撞与触发判定。3. 实体属性 (Entity,Ctrl + T) ➔ 相当于赋予它行为代码的“功能大脑”(能开门、会爆炸、能打碎)2. 笔刷几何体 (Brush / Solid) ➔ 相当于三维空间里实心的“水泥方块”(长、宽、高)在 99% 的情况下,贴图只是装饰。在起源引擎中,一个物体由。

爱CV 208

AI 时代做 3D 场景的完整认知地图

Tripo 造零件,Blender 修零件,引擎让零件动起来,CAD 只提供尺寸读数,大模型负责指挥这一整套流程。先定交付形态,再选工具;先让一个三角形动起来,再往里填东西。最后一句提醒尤为重要,它也是新手最容易犯的顺序错误。许多人第一步就用 AI 生成一个超精细城市塞进网页,卡死后便得出 AI 不行的结论。其实并非 AI 能力不足,而是管线顺序错了。如果要动手,建议的学习顺序是:先不碰 3D,用二维框架做一个方块能跳、能捡金币的小程序,先把玩法循环做出来;

gz927cool的博客 141

3D双目相机 vs 面阵激光雷达:机器人的“眼睛“到底怎么选?

需要理解与识别,给机器人一双双目;需要安全与测量,给它一副闪光雷达;而真正聪明的机器人,通常两个都要。

巽视达的专栏 322

智慧广交会常态化运营下,企业如何用3D展厅把展会流量变成365天询盘

核心摘要:2026年秋交会期间,商务部提出打造"智慧广交会",广交会官网进入常态化运营,官方展会平台正在全面数字化。但官方流量不可私有沉淀,一次线下参展成本数万至数十万元,展会结束后询盘随之归零。视创云展以极速布展、3D互动、在线表单、VR带看、访问统计等能力,帮助企业把一场展会变成365天在线的数字资产,并以"有效询盘成本"衡量投入产出。本文给出政策依据、方案拆解、案例与ROI测算方法。

Jmyd0123的博客 102

【论文解读】Pano Popups:用平面感知网络做室内3D重建

Pano Popups 抓住了一个被忽视的矛盾:室内场景基本是"分片平面"的,但平面与平面的交界处,深度和法向本质上是不连续的——让网络去精确拟合那几个像素,既不可能,又会污染平面内部的精度。它的解法极其聪明:用真值的主曲率当"平面边界探测器",通过权重把高曲率像素的损失主动降权——于是网络只在"该平的地方"被严格要求,深度图因此平得像镜面;而锐利的边界则交给一个专门的输出头,最后用 Otsu 阈值 + 连通分量 + 平面拟合把每一块"弹"成 3D 模型。

拜小白的成长之路,告别小白 332
上一篇: 博士5篇SCI,140万安家费!5年副教授待遇!地方小压力也小,成果要求明确!...
下一篇: 在 ICLR 2024,看见中国大模型的力量
Amusi(CVer)
博客等级 码龄10年 7704粉丝 360原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值