ICLR 2025|中科院&国科大提出CityGaussianV2:大规模3D场景重建新模型

CityGaussian: 实现大规模场景的实时高质量渲染 CityGaussian的出现,标志着大规模3D场景实时渲染技术迈入了一个新的阶段。它不仅解决了长期以来困扰业界的技术难题,还为未来的研究和应用指明了方向。随着这项技术的不断完善和推广,我们有理由相信,更加逼真、交互性更强的虚拟世界将很快成为现实,为各行各业带来革命性的变革。CityGaussian的开源也体现了科研成果共享的精神,这将极大地促进整个领域的发展。让我们共同期待CityGaussian技术在未来带来的无限可能! 阅读详情

点击下方卡片,关注“CVer”公众号

AI/CV重磅干货,第一时间送达

点击进入—>【3D重建和论文投稿】交流群

添加微信:CVer2233,助手会拉你进群!

扫描下方二维码,加入CVer学术星球!可获得最新顶会/顶刊上的论文idea和CV从入门到精通资料,及最前沿应用!发论文/搞科研/涨薪必备!

7d2d1cf29706e724967bf740b0f2a14f.png

转载自:机器之心 

是否还在担心大规模场景训练和压缩耗时太长、显存开销太大?是否还在苦恼重建出的建筑物和道路表面破碎不堪?是否还在困扰如何定量衡量大规模场景几何重建的精确程度?
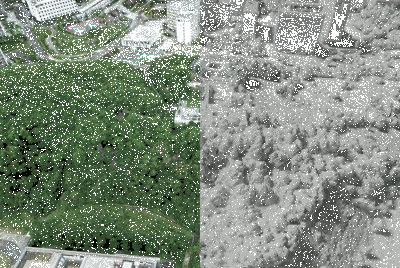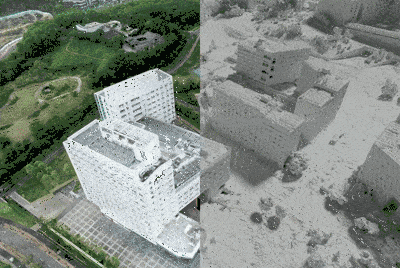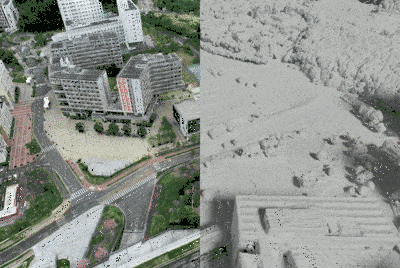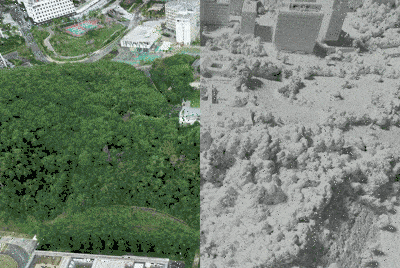
d241df78f7cea4a7f46e48f0045e31af.gif

来自中科院自动化所的研究团队提出了用于大规模复杂三维场景的高效重建算法 CityGaussianV2,能够在快速实现训练和压缩的同时,得到精准的几何结构与逼真的实时渲染体验。该论文已接受于 ICLR`2025,其代码也已同步开源。
0f31bb5db8d3329e892fc331f16f8d99.png

  • 论文题目:CityGaussianV2: Efficient and Geometrically Accurate Reconstruction for Large-Scale Scenes

  • 项目主页: https://dekuliutesla.github.io/CityGaussianV2 

  • 论文链接: https://arxiv.org/pdf/2411.00771

  • 代码链接 (600+⭐): https://github.com/DekuLiuTesla/CityGaussian 
9f4e6edeff752e929ea83c1df8822251.png

研究背景

三维场景重建旨在基于围绕目标场景拍摄的一组图像恢复出场景的三维结构,其核心追求是精准的几何结构以及逼真的图像渲染。随着近两年的发展,3D Gaussian Splatting(3DGS)因其训练和渲染效率上的优势逐渐成为该领域的主流算法。这一技术使用一组离散的高斯椭球来表示场景,并使用高度优化的光栅器进行渲染。然而,这一离散且无序的表征形式通常难以很好地拟合物体表面的实际分布,导致重建出的场景几何结构并不精准。近来包括 SuGaR、2DGS、GOF 在内的一系列杰出工作针对这一问题进行了探索,并给出了有效的解决方案。
dee598a54313ba8ed375be035d4c9d5e.png

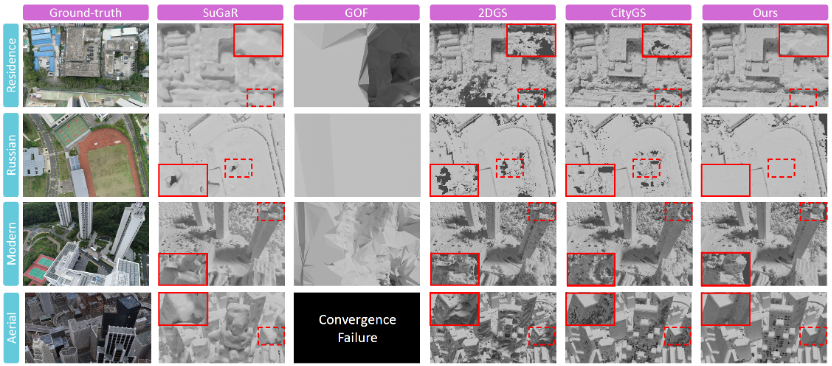
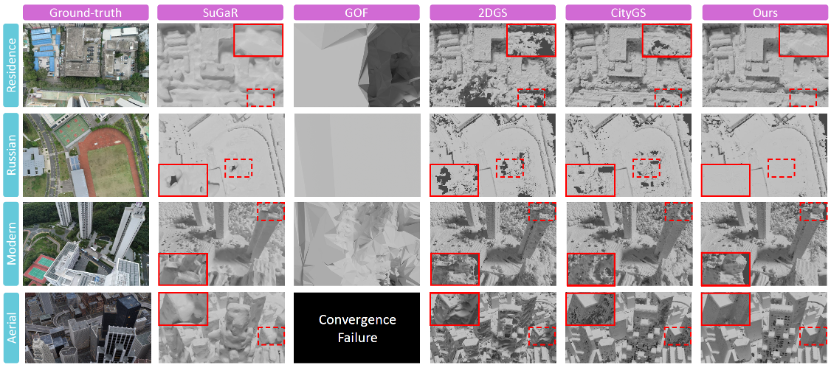
几何重建质量可视化比较

尽管这些技术在单一目标或小场景上取得了巨大的成功,但它们应用于复杂的大规模场景却往往面临比 3DGS 更加严峻的挑战。上图展现了不同算法在大规模场景下的几何重建效果。SuGaR 的模型容量有限,难以还原精细的几何结构;GOF 受到严重的模糊鬼影的干扰,许多视角下画面被鬼影完全遮挡,以至于监督失效,重建结果面对显著的欠拟合;2DGS 受到模糊鬼影的影响较弱,但也妨碍了其收敛效果,并且退化现象容易诱发高斯基元的过度增长,进而引起显存爆炸,训练难以为继。

此外,大规模场景下长期以来缺少几何重建质量的有效评估手段,已有的工作或只进行了可视化定性比较,或忽视了欠观测区域不稳定的重建效果对指标产生的干扰。大规模场景的重建往往还意味着显著的训练开销,要重建 1.97 平方千米的区域会产生接近两千万的高斯点,这意味着 4.6G 的存储以及 31.5G 的显存开销,以及超过三小时的训练时长。如果要进一步完成压缩,通常还需要额外将近一个小时的时间。

针对这三方面的技术挑战,本文提出了 CityGaussianV2。该算法继承了 CityGaussian 的子模型划分与数据分配方案,并使用 2DGS 作为基元来重建。在此基础上,CityGaussianV2 引入了基于延展率过滤和梯度解耦的稠密化技术,以及深度回归监督,同时合并了训练和压缩过程,得到了端到端的高效。训练管线,不仅有效加速算法收敛,同时保障了稳定、快速、低显存开销的并行训练。

CityGaussianV2 方法介绍

1. 场景重建基础

3DGS 使用一组高斯分布表征的椭球对场景进行表征,每个高斯球同时绑定包括不透明度、颜色以及高阶球谐系数等用于 alpha blending 渲染的属性,并通过包含 L1 损失和 SSIM 损失的加权和对渲染质量进行监督。在训练过程中,算法还会根据每个高斯基元的梯度信息进行自适应地分裂和克隆,使得重建效果不佳的区域能够自动被更合适的基元填充。2DGS 旨在增强几何重建精度,并将椭球降维为椭圆面片作为基元表征场景,同时对渲染出的深度和法向量分布施加监督,保证重建表面的平整性。

CityGaussian 旨在将 3DGS 泛化到大场景,首先预训练一个表征全局场景的粗粒度的 3DGS 场,随后将预训练结果划分为一系列子模型,并根据子模型对训练视图渲染的贡献程度为每个子模型分配训练数据。每个子模型随后会用不同的 GPU 并行微调,并在训练结束后进行合并和压缩,得到场景的最终表征。

2. CityGaussianV2 的优化算法
e67de362229b586777f71f0b3a4a0ab4.png

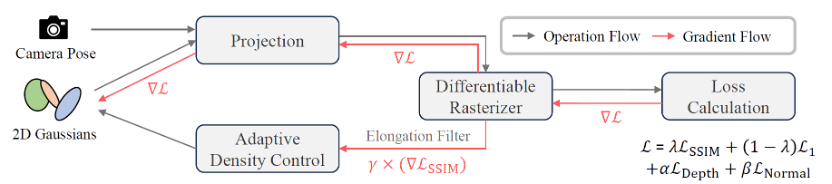
高斯基元优化算法示意图

现有表面重建方案在泛化到大场景时往往展现出收敛迟缓、训练不稳定等问题,导致并行训练失败,难以取得良好的重建效果。我们的算法以泛化能力最好的 2DGS 为基元,在引入 Depth-Anything-V2 的伪深度监督提供几何先验的基础上,进一步提出了新的高斯基元稠密化方案。我们观察到,在复杂大规模场景上,2DGS 在早期训练阶段比 3DGS 受到更严重的模糊伪影的干扰,导致在迭代次数有限的情况下性能显著劣于 3DGS。为了缓解这一问题,我们引入梯度解耦策略,利用对图像结构差异更为敏感的 SSIM 损失作为稠密化的主要梯度来源:
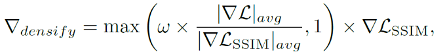
bf458e7035a7e8c5812c870c7b82999b.png

此处 ω 用于控制梯度的尺度;另外在大规模场景下用 2DGS 进行重建的障碍在于其退化现象。实验证据表明,当从远距离或侧面视角渲染时,部分面片可能会退化成线或点,尤其是那些延展率比较高的面片。对于那些具有高不透明度的投影点,它们的移动往往意味着像素值的剧烈变化,从而使得它们获得较高的梯度,并在稠密化过程中大量增殖,导致基元数量指数级增长,最终导致显存爆炸问题。为了解决这一问题,在稠密化过程中,我们对容易引起退化和梯度集中的具有极端延展率的高斯面片进行了筛选,并对其增殖过程进行了限制,从而在不牺牲性能的情况下有效稳定了训练过程,保障了优化过程的顺利进行。

3.CityGaussianV2 的并行训练管线
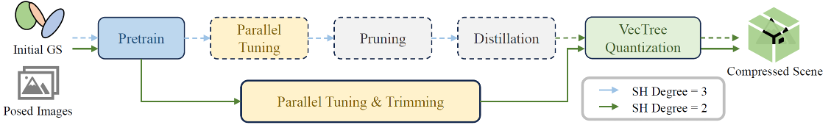
fbced0737b95e6f99ab1457cb1d13048.png

CityGaussianV2 训练管线,虚线框为摒弃的算法流程

CityGaussianV2 在 V1 的基础上进一步优化了并行训练管线,使得训练和压缩过程得到统一,删除了冗余的后处理流程。具体而言,算法在子模型的并行训练过程中周期性地遍历训练视角集合 V_m 并计算每个高斯基元的重要性分数:
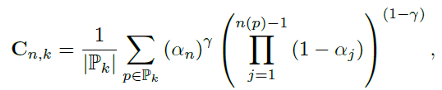
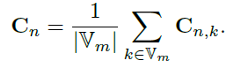
29ac33e732dff6f60197ffe6c02e817d.png

ee6f5a2c2a2756bddd8b0ececc63b6dd.png

其中 P_k 为第 k 张训练视图的像素几何,α_n 为第 n 个基元的不透明度。以此为基础,重要性低于一定百分比阈值的基元会被删除,从而降低显存和存储的开销,使得训练对于低端设备更友好,也显著加速了模型总体的收敛速度。

4.大规模重建几何评估协议
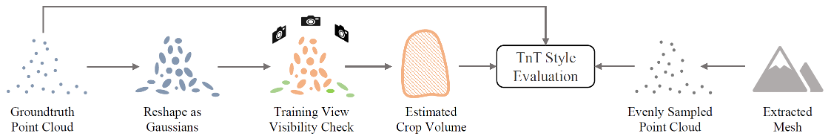
62eba8d0e88bd5d97ab542e7dc7f3f84.png

大规模场景几何精度评估流程

CityGaussianV2 填补了大规模场景下几何评测协议长期以来的空白,在 Tanks and Temple (TnT) 数据集的启发下,基于点云的目击频次统计设计了针对大规模场景欠观测区域的边界估计方案。具体而言,点云真值会首先被初始化为 3DGS,在遍历所有训练视图的同时记录每个点的观测频次,观测频次低于阈值的点将被滤除;剩余的点将用于估计垂直方向的高度分布范围,以及地平面内的多边形外接轮廓,二者构成的 Crop Volume 进一步用于 TnT 形式的指标计算。这一方案有效规避了欠观测区域重建效果不稳定带来的指标波动,使得大规模复杂场景的几何性能评估更为客观公正。

实验与分析
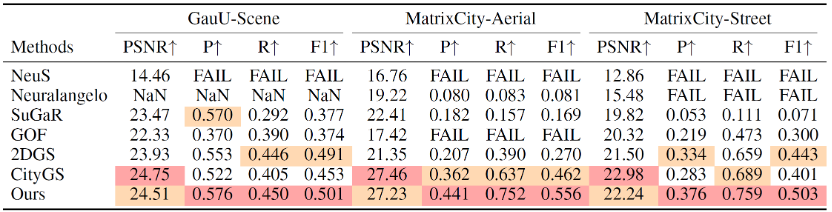
3a0bf7c46deb5b31f9a68ecfacf1f03a.png

与主流算法的性能对比

26381a81a5d7df4570f43e22ef78e5db.png

几何重建质量可视化比较

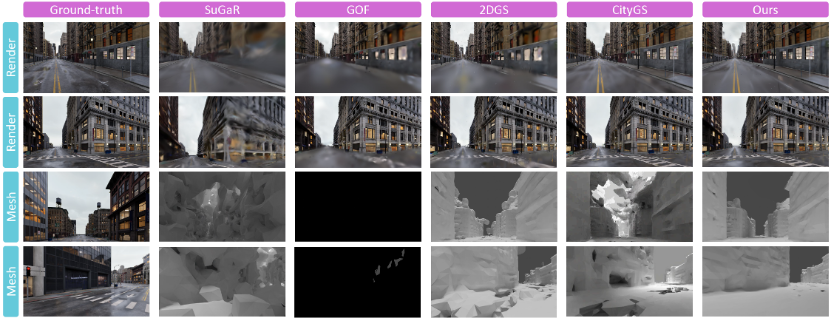
在实验中,相比于已有算法,CityGaussianV2 在几何精度(精度 P,召回率 R,综合指标 F1-Score)方面达到了最佳的性能表现。从可视化结果中也可以看到,CityGaussianV2 的重建结果具有更准确的细节,完整性也更高。而渲染质量方面,CityGaussianV2 则达到了和 V1 相媲美的程度,能够带来逼真的浏览体验。此外,CityGaussianV2 还能较好地泛化到街道景观,并且在渲染质量和几何精度上都取得良好的性能结果。
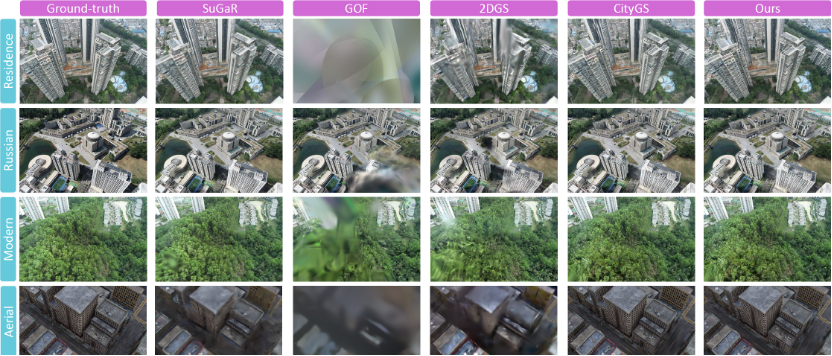
954ab15462b74b03ee02e280f37a6f19.png

渲染质量可视化比较

cebf987fee4f11810614408f42cb680d.png

街拍场景可视化比较

417b89b8f770cb8ad8f127380efd9f08.png

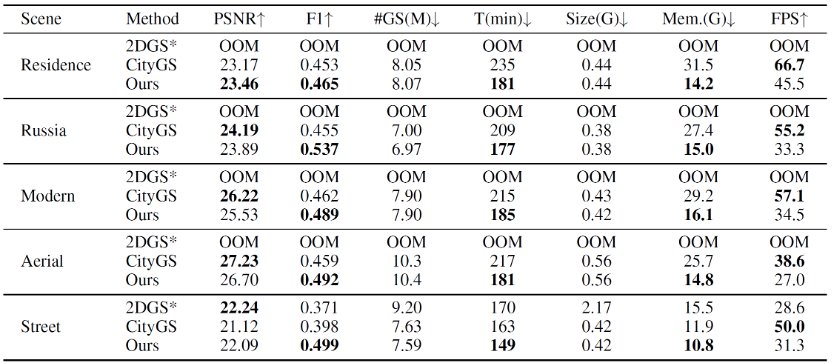
高斯基元数量相近情况下的重建性能及训练开销比较

在训练开销方面,CityGaussianV2 克服了 2DGS 泛化到大规模复杂场景下的种种挑战,不仅有效规避显存爆炸问题,而且实现了相对于 V1 显著的显存优化,同时在训练用时和几何质量方面大幅领先。针对 2DGS 的量化压缩策略也使得大规模场景的重建结果能够以 400M 左右的开销存储下来。

总结

本工作致力于大规模复杂场景的高效精准重建,并建立了大规模场景下的几何精度评估基准。所提出的 CityGaussianV2 以 2DGS 为基元,消除了其收敛速度和扩展能力方面的问题,并实现了高效的并行训练和压缩,从而大大降低了模型的训练成本。在多个具有挑战性的数据集上的实验结果证明了所提出方法的效率、有效性和鲁棒性。


何恺明在MIT授课的课件PPT下载


在CVer公众号后台回复:何恺明,即可下载本课程的所有566页课件PPT!赶紧学起来!

ECCV 2024 论文和代码下载

在CVer公众号后台回复:ECCV2024,即可下载ECCV 2024论文和代码开源的论文合集

CVPR 2024 论文和代码下载

在CVer公众号后台回复:CVPR2024,即可下载CVPR 2024论文和代码开源的论文合集

Mamba、多模态和扩散模型交流群成立


扫描下方二维码,或者添加微信号:CVer2233,即可添加CVer小助手微信,便可申请加入CVer-Mamba、多模态学习或者扩散模型微信交流群。另外其他垂直方向已涵盖:目标检测、图像分割、目标跟踪、人脸检测&识别、OCR、姿态估计、超分辨率、SLAM、医疗影像、Re-ID、GAN、NAS、深度估计、自动驾驶、强化学习、车道线检测、模型剪枝&压缩、去噪、去雾、去雨、风格迁移、遥感图像、行为识别、视频理解、图像融合、图像检索、论文投稿&交流、PyTorch、TensorFlow和Transformer、NeRF、3DGS、Mamba等。
一定要备注:研究方向+地点+学校/公司+昵称(如Mamba、多模态学习或者扩散模型+上海+上交+卡卡),根据格式备注,可更快被通过且邀请进群


▲扫码或加微信号: CVer2233,进交流群
CVer计算机视觉(知识星球)来了!想要了解最新最快最好的CV/DL/AI论文速递、优质实战项目、AI行业前沿、从入门到精通学习教程等资料,欢迎扫描下方二维码,加入CVer计算机视觉(知识星球),已汇集上万人!

▲扫码加入星球学习

 
▲点击上方卡片,关注CVer公众号
整理不易,请赞和在看
CityGaussian: Real-time High-quality Large-Scale Scene Rendering with Gaussians CityGaussian采用一种分治和LoD策略,实现高效地训练和渲染大规模3D高斯场景。 阅读详情

相关推荐

ubuntu18.04 升级Ubuntu 20.04

Ubuntu 18.04升级20.04指南:首先备份重要数据,更新当前系统并检查新版本可用性(sudo do-release-upgrade -c)。确认升级后执行sudo do-release-upgrade,按提示完成操作。升级过程需耐心等待,完成后重启系统。注意:升级前务必备份数据,确保系统为最新版本,以降低风险。升级后即可使用Ubuntu 20.04系统。

https://ophome.blog.csdn.net,在IT行业有多年的工作经验,尤其是在Python、Linux、负载均衡、Nginx和服务器运维等领域。 1051

【论文阅读|3DGS】CityGaussian: Real-time High-quality Large-ScaleScene Rendering with Gaussians(快读版)

本文介绍了CityGaussian(CityGS),这是一种用于大规模3D高斯绘制(3DGS)训练和渲染的新方法,能够实现实时、高质量的大规模场景渲染。CityGS采用了一种新颖的分而治之的训练方法和细节层次(Level-of-Detail,LoD)策略,以提高大规模3DGS训练和渲染的效率。通过全局场景先验和自适应训练数据选择,CityGS能够高效训练并无缝融合。基于融合的高斯原语,我们通过压缩生成不同细节层次,并快速渲染不同尺度的场景。

qq_55170097的博客 2489

NMOS管和PMOS管做开关控制电路

NMOS管和PMOS管做开关控制电路

while(1) 3万+

新增了近百场顶会论文讲解,涉及SLAM/三维重建/位姿估计/具身智能/自动驾驶等方向...

今天有粉丝问:加入「3D视觉从入门到精通」知识星球,可以学习最新顶会论文或最新前沿技术吗?有最新顶会论文作者讲解吗?借此机会,在这里给大家盘点一下星球内部近期新增的顶会论文讲解,因篇幅有限,仅作部分展示。学习3D视觉核心技术,扫描查看介绍,3天内无条件退款扫码加入学习,圈里有高质量教程资料、可答疑解惑、助你高效解决问题1、CVPR2024满分论文!即插即用的6D物体姿态估计大模型 Foundati...

3D视觉工坊 744

通过理解 sk_buff 深入掌握 Linux 内核自定义协议族的开发实现

在。

数字人生 455

Sigrity Power SI 3D-EM Full Wave Extraction模式如何进行S参数提取和观测3D电磁场和远场实例分析(一)-差分过孔结构

Sigrity Power SI 3D-EM Full Wave Extraction模式如何进行S参数提取和观测3D电磁场和远场操作指导(一)详细介绍了3D-EM Full Wave Extraction全波S参数提取,下面以一个差分过孔结构进行实例分析,以下图为例。模式如何进行S参数提取和观测3D电磁场和远场实例分析(一)-差分过孔结构。是一个简单的4层板,top换层到bottom层的差分过孔结构。起始频率为100Mhz,截止频率为20Ghz,线性扫描。上面那根曲线是插损,下面那根线是回损。

weixin_54787054的博客 335

【论文阅读|3DGS】CityGaussianV2: Efficient and Geometrically Accurate Reconstruction for Large-Scale Scene

摘要总结3D高斯绘制(3DGS)的挑战:尽管3DGS在辐射场重建方面取得了突破,但在大规模和复杂场景中,由于其无序性,准确表示场景表面仍然是一个难题。CityGaussianV2的提出:本文提出了CityGaussianV2,这是一个针对大规模场景重建的新方法,旨在解决几何精度和效率的关键问题。基于2DGS的方法CityGaussianV2基于2DGS,解决了其在收敛速度和可扩展性方面的限制。

qq_55170097的博客 3959

Windows10环境下激活虚拟环境报错【source : 无法将“source”项识别为 cmdlet、函数、脚本文件或可运行程序的名称】

在使用Django创建Web程序前,需要创建一个虚拟的工作环境,在使用【source ll_env/bin/activate】命令激活虚拟环境时报错:source : 无法将“source”项识别为 cmdlet、函数、脚本文件或可运行程序的名称。请检查名称的拼写,如果包括路径,请确保路径正确,然后再试一次。所在位置 行:1 字符: 2。

提供C#相关开发 、云计算、运维测试、网络安全相关技术分享与服务,有意向可联系。 1万+

告别3DGS!带神经补偿的频谱剪枝高斯场SUNDAE开源了!

点击下方卡片,关注“CVer”公众号AI/CV重磅干货,第一时间送达点击进入—>【Mamba和3DGS】交流群添加微信:CVer5555,小助手会拉你进群!扫描下方二维码,加入CVer学术星球!可以获得最新顶会/顶刊上的论文idea和CV从入门到精通资料,及最前沿应用!发论文/搞科研/涨薪,强烈推荐!转载自:机器之心本论文作者包括帝国理工学院硕士生杨润一、北航二年级硕士生朱贞欣、北京理工大学...

阿木寺的博客 450

Couldn‘t agree a key exchange algorithm(available:curve25519-sha256,curve25519-sha256@libssh.org解决方案

本文主要介绍了Couldn’t agree a key exchange algorithm(available:curve25519-sha256,curve25519-sha256@libssh.org解决方案,希望能对使用winscp的同学们有所帮助。 文章目录 1. 问题描述 2. 解决方案 2.1 方案一 2.2 方案二

weixin_43178406的博客 4万+

linux arm64 Debian12移植操作手册

2023年6月10号Debian官方出了debian12 arm64版本的。如果需要完全适配这个系统的话,需要linux6.10版本。应客户的需求,需要在Debian11升级为Debian12版本。

qq_45147279的博客 2158

咱们3D视觉工坊论文指导班全面上线啦!

方向:三维重建-3DGS导师一导师二导师三方向:三维重建-结构光导师一导师二方向:6D位姿估计、三维点云导师一导师二方向:扩散模型&具身智能方向导师一方向:深度估计导师一方向:3D目标检测导师一方向:CNN&Transformer&Mamba方向导师一方向:医疗影像方向导师一方向:大模型&激光点云分割导师一方向:深度学习驱动的低光/雾霾/水下/模糊/反射/LDR图像...

3D视觉工坊 778

Kimodo 入门教程(一)英伟达开源人形机器人动捕数据集训练运动学动作扩散模型

Kimodo是一个基于700小时商用光学动作捕捉数据集训练的运动学动作扩散模型,能够生成高质量的人体和机器人3D动作。该模型支持通过文本提示和多种约束条件(如关键帧、末端执行器位置等)进行控制,并提供数字人类和类人机器人两种模型变体。安装方式包括软件包安装和源代码安装两种,需要配置HuggingFace令牌以访问文本编码器。推荐使用GPU加速,最低需要17GB显存。项目提供命令行生成和交互式演示两种使用方式,演示程序支持时间轴编辑和实时3D可视化。模型分为商用友好版和受限版,其中SMPL-X版本需要额外申请

2506_90492529的博客 1908

51c大模型~合集110

为了解决这一问题,在稠密化过程中,我们对容易引起退化和梯度集中的具有极端延展率的高斯面片进行了筛选,并对其增殖过程进行了限制,从而在不牺牲性能的情况下有效稳定了训练过程,保障了优化过程的顺利进行。大规模场景的重建往往还意味着显著的训练开销,要重建 1.97 平方千米的区域会产生接近两千万的高斯点,这意味着 4.6G 的存储以及 31.5G 的显存开销,以及超过三小时的训练时长。站在 AI 研究者的角度,得到了《苦涩的教训》,意味着在总结教训的过程中明确了什么是「更好」的。第二类则瞄准了相对复杂的问题。

whaosoft~aiotの开发板商城 2594

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

中科院最新CityGaussian:VR/AR时代的城市重建新标杆

本次分享我们邀请到了中国科学院自动化所模式识别实验室博士生刘洋,为大家详细介绍他们的工作:CityGaussian: Real-time High-quality Large-Scale Scene Rendering with Gaussians项目主页:https://dekuliutesla.github.io/citygs/直播信息时间2024年5月18日(周六)晚上20:00主题City...

3D视觉工坊 2055

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

中科院1区Top期刊发公告:2025年起, 作者须提交复制包!

自 2025 年1月1日起,对于新收到的投稿,若文章依赖统计或计算方法,作者需将复制包存档,这成为论文在该期刊发表的必要条件。

WangUnionpub的博客 682

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

一张户型图变成 3D 房:Blender 5.2 对话建模收官战

本文以一张真实户型图(星海142,三室两厅)为蓝本,全程通过对话指令在Blender 5.2中实现从0到3D房的自动化建模。结合界面操作、MCP对话建模与Python逻辑理解,仅用一问一答完成毛坯墙构建、尺寸链校验、AI俯视自查、门窗地板精装及家具组合,最终生成可交互、可渲染的完整3D住宅模型,验证了“数据驱动+智能反馈”在高效建模中的强大潜力。

算法工程师 190

视界原理之3D视频(三):解码和显示

3D 解码负责恢复左右视图,3D 显示负责正确分眼;真正的播放器稳定性来自时间戳、视图顺序、纹理采样、设备分光和字幕 UI 深度的一致处理。

FlightYe的专栏 331

UniDex-VLA:用人类第一视角视频,训出能跨 8 种灵巧手的 3D VLA

论文提出“灵巧手基础模型”的系统性创新:通过人类视频→多手型机器人轨迹的可扩展数据管线,构建首个大规模、多手型、全模态的UniDex-Dataset;设计FAAS统一动作空间,实现跨手零样本迁移;结合UniDex-VLA与人机共训(UniDex-Cap),以2:1兑换率降低真实数据成本。核心贡献在于数据生成系统与动作语义对齐机制,推动灵巧操作从“单手专用”迈向“通用可迁移”。

HETUW的博客 120

大角几何生图视图配置教程:输出尺寸、色彩字号规范与 3D 相机约束

本文介绍如何通过四类配置(几何工程、风格母版、视图参数、导出参数)统一管理平面与立体图形的生成与输出,确保题图在题库卡片与讲义中保持清晰、一致的视觉效果。重点包括:使用母版统一线型、色彩与字号;通过视图参数固定构图范围;利用导出模式(view/contain/size)适配不同场景;并强调配置保存与验收流程,实现多场景复用与高质量交付。

github_25505453的博客 277

【3D SLAM源码解读系列】(五) OpenKarto 源码解析:SLAM Toolbox 的二维 SLAM 核心

本文以 slam_toolbox 维护的 Karto 实现为对象,沿扫描匹配、回环检测、位姿图优化与地图生成四条链路对照核心公式和源码,并补充了参数配置与 launch 启动方式。

m0_73800387的博客 331

NeurIPS 2026 | DarkVGGT:黑暗场景3D重建新思路,RGB × 热成像联合感知

DarkVGGT: Seeing Through Darkness Using Thermal Geometry without Daylight Tax

陈嘿萌的博客 504

端侧高斯泼溅(3DGS)渲染与性能调优初探:把“实景重建“跑在手机上【鸿蒙心迹】

端侧3D Gaussian Splatting受算力、带宽、显存、功耗制约,本文梳理渲染链路与核心机制,提供native渲染骨架代码,并总结5条调优实战策略:控量裁剪、分块LOD、半精度存储、异步加载、温控降帧,结合超分联动省带宽。强调“先稳帧率,再提画质”,助力鸿蒙空间计算中3DGS高效落地。

wdracky的专栏 183

【论文解读】DMH-Net:用深度曼哈顿霍夫变换从全景立方图估计3D房间布局

想象一个空房间,把所有面都去掉,只剩下棱┌─────────────┐ ← 墙与天花板的交界线/│ /│/ │ / │ ← 墙与墙的交界线(竖直)│ │ │ ││ / │ /└─┘───────────┘ ← 墙与地板的交界线论文的房间线框只有三类线线类型是什么在 3D 空间中的方向墙-天花板交界线​墙顶那条边水平,在天花板平面上墙-地板交界线​墙脚那条边水平,在地板平面上墙-墙交界线​两面墙相交的竖棱竖直​为什么用线框?​ 论文给的动机很有说服力:人类感知 3D 世界时,靠的是。

拜小白的成长之路,告别小白 353

3D商城虚拟商品怎么落地:2000个SKU的建模与加载方案?

2026年构建2000个SKU的浏览器三维货架,核心挑战已从渲染能力转向资源控制与数据可归因。关键在于:统一glTF2.0/GLB格式,几何用Meshopt压缩,贴图采用KTX2+BasisU;首屏预算严格控在1.8秒内,分段拆解为500毫秒主包、300毫秒引擎初始化、800毫秒首块加载;场景按2–4兆分块,视锥预加载;埋点固定六类(曝光、旋转、材质切换、AR摆放、加购、退出),绑定SKU主键与坐标,支持批量上报;移动端按三档设备分级,实现低模+静态贴图、全景热点、图片序列三级降级;通过入库校验与灰度验证,

Jmyd0123的博客 276

起源引擎中3d笔刷

1. 材质贴图 (Texture / Material,.vmt) ➔ 相当于贴在表面的“花纹壁纸”(如木纹、铁皮、玻璃)当 VBSP 编译器打包地图时,看到方块刷了这种贴图,就会自动将其渲染成游戏内隐形,只保留碰撞与触发判定。3. 实体属性 (Entity,Ctrl + T) ➔ 相当于赋予它行为代码的“功能大脑”(能开门、会爆炸、能打碎)2. 笔刷几何体 (Brush / Solid) ➔ 相当于三维空间里实心的“水泥方块”(长、宽、高)在 99% 的情况下,贴图只是装饰。在起源引擎中,一个物体由。

爱CV 203
上一篇: ICCV 2025、ICML、IJCAI和MICCAI 2025投稿微信群成立!
下一篇: 顶会截稿!IJCAI、ICML、MICCAI 2025 顶会投稿微信群成立!
Amusi(CVer)
博客等级 码龄10年 7704粉丝 360原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值