【自适应滤波】自适应UKF,基于新息自适应调节Q和R,场景为雷达跟踪与滤波、MATLAB实现

在这里插入图片描述

程序演示了新息协方差匹配 (Covariance Matching) 在UKF中的有效自适应策略,能够在噪声统计未知或变化的场景下自动修正 Q Q Q与 R R R,显著提升目标跟踪稳定性与精度。相比传统固定参数UKF,CM-AUKF无需额外外部调参,适用于无人机导航、雷达目标跟踪、移动机器人定位等动态环境下的滤波系统。
订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

运行结果

目标轨迹对比:
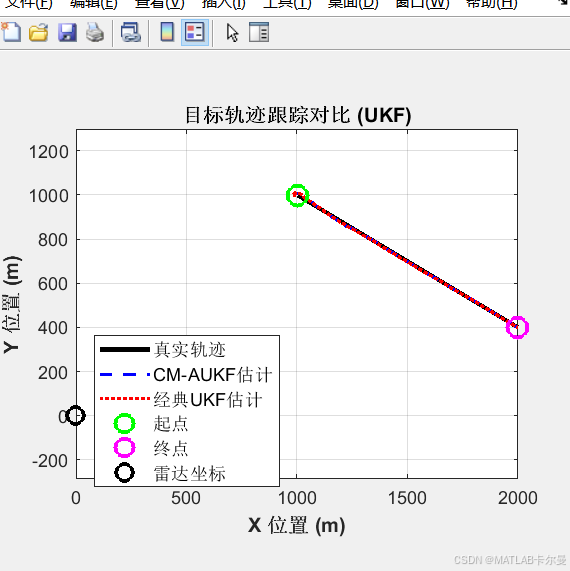
在这里插入图片描述
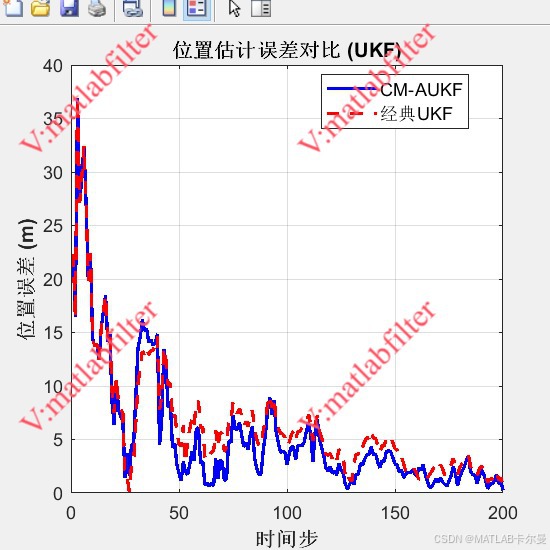
位置误差对比曲线:
在这里插入图片描述

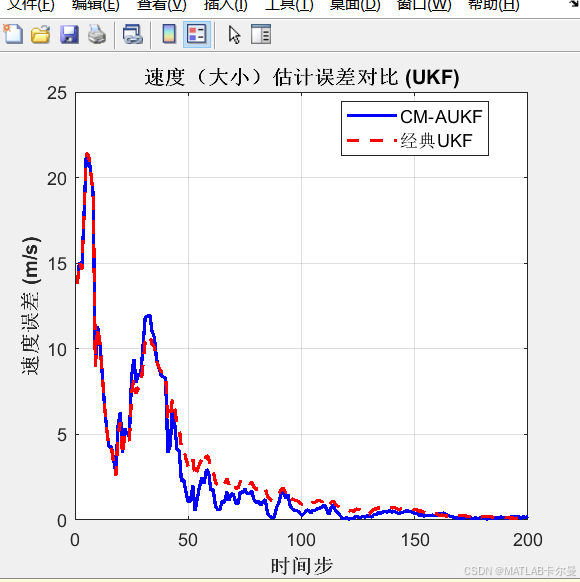
输出的速度(大小)误差对比曲线:
在这里插入图片描述
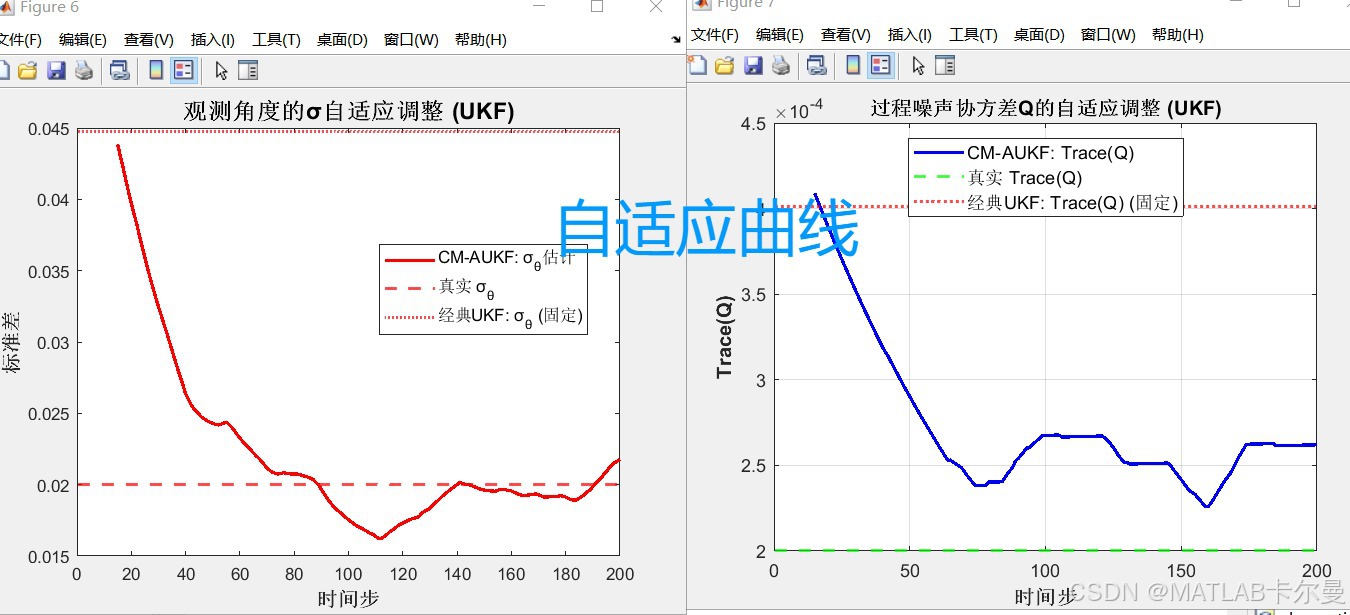
自适应曲线:
在这里插入图片描述
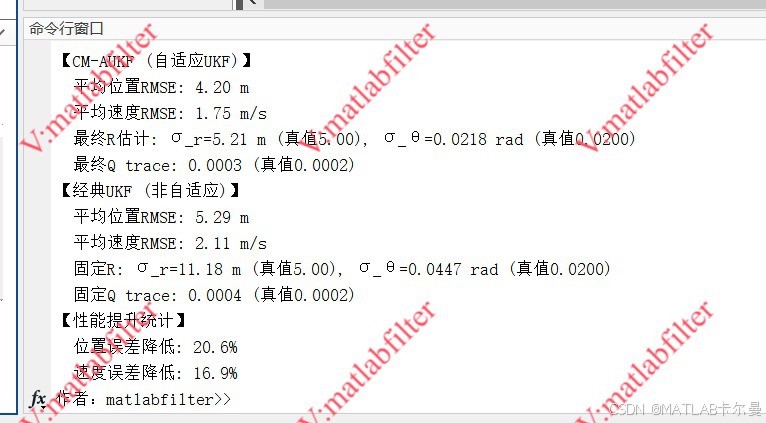
命令行输出的结果:
在这里插入图片描述

MATLAB源代码

完整代码如下:

% 基于新息协方差匹配的自适应UKF (CM-AUKF) vs 经典UK

【信息科学与工程学】【控制科学】第十二篇 微型计算机控制技术01 更精确的经典模型:I1在第5周期WB结束,I2最早可在第6周期进入EX,但I2在ID阶段就需要R1,因此I2的ID需在第6周期,而I1的WB在第5周期,所以I2的ID可以紧接在第6周期,但中间仍有一个stall(因为I1的EX结果要等到MEM之后才能转发给ID?有优先级继承后,Task_L被提升优先级,不会被Task_M抢占,阻塞时间缩短为Task_L剩余执行时间(9ms),仍可能超过10ms,但可通过调整任务周期或使用中断处理缓解。电感L=10μH,输出电容C=100μF,ESR=5mΩ。 阅读详情

相关推荐

【MATLAB代码】二维平面上,4基站的移动目标定位,使用AOA+测距辅助融合定位方法。订阅专栏后可查看完整代码

本文基于四基站二维定位模型,结合AOA角度测量与距离辅助,实现移动目标的高精度位置估计与轨迹跟踪。通过对比纯AOA与距离辅助AOA的定位效果,分析位置及速度误差,输出RMSE、最大误差等指标。程序支持参数自定义,运行结果包含轨迹图、坐标跟踪曲线及误差分析,订阅专栏可获取完整MATLAB源码,一键运行即可可视化验证。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 228

【MATLAB代码分享】基于IMM-EKF与AOA/测距融合的二维移动目标跟踪定位

本文基于四基站二维移动目标定位模型,采用IMM-EKF融合AOA与距离测量,实现机动目标的位置与速度联合估计。通过对比直接解算与滤波结果,绘制轨迹、误差及模型概率曲线,并输出RMSE等性能指标。代码支持参数自定义,订阅后可获取完整MATLAB源码,一键运行验证效果。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 211

【自适应滤波例程】基于新息协方差匹配的自适应EKF (无迹卡尔曼滤波) vs 经典EKF对比,附MATLAB代码下载链接

本文介绍了一种基于新息协方差匹配的自适应扩展卡尔曼滤波器(CM-AEKF)在雷达目标跟踪中的应用。该算法通过滑动窗口估计新息协方差,实时调整过程噪声协方差矩阵,相比传统EKF具有更好的自适应能力。仿真结果显示,CM-AEKF在二维平面匀速运动目标跟踪中,能有效降低位移误差,提高跟踪精度。系统状态为[x,vx,y,vy],观测量为雷达测距r和测角θ。实验对比了CM-AEKF与经典EKF的性能,验证了自适应算法的优越性。MATLAB源代码已公开,包含轨迹对比、误差曲线等可视化结果。该算法可推广到其他导航定位滤波

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 779

鱼雷制导回路仿真与数据融合的MATLAB实现及调试经验

在制导控制系统开发中,鱼雷等水下武器的制导回路仿真涉及非线性建模、传感器噪声处理与多源数据融合,是验证导引算法和提升命中精度的关键环节。MATLAB/Simulink凭借完备的工具链,成为开展制导控制仿真与算法验证的主流平台。本文从制导回路的基本构成出发,讲解如何利用扩展卡尔曼滤波器(EKF)融合惯导与声呐量测数据,并结合比例导引法构建完整闭环仿真模型,实际解决坐标系转换、滤波器发散、参数整定及蒙特卡洛打靶统计等工程难题。无论是水下无人平台控制、雷达声呐算法验证,还是研究生阶段的导弹/鱼雷制导研究,该套仿真

weixin_26985923的博客 262

基于STM32和K210的自动驾驶小车设计

自动驾驶技术正在迅速发展,成为了汽车行业和智能交通领域的热点之一。随着科技的发展,STM32和K210这两款芯片为自动驾驶小车提供了优秀的硬件支持。本文我们将学习如何使用STM32和K210打造一个简单的自动驾驶小车。提示:以下是本篇文章正文内容,下面案例可供参考通过这篇文章,掌握了如何使用STM32和K210构建一个简单的自动驾驶小车。通过了解基本的电路设计,并编写了STM32和K210的代码。通过这个例子,可以更好地理解如何在嵌入式系统中使用STM32和K210,以及如何实现自动驾驶小车的简单功能。

Kyle_Chan_zMH的博客 2210

Python数据分析实战:用TIGRAMITE库5步搞定时间序列因果分析(附完整代码)

本文详细介绍了如何使用TIGRAMITE库进行时间序列因果分析,通过5个步骤从环境配置到模型优化,帮助读者掌握因果关系库的应用。附完整代码示例,适合数据分析师和研究人员快速实现复杂时间序列的因果发现。

weixin_29050271的博客 157

分布式光纤传感(DFOS)DTS/DAS/DSS 三合一:10公里管线监测实战与数据解读

本文详细介绍了分布式光纤传感(DFOS)技术在10公里管线监测中的实战应用,通过DTS(温度)、DAS(振动)、DSS(应变)三合一系统,实现对管线健康状态的立体感知。文章涵盖工程部署、数据采集、多物理量数据融合及噪声抑制等关键技术,展示了如何通过一根光纤完成复杂监测任务,显著提升管线安全性和维护效率。

weixin_29168153的博客 305

Sentaurus TCAD学习——Scheme编程语言

sentaurus scheme语言学习记录

摸摸小熊猫的博客 954

电赛控制组入门到实战:从电路板到PID算法的完整路径

本文详细介绍了电赛控制组从电路板制作到PID算法实战的完整学习路径。涵盖嘉立创电路设计、Keil5开发环境搭建、STM32F103C8T6核心板外设应用,重点解析PID算法在电机速度环与位置环中的调试技巧,并探讨OpenMV视觉模块与主控制器的协同工作,为电赛参赛者提供系统化的实战指南。

oauth7security的博客 742

【MT7628】固件开发-SDK4320添加MT7612E WiFi驱动操作说明

【MT7628】固件开发-SDK4320添加MT7612E WiFi驱动操作说明

wgl307293845的博客 2076

openclaw通俗入门系列9——流式传输 + 分块

流式传输 = 不等写完就开始发。分块流式传输是把长回复切成几条消息发(所有渠道),草稿流式传输是像打字一样实时显示(仅 Telegram)。可以配置块大小、发送时机、合并规则、类人延迟。

m0_60605453的博客 505

S32K324 Stack异常分析及解决方案

在项目开发过程中,在一次软件变更时,调整了task优先级之后导致应用层软件中的float数据经常性的变为NAN,导致应用层功能失效。本文记录下这个bug的分析及解决过程。该问题排查了好几天,最开始正向排查不出来,差点放弃了,ETAS OS也没有人支持,只能换一种思路,通过反向推,最终定位到问题,能完美解决,还是很欣慰的。遇到问题不可怕,Bug一直都会有,主要是在解决问题中的思路和方法,不断总结积累,总会越来越好的!

赞的博客 587

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

上一篇: UAV路径规划,MATLAB例程,Q-learning解算三维障碍物下的无人机路径规划|附代码下载链接
下一篇: 2025课题推荐——基于天文导航的机器人定位
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7612粉丝 1396原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值