FANUC机器人控制柜死机或示教器空白故障诊断

我们首先分析可能引起故障的原因:
1.AC电源存在问题
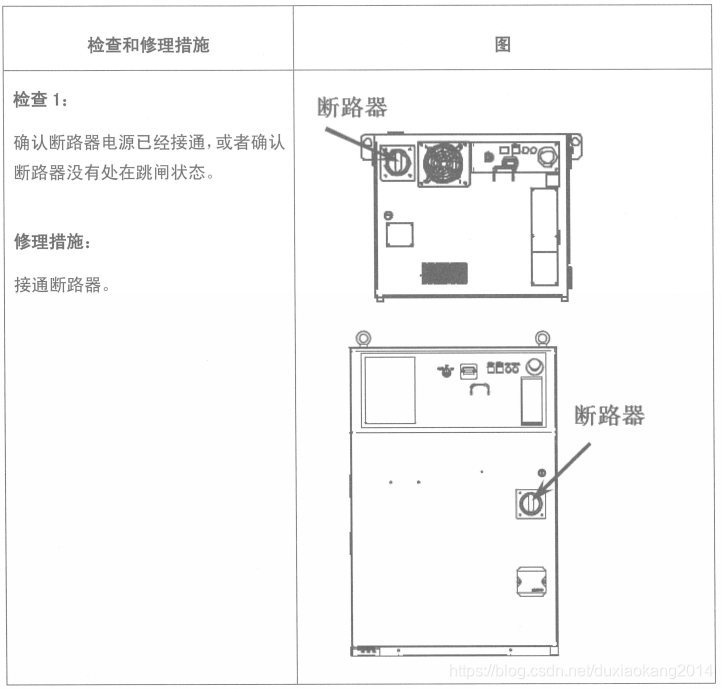
2.断路器的问题
3.变压器的问题
4.DC电源线路的问题
5.示教器/线缆问题
6.电源供给单元损坏
7.开/关电路的问题
8.线缆问题
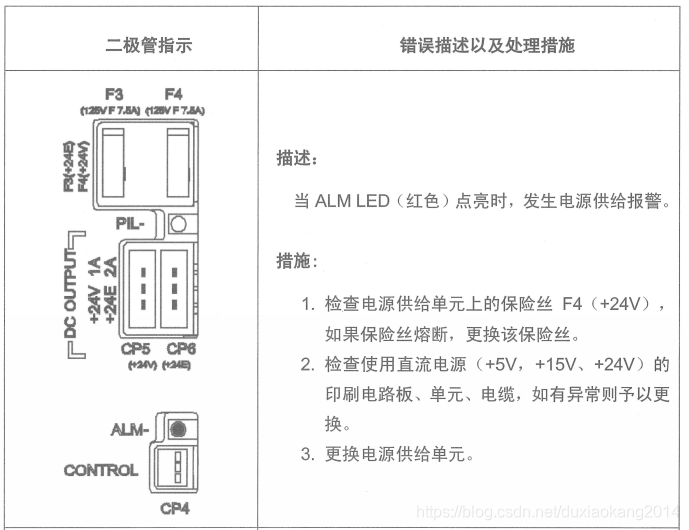
一、通过电源供给单元的二极管进行故障诊断
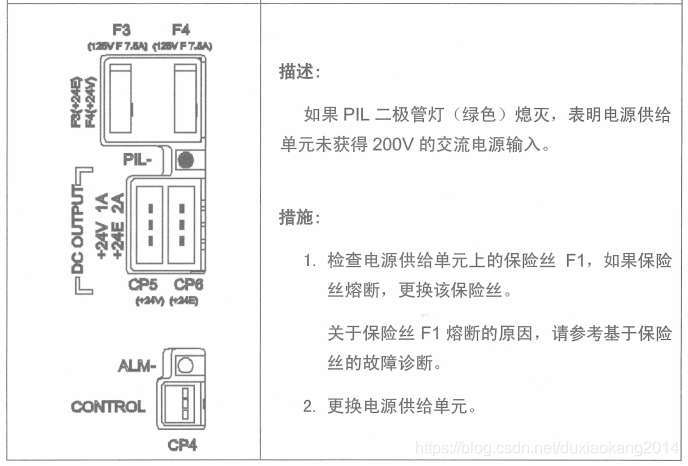
1
2
二、不能接通电源
步骤1:
3
步骤2:
检查电源供给单元的二极管(ALM:红色)是否点亮。
措施:1.如果二极管不亮,参考步骤3;如果二极管亮,确认外部电缆+24V是否短路或接地故障。
如果没有接地故障而问题依然存在时,按以下步骤检查电源供给单元:
检查保险丝F4,如果已熔断,;如果保险丝F4没有熔断,可能是由于电源单元、主板、处理IO板的异常所致;更换电源供给单元;如果使用了处理IO板时,

发那科机器人plc电池_FANUC机器人维修保养故障简析 原标题:FANUC机器人维修保养故障简析安全操作规程1.示教和手动机器人1)请不要带者手套操作示教盘和操作盘。2)在点动操作机器人时要采用较低的倍率速度以增加对机器人的控制机会。3)在按下示教盘上的点动键之前要考虑到机器人的运动趋势。4)要预先考虑好避让机器人的运动轨迹,并确认该线路不受干涉。5)机器人周围区域必须清洁、无油,水及杂质等。2.生产运行1)在开机运行前,须知道机器人根据所编程序将要执... 阅读详情

相关推荐

FANUC机器人SYST-066示教器通讯错误报警

FANUC机器人SYST-066示教器通讯错误报警 如下图所示,机器人控制柜开机,示教器上出现报错:SYST-066,示教器通讯错误, 查阅报警代码SYST-066: 报警原因: 控制柜与示教器之间的通讯已中断 处理对策: 1. 示教器与连接电缆的接头位置松动,紧固接头; 2. 示教器或连接电缆的接头内有水渍、油渍等异物,引起二者接触不良,可以使用暖风机或者气枪处理干净,再重新连接测试; 3. 有可能是示教器的连接电缆故障,例如中间有折弯断线等不良情况,更换电缆进行测试。 ...

Robot_PLC_HMI_Automation 3478

FANUC机器人常见故障处理总结(一)

FANUC机器人常见故障处理总结(一)

Robot_PLC_HMI_Automation 6985

FANUC机器人开机时无法进入系统,示教器黑屏故障处理总结

FANUC机器人开机时无法进入系统,示教器黑屏故障处理总结

Robot_PLC_HMI_Automation 7906

FANUC机器人有关保险丝的常见问题处理

FANUC机器人有关保险丝的常见问题处理 1.SRVO-213 紧急停止电路板FUSE2熔断 原因:紧急停止电路板上的保险丝(FUSE2)熔断了 2.SRVO-214   6轴放大器保险丝熔断(R:i) 原因:6轴伺服放大器的保险丝(FS2、FS3)已熔断。括弧内的数字表示在第几台6轴伺服放大器上检测出了保险丝熔断 处理:a.保险丝熔断时,要在排除熔断的原因后,更换保险丝       b.更换6轴伺服放大器 3.SRVO-215 制动器单

Robot_PLC_HMI_Automation 2万+

FANUC机器人SRVO-223和SRVO-058故障报警总结

起因:机器人停机约2周后,上电,示教器上显示报警: SRV0-223:DSP空运行(9,1) SRVO-058: FSSB 1 初始化错误(2) 尝试消除报警: ① 按reset键无法消除报警 ② 断开机器人控制柜电源,重新上电,报警依然无法消除 ③ 查看报警代码: SRV0-058:FSSB的初始化过程中发生了报警,轴控制卡和伺服放大器之间的通讯发生了异常; SRV0-223:由于硬件故障或软件的设定不正确而停止了伺服装置的初始化,此时,控制装置已在DSP空运行模式下启动。第一个数字显示错误原因,第二个

Robot_PLC_HMI_Automation 1万+

FANUC机器人奇异点的解决方法

haier123888的博客 4409

FANUC机器人无法手动动作时的处理对策

FANUC机器人无法手动动作时的处理对策

Robot_PLC_HMI_Automation 5936

FANUC机器人报警代码

FANUC机器人较全面的报警代码,RC,WEAV,OS,COMP,SROV,等等

发那科机器人SRVO-037(IMSTP)与PROF-017(从机断开)故障处理办法.docx

发那科机器人SRVO-037(IMSTP)故障解决办法 发那科机器人PROF-017(从机断开)故障解决办法

FANUC机器人故障代码

FANUC机器人故障查询和解决的完整手册!

FANUC机器人控制柜死机或示教器空白故障诊断.docx

FANUC机器人控制柜死机或示教器空白故障诊断

FANUC机器人有关保险丝的常见报警问题处理.docx

SRVO-213 紧急停止电路板FUSE2熔断

FANUC机器人SRVO-223和SRVO-058故障报警总结.docx

SRV0-223:DSP空运行(9,1) SRVO-058: FSSB 1 初始化错误(2)

FANUC机器人SRVO-053故障报警处理方法.docx

SRVO-053: 干扰值过大( G:i,A :j) 故障原因:机器人检测到干扰扭矩超出允许值。

FANUC机器人有关FSSB通讯故障报警代码及分析.docx

FANUC机器人有关FSSB通讯故障报警代码及分析

Isaac Sim 车辆动力学:从参数调优到户外仿真的挑战与实战

本文深入探讨了Isaac Sim在车辆动力学仿真中的应用,从参数调优到户外场景模拟的实战经验。详细解析了悬架系统、轮胎物理模型等核心参数的设置技巧,并分享了应对户外仿真挑战的实用方案。通过Vehicle Wizard高级使用和传感器配置,帮助开发者高效完成车辆仿真与算法开发。

weixin_29192211的博客 397

Power Automate 最常用的十大场景以及解决方案

3.2 获取指定主题含有附件邮件,然后读取csv附件内容,插入数据库,调度执行存储过程,最后通过Power automate 发送paginated report 特殊格式报表给发件人。Power Automate 作为微软推出的自动化工作流工具,其适用场景非常广泛,尤其在数据库查询自动化方面能显著提升效率。2.8发送邮件,把生成csv文件当作附件,把生成html当作邮件内容在邮件boty展示。3.1 读取数据库数据,定时发送预警邮件并抄送附件和展示内容在邮件中。:已有微软产品栈,需快速实现部门级自动化。

qq_24388807的博客 3661

利用Docker Compose简化openGauss多节点容器化部署

本文详细介绍了如何利用Docker Compose简化openGauss多节点容器化部署,从环境准备到配置文件编写,再到集群部署与验证,提供了一套完整的解决方案。通过Docker Compose,原本复杂的手动部署流程被大幅简化,显著提升了部署效率和可靠性,特别适合企业级开源数据库的高可用架构需求。

weixin_30338481的博客 56

ANSYS Fluent热边界条件避坑指南:为什么你的自然对流计算结果总出错?

本文深入剖析了在ANSYS Fluent中进行自然对流仿真时,导致计算结果出错或发散的核心原因与解决方案。重点解析了重力项与操作密度设置、Boussinesq与不可压缩理想气体模型的抉择、以及压力离散格式(推荐Body Force Weighted)这三大关键雷区,并结合电子机箱散热等实战案例,提供了一套稳定可靠的仿真设置流程与调试技巧。

weixin_28396629的博客 730

【Unity工具篇】| Unity项目中如何使用LuBan插件,详细集成步骤

前面写了一篇文章用于介绍LuBan的下载及快速使用方法:【Unity实战篇】| 实用插件LuBan,快速上手使用 本篇文章就来介绍一下将LuBan集成到自己的Unity项目的方法。 看完本篇文章之后,就可以直接把LuBan插件放到自己项目中进行配表和使用。

努力前行,总会成为自己心中的那道光 2万+

nvidia系列教程-AGX-Orin基础环境搭建

NVIDIA Jetson AGX Orin 是一款功能强大的嵌入式AI平台,专为需要高性能和低功耗的边缘计算应用设计。无论是自动驾驶、机器人,还是智能监控系统,Jetson AGX Orin 都能为这些应用提供强大的计算能力。本篇博客将为大家详细介绍如何在AGX Orin(32GB)上搭建基础开发环境,包括系统安装、CUDA和cuDNN的配置等,帮助你快速上手这个强大的平台。架构: 搭载 56 个 Tensor Core 的 1792 核 NVIDIA Ampere c GPUCUDA Cores。

flypig has a dream! 2787

22、计算智能在自闭症检测与管理中的应用

本文探讨了计算智能在自闭症谱系障碍(ASD)检测与管理中的应用。在检测方面,结合可穿戴设备、传感技术与多模态数据(如眼动追踪、问卷、神经成像等),利用机器学习和深度学习算法提升诊断准确性,并介绍了多种公开数据集及研究方法。在管理方面,通过生理指标(HRV、GSR、呼吸频率)监测情绪状态,结合智能可穿戴设备与支持性应用平台(如LetMeTalk、MITA、Rethink Ed等),实现对ASD患者的实时干预与个性化支持。文章还展示了多模态筛查与管理流程的系统架构,强调未来技术整合与个性化服务的发展方向。

star的博客 89

Codex 调试记录获取完全指南:日志查看、工具调用与实战排查教程

本文主要介绍了Codex 调试记录获取完全指南:日志查看、工具调用与实战排查教程,希望能对使用Codex的同学们有所帮助。 文章目录 1. 背景 2. 实战教程

weixin_43178406的博客 6万+

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

上一篇: 使用MODBUS转PROFINET智能网关实现与多个温控器数据读写
下一篇: FANUC机器人有关动作速度倍率的相关系统变量-解释说明
AAA_自控运维
AAA_自控运维 新星创作者: 运维技术领域 新星创作者: 运维技术领域
博客等级 码龄12年 8333粉丝 1245原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

AAA_自控运维

你的鼓励是我最大的动力!

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值