
 超级会员免费看
目录
一、cpt7设备采集数据的步骤
具体的数据采集步骤参考如下连接:
二、数据的格式
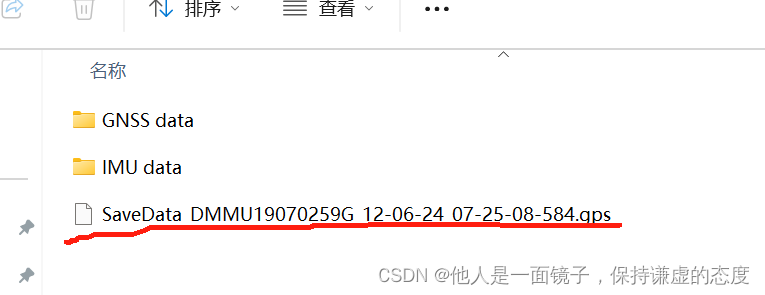
cpt7采集数据的格式是.gps格式,本人采集的原始数据如下:
2.1 解码GNSS的原始测量数据
打开诺瓦太convert软件,open -&n


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
400+累计阅读
459平均单平台
已同步平台
CSDN
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
目录
具体的数据采集步骤参考如下连接:
cpt7采集数据的格式是.gps格式,本人采集的原始数据如下:
打开诺瓦太convert软件,open -&n
1PPS:秒脉冲 相关概念理解
时钟模块上的GPS接收机负责接收GPS天线传输的射频信号,然后进行变频解调等信号处理,向基站提供1pps信号,进行同步。GPS使用原子钟(原子钟,是一种计时装置,精度可以达到每2000万年才误差1秒) 1PPS:秒脉冲 英文全称:Pulse Per Second GPS组合频率标准:校频机组成GPS 铷原子频标由GPS 接收板、铷振荡器、锁相电路、分频电路等部分组成。可以输出频率信号,1PPS 信号以及时间码信息。还有外部频率输入和外部秒信号输入选项。应用领域军用靶场及电子对抗时...
组合导航中杆臂的影响和测量
在组合导航领域,杆臂是一个很重要的参数。它的含义是指,当卫星天线与 POS 同载 体刚性运动(即运动过程中两者的相对位置关系始终不变)时,卫星天线相位中心到 POS 中心的向量,可描述为前者在 POS 坐标系下的坐标(X,Y,Z)。该坐标系为右手坐标系, 通常有“前-右-下”和“右-前-上”两种。如 GINS 软件中杆臂在“前-右-下”坐标系下的 空间示意图: 由于卫星天线与 POS 中心不在同一点,为了将位置结果统一,必须将两者的原点归算 至同一点。杆臂的作用正在于此,它起着桥梁的作...
三、FSAS + Novatel接收机和相机时间同步、数据保存、解码等 细节说明
一、器件说明 1、GNSS 接收机是 Propak6, 如下图所示: 具体得介绍: 1、https://blog.csdn.net/hltt3838/article/details/110622732 2、https://blog.csdn.net/hltt3838/article/details/110677148 2、相机是 Balser 相机 具体得介绍: 1、https://blog.csdn.net/hltt3838/article/details/1089040...
导航接收机 --- 数据格式说明
1 GNSS 处理常见文件 1.1 什么是 RINEX 文件? RINEX(Receiver Independent Exchange)格式是与接收机无关的数据交换格式,该格式采用 文本文件存储数据,数据记录格式与接收机的制造厂商和具体型号无关。RINEX 格式是 GPS 测量 应用等的标准数据格式,几乎所有测量型 GPS 接收机厂商都提供将其格式文件转换为 RINEX 格 式文件的工具,而且几乎所有的数据分析处理软件都能够直接读取 RINEX 格式的数据。 1.2 什么是 O 文..
二、NovAtel Connect 2.3.2 版本 操作说明
一、连接方式 有 串口连接、USB连接、蓝牙连接、无线网连接、网口连接,具体的连接方式看博客: https://blog.csdn.net/hltt3838/article/details/110622732 下面具体的介绍一下 串口的连接方式: 接收机有三个串口,COM1、COM2、COM3,看上面的连接就知道了! 并且有三个对应的线,1 2 3 ; 把线和串口对应连接,串口的另一端和电脑连接,当然如果电脑没有串口,可以用 串口转USB,如线图所示: (当然,一定要连接电源呀) ...
Fixposition:从采集数据(bag包)中提取IMU、图像、GNSS原始数据
一、运行设备,采集数据 这一部分内容可以参考下面的连接: Fixposition Vision-RTK Evaluation User Guide_努力努力努力-CSDN博客 二、从bag包中提取原始数据 2.1 数据位置 把采集的数据放在 kalibr_workspace 文件夹下面,如下图所示: 说明: kalibr_workspace 参考这个博客(Kalibr 制作采集的图片和IMU数据生成 .bag 文件 (坑最全,解决方法最简单,最详细哈哈)_努力努力努力-CSDN博客)
一、接收机操作说明 ProPak6
资料相关连接https://www.gpsolution.com/support-cn#manual
二、NovAtel Connect 1.80 版本 操作说明书
目录 一、软件下载地址 二、NovAtel Connect简介 三、打开连接 四、Connect各窗口说明 1、Constellation窗口 2、Plan View窗口 3、Position窗口 4、Dilution of Precision窗口 5、GPS Tracking Channel Status窗口 6、Console Window窗口 五、数据记录 六、记录数据转化 一、软件下载地址 https://www.gpsolution.co...
M39、数据解码、查看软件(IMU 、GPS)
IMU 原始数据到底包括些什么信息,信息是如何组织的呢?请听本文来为你揭秘。 IMU 数据文件,主要包括陀螺仪和加速度计的观测量,以及数据采集的时刻。和 GNSS 数据不同的是,IMU 采样率很高,大多在 100Hz 以上。如果以文本形式存储,占用空间较大,而且在数据处理时,也需要进行额外的转换。故 IMU 原始数据一般采用二进制形式保存。但二进制数据生来就是给机器读取的,人无法直接读取。如果能直接图形显示查看,不仅解决上述问题,更能直观表现出数据的特征和问题。武汉迈普时空导航科技有限公司自...
Fixposition Vision-RTK Evaluation User Guide
一、千寻RTK账号 差分账密信息 差分账号备注信息:上海千寻位置 差分账号:qxwrom001 差分密码:26ddd0c 终端上如何配置NTRIP参数? 您需要根据创建出来的差分账号和密码,到终端设备上配置NTRIP参数 域名: rtk.ntrip.qxwz.com 端口: 8001对应坐标框架ITRF2008 参考历元2016.0 8002对应坐标框架WGS84 参考历元2005.0 8003对应坐标框架CGCS2000 参考历元2000.0 Mountpoint/源/挂载点:..
iIMU-FSAS 参考系统
一、RAWIMU Raw IMU Data IMU 的比例因子 串口命令输入: log rawimua onnew ASCII 输出格式: #RAWIMUA,COM1,0,68.5,FINESTEERING,1724,219418.009,024c0040,6125,30019;1724,2194 18.008755000,00000077,64732,56,298,8,28,-3*7378486f 上面格式的描述 ...
ublox f9p,Realsense D435i相关资料
一、Realsense D435i使用笔记 1、Realsense D435i使用笔记 2、Inter Realsense D435i标定详细步骤_高喜天天的博客-CSDN博客 3、Realsense D435i深度测距和普通摄像头单目测距的区别(附带可用实测代码) 4、Realsense D435i学习资料汇总 二、ublox f9p 1、https://blog.csdn.net/wuwuku123/article/details/115216943 ...
M39、参数、板卡配置软件
一、软件的下载地址 https://download.csdn.net/download/hltt3838/13453057 二、配置参数手册 https://download.csdn.net/download/hltt3838/13453168
如何制作Mike21溢油模型围油栏文件
这段时间群友在做海洋环评的做了一个MIKE21的溢油模型,溢油模型其实也是ECOLAB模块的应用,而在海上发生溢油事件的时候,为防止溢油对海洋生态的破坏,经常使用的一种手段就是使用围油栏技术将溢油控制在一定范围并进行处理。今天小编就给大家说说在MIKE21里怎么实现围油栏文件的制作
别再乱选保护板了!手把手教你用ABLIC S-8254A为3/4串锂电池组DIY安全保护电路
本文详细介绍了如何使用ABLIC S-8254A保护集成电路为3/4串锂电池组DIY安全保护电路。从选型策略、电路搭建到功能验证,手把手教你实现可靠的充放电保护系统,适用于无人机、电动工具等场景,确保锂电池组的安全使用。
ComfyUI 的 LoRA 训练:秋叶 LoRA-scripts 参数设置与测试方法详解
秋叶 LoRA-scripts 的参数设置需结合理论(如模型原理、优化器机制)和硬件条件(显存、算力),新手可先按推荐值起步,再逐步调整。测试时,loss 值帮你判断训练是否正常,XYZ 图表法帮你找到最佳使用参数。掌握这些知识,你就能避开 LoRA 训练的常见坑,从 “盲目调参” 变为 “精准训练”。
制作Ubuntu22.04启动盘
现在越来越多程序代码都需要运行在linux环境下,运行这些代码的前提是安装一个稳定的linux操作系统。本文选择Ubuntu 22.04去制作系统启动盘。本文主要对ubuntu22.04的启动盘制作过程进行了详细的说明,希望能帮助到有需要的朋友。
Xiaojie雷达之路---手把手教你从串口获取雷达原始数据(一)---新建工程(开始)
Hello,大家好,我是Xiaojie,欢迎大家能够和Xiaojie来一起学习毫米波雷达知识,Xiaojie准备连载一个系列的文章---利用串口获取毫米波雷达中的原始数据,本系列文章将从新建工程到最后原始数据显示到PC上进行逐步介绍,这个系列的文章大约是一个4-5篇左右。本篇文章呢,主要讲的是如何新建一个毫米波雷达的工程。
西安交通大学软件学院——分布式系统练习题(综合题)
摘要:本文探讨了分布式系统的核心特性与关键问题。首先阐述了分布式系统的8种透明性特性,包括访问、定位、迁移等。然后通过具体案例分析了分布式事务的回滚机制、域名解析的迭代与递归过程、不同分布式系统的异同比较。重点讨论了RPC通信中客户端/服务器崩溃的处理方法,包括消灭、再生和到期三种策略。最后介绍了Lamport时间戳算法在进程通信中的应用及问题解决方案。全文涵盖了分布式系统设计中的透明性、可靠性、一致性等核心问题。
OpenCode + Oh My OpenCode:打造你的终极AI编程团队(OpenCode新手入门指南)
本文详细介绍了开源终端AI编程助手 OpenCode 的完整配置教程 🖥️,从安装、AI模型配置到增强插件 Oh My OpenCode 的部署一应俱全。支持 Claude、ChatGPT、Gemini 多模型切换 🤖,还能实现多AI智能体协作开发。步骤清晰适合新手 📝,想在终端用AI写代码的开发者不要错过 ✨
Android Audio录音——AudioRecord回声消除(九)
在语音通话或录音场景中,回声(Acoustic Echo)通常是指说话的声音从对方的扬声器播放出来,又被对方的麦克风拾取,然后有被传回来,导致我们听到了自己延迟了一段时间的重复声音。
efm32 入门.pdf
本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。
VB摄像头监控
该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制
数学建模模型总结
这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!
温度PID控制PLC程序
温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 订阅专栏 解锁全文

 6万+


 扫一扫


