


pcl中的点云变换主要使用 transformPointCloud 函数。
可视化平台显示如下:
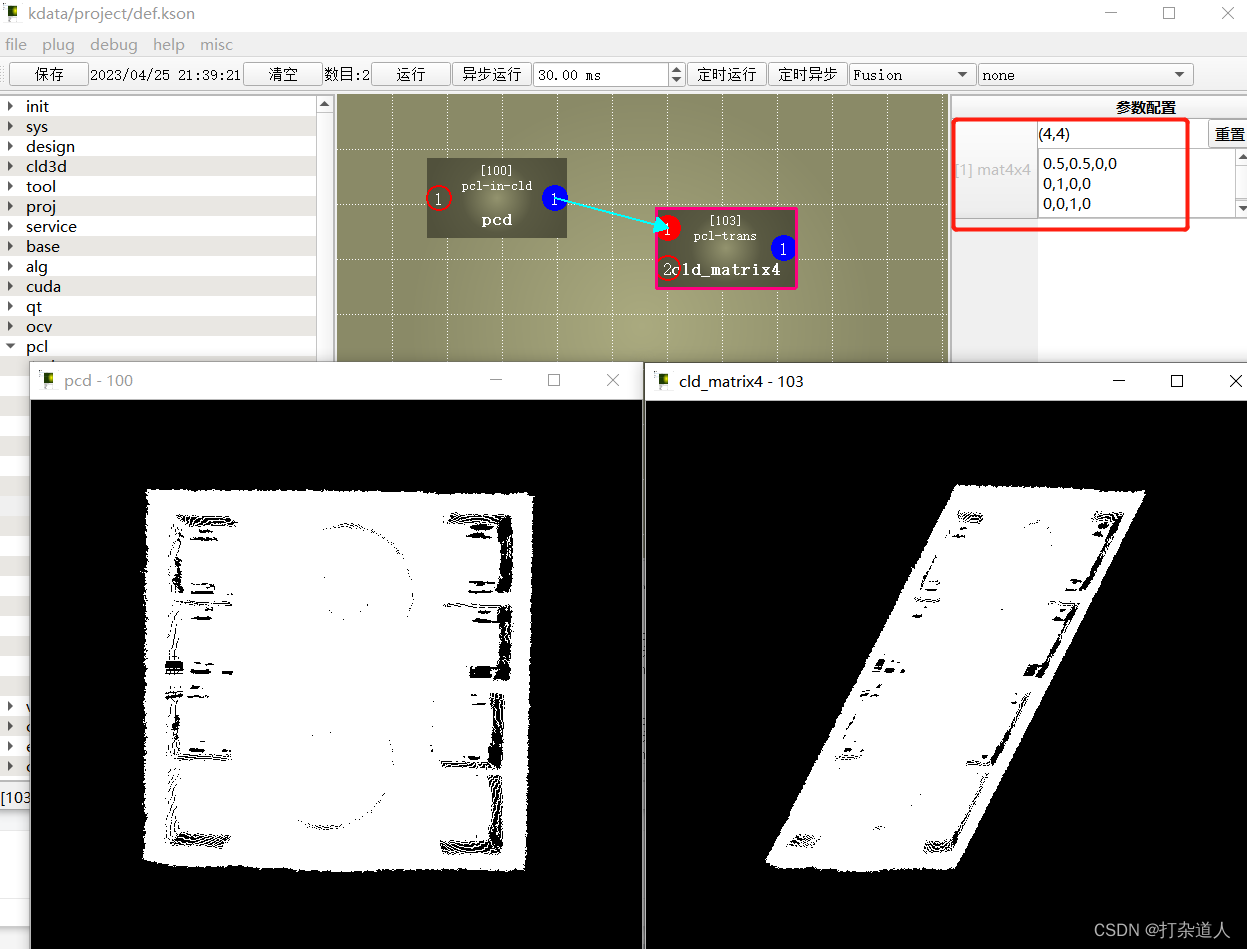
其中的使用klib插件平台,实现其中的插件算子:
struct TransOpMatrix4
{
	Eigen::Matrix4f trans = Eigen::Matrix4f::Identity();

	template<class PT>
	KArbit operator()(const pcl::shared_ptr<PointCloud<PT> >& cld)
	{
		pcl::shared_ptr<PointCloud<PT>> transformed_cloud(new PointCloud<PT>);
		pcl::transformPointCloud(*cld, *transformed_cloud, trans);
		return transformed_cloud;
	}
};

struct KPclTransCldMatrix4 : KPlugBase
{
	TransOpMatrix4 p;
	KPclTransCldMatrix4()
	{
		addProp("mat4x4").setType(PropTypeMat4x4).setValue(mat_identity(4,4)).setEmptyIndex(1);
	}

	int __exec(const KArbit& src, KArbit& dst) override
	{
		auto& aL = a2list(src);
		CastType(trans, Eigen::Matrix4f, aL[1]);
		p.trans = trans;
		dst = cld_op(aL[0], p);
		return true;
	}
};


 扫一扫


 975


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


