


AiBrainBox-高精度低量程 + 低精度高量程双IMU架构NavCore是多源融合导航核心,满足工业UAV、GNSS弱遮挡、VIO辅助以及一般高机动场景
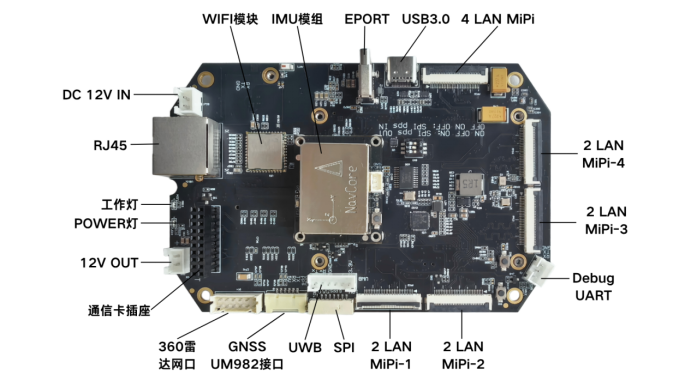
NavCore 定义成“多源融合导航核心”
双 IMU 解决的是“正常状态下的精度 + 高动态状态下不饱和”的矛盾;真正让 AiBrainBox-V 能覆盖复杂场景的,是 双 IMU + GNSS/RTK + VIO/Visual Odometry + LiDAR/SLAM 的组合。
NavCore 这套“双 IMU”为什么合理
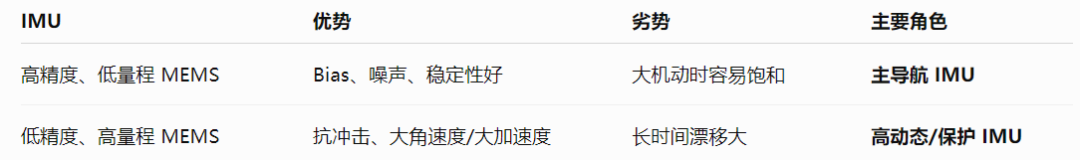
例如高端战术级 MEMS 本身也存在不同动态范围的选择,ADI 的产品就同时提供 ±125、±450、±2000 °/s 等陀螺量程,以及不同加速度量程。
NavCore 的基本思路其实是:
Precision IMU
→ 平时提供高质量惯导
High-G IMU
→ 高动态情况下防止主 IMU 饱和
Fusion
→ 根据运动状态选择/融合
不要简单做“IMU A → IMU B切换”
因为两个 IMU 的:
-
Bias 不一样
-
Scale Factor 不一样
-
Axis Misalignment 不一样
-
温漂不一样
-
Noise 不一样
-
安装位置不同
-
振动响应不同
因此切换瞬间可能出现:
角速度/加速度跳变 → 积分误差 → EKF瞬态 → 姿态/速度短时间异常
尤其对于 UAV,这个问题比 UGV 更严重。
MEMS 加速度超过测量范围后会直接进入饱和,超出量程的数据无法提供有效测量;甚至横轴串扰也可能导致其他轴提前饱和。
NavCore 做成“三状态”而不是“二选一”
State A:Normal
高精度 IMU 主导。
State B:High Dynamic
高精度 IMU 还没有完全失效,但是接近量程边缘。
此时:
高量程 IMU提前介入
而不是等高精度 IMU已经饱和以后才切换。
State C:Saturation / Recovery
如果高精度 IMU确实已经饱和:
高量程 IMU暂时成为主导。
等运动恢复以后:
高精度 IMU重新进入主导航。
NavCore 的能力等级定义成 Normal / GNSS-Denied / High-Dynamic / Degraded Navigation 四个模式
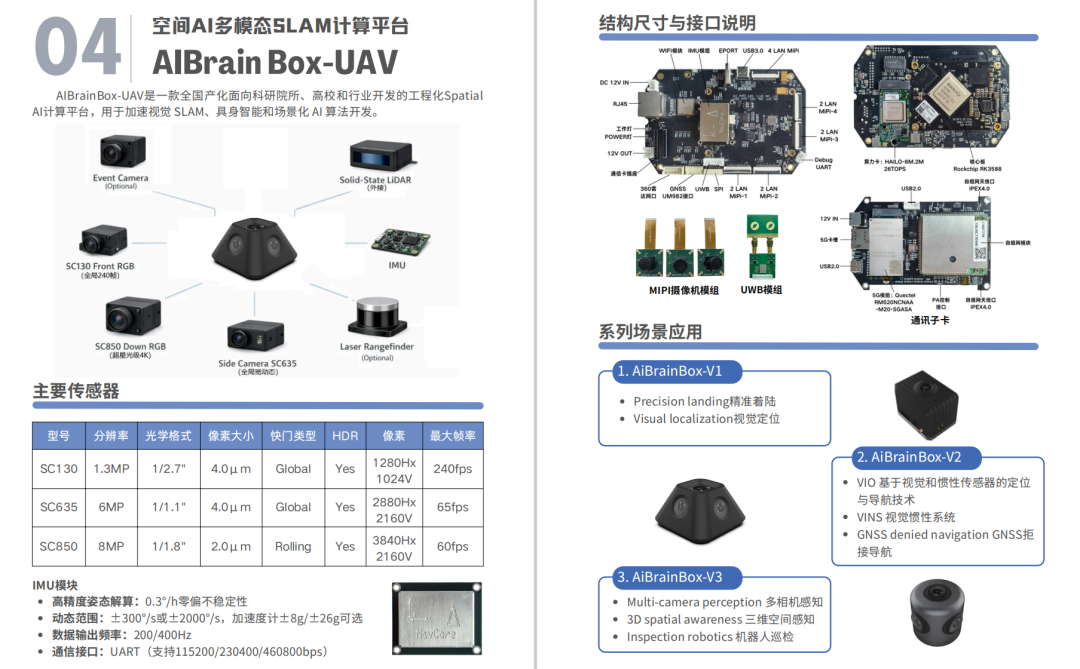
对 AiBrainBox-V 的不同场景逐一判断
场景① 普通工业 UAV / 巡检
例如:
-
电力巡检
-
铁路巡检
-
桥梁巡检
-
工业设施巡检
-
测绘
-
普通航拍
NavCore:★★★★★
完全适用。
这类 UAV 最大的问题不是高动态,而是:
长时间姿态稳定 + 位置/速度融合 + GNSS偶尔遮挡。
高精度低量程 IMU反而非常合适。
结合:
RTK/GNSS + NavCore + VIO
基本可以覆盖。
场景② GNSS弱/间歇遮挡
例如:
-
城市峡谷
-
建筑物之间
-
桥下
-
厂房
-
山谷
-
电力设施附近
NavCore:★★★★★
这个场景其实是 NavCore 最适合的场景之一。
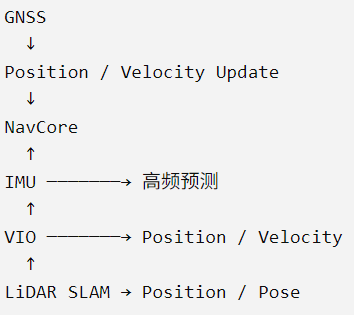
这里 IMU 并不需要自己长期“算出位置”。
而是:
IMU负责高频短时连续性,视觉/LiDAR负责长期约束。
传统 MEMS INS 的核心问题就是惯性误差随时间积累,因此需要外部观测进行修正。ADI 对 MEMS 惯导也明确指出,VIO、GNSS、LiDAR、SLAM 等都可以作为导航约束。
场景③ 完全 GNSS Denied
例如:
-
地下空间
-
大型厂房
-
隧道
-
室内
-
地下管廊
-
GNSS干扰环境
NavCore:★★★★☆
这里需要特别说明:
不是 NavCore 不够,而是“单独使用 NavCore”不够。
如果:
NavCore + IMU dead reckoning
那么:
❌ 不建议
因为即便是很好的 MEMS,长时间纯惯导也会漂移。
但如果:
NavCore + Front/Left/Right 多目 VIO/SLAM + Downward VIO + LiDAR
那么:
✅ 很适合
这其实正好符合你之前提出的:
Front + Left + Right 多目 SLAM
以及:
Downward VIO
的技术路线。
场景④ 高机动 UAV
这是 NavCore 真正需要重点验证的地方。
例如:
-
快速横滚
-
急转弯
-
高速俯冲
-
快速爬升
-
急停
-
大角速度机动
-
强振动
NavCore:★★★★☆~★★★★★
双 IMU 架构在这里非常有价值。
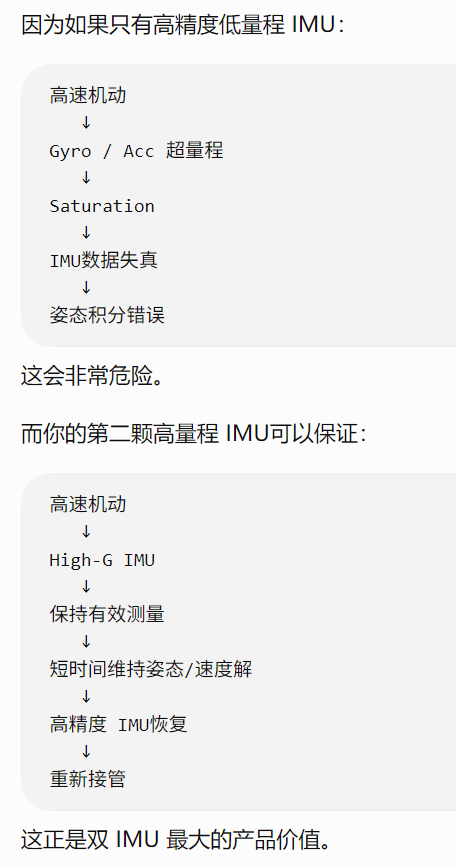
实际上,2026 年 VectorNav 也专门推出 95G/250G 加速度和 4000°/s 陀螺的高动态 IMU 产品,就是因为高速/高G平台首先需要保证不发生惯性传感器饱和。
场景⑤ 强冲击 / 碰撞 / 弹射类平台
例如:
-
UAV高速撞击
-
投放
-
弹射
-
强着陆
-
高冲击机器人
-
特种高速飞行平台
NavCore:★★★☆☆
这里我要给一个比较明确的边界。
双 MEMS 并不能自动把 NavCore 变成“抗冲击惯导”。
因为:
高量程 ≠ 高精度抗冲击导航。
第二颗 IMU的价值主要是:
短时间保持测量不饱和。
而不是:
冲击之后还能保持高精度导航。
如果未来 AiBrainBox-V 真正进入:
高速飞行器 / 弹射 UAV / 高冲击飞行平台
那么 NavCore 的传感器等级可能需要升级。
真正需要警惕的是“高动态 + GNSS Denied”
AiBrainBox-V 最极端的场景。
比如:
GNSS Denied
高速飞行
大角速度
视觉快速变化
强振动
这时候:
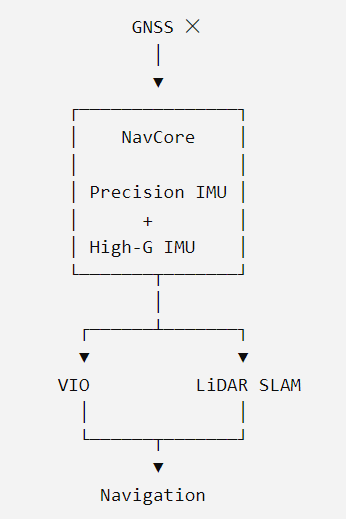
这才是对 NavCore 的真正考验。
如果视觉和 LiDAR还能正常工作:
★★★★☆~★★★★★
如果视觉失效、LiDAR也失效:
★★☆☆☆
因为这时候最终还是退化成:
MEMS纯惯导。
NavCore 的总体评价
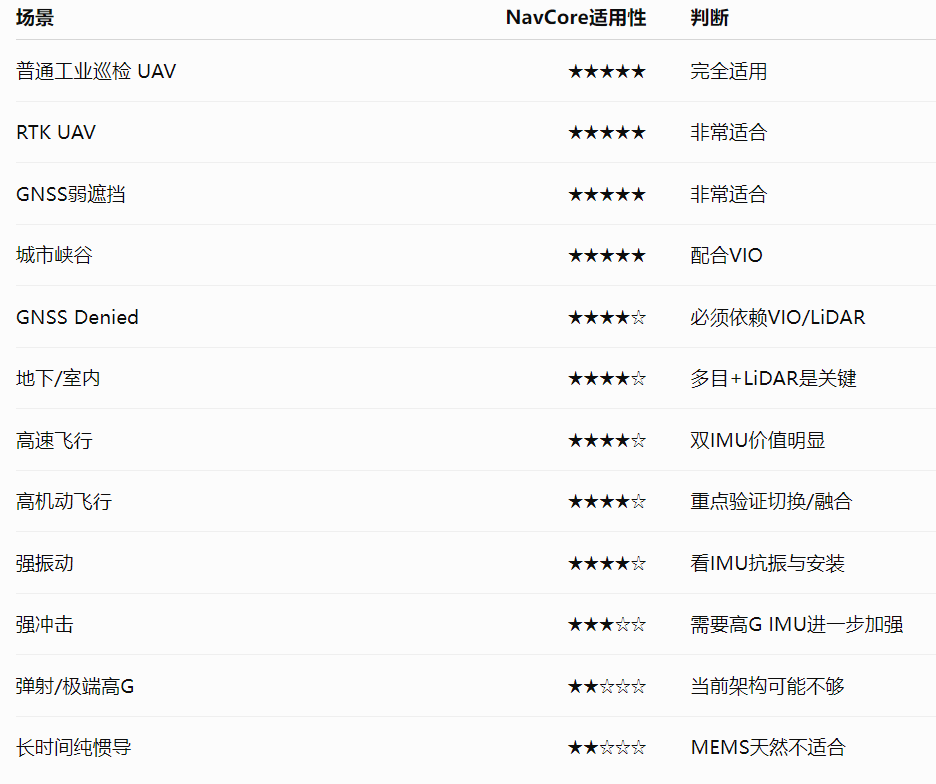
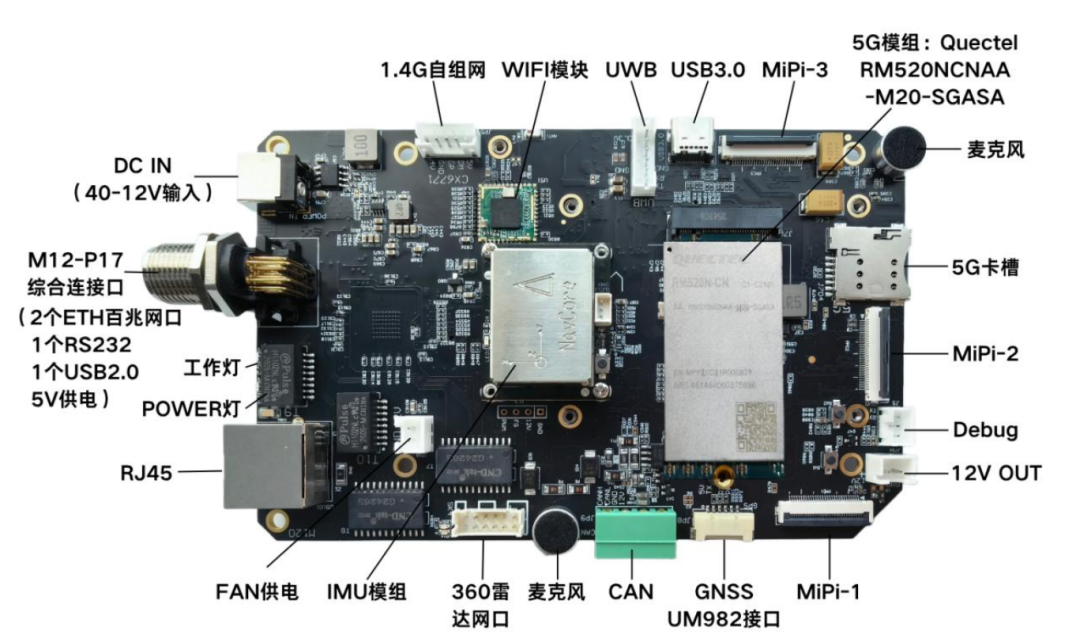
按照 AiBrainBox-V 的产品路线:
NavCore 的问题已经不是“有没有一颗足够好的 IMU”,而是“能不能把两颗 IMU和外部感知真正融合起来”。
尤其是以下四个能力。
① IMU在线标定
两个 IMU需要建立:
-
Bias
-
Scale Factor
-
Misalignment
-
Temperature model
-
Noise model
并且最好支持在线估计。
② IMU动态状态检测
不能简单:
1000°/s → 切换
而应该综合:
-
Gyro接近饱和
-
Accelerometer接近饱和
-
Vibration level
-
Angular acceleration
-
Residual
-
EKF innovation
-
Visual tracking quality
判断:
当前哪个 IMU更可信。
③ 双 IMU不是简单 Switch,而应该是 Adaptive Fusion
理想状态:
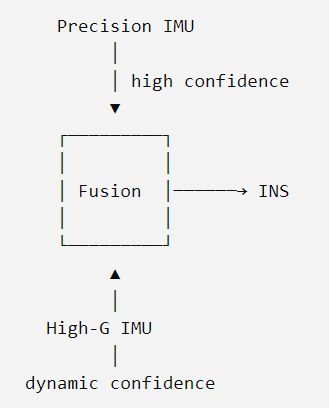
也就是:
Weighting / Blending > Hard Switching
④ NavCore必须和VIO形成真正闭环
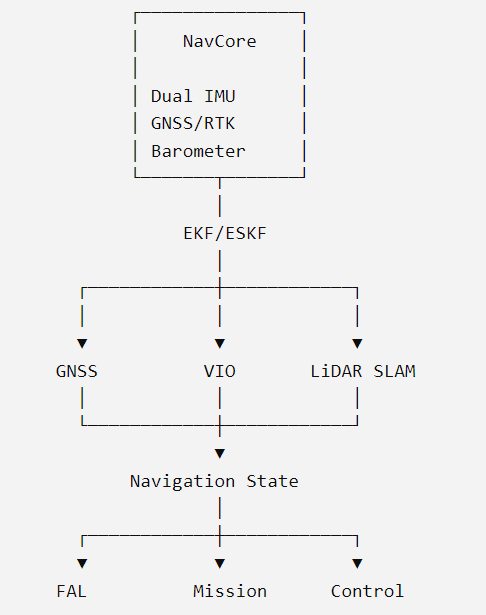
这样 NavCore 才真正成为 AiBrainBox-V 的 Navigation Core
双IMU硬件保持不变
↓
增强 NavCore Fusion
↓
增加 IMU 状态机
↓
增加 VIO/LiDAR/GNSS 紧耦合
↓
实现 GNSS / VIO / LiDAR / IMU 的自动降级
当前“双IMU(高精度低量程 + 低精度高量程)”硬件架构可以满足 AiBrainBox-V 的主流工业 UAV、GNSS/RTK、GNSS弱遮挡、VIO辅助以及一般高机动场景。
重点验证的是 三个极端边界:
- 高机动时高精度 IMU 如何无缝退出/恢复
- GNSS Denied + VIO/LiDAR时 NavCore 的紧耦合效果
- 强振动/强冲击情况下两颗 IMU 的可靠性和误差模型


 扫一扫


 291

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


