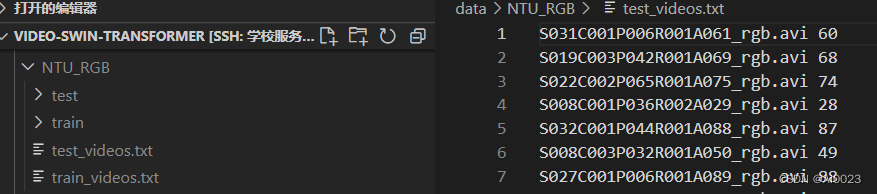
NTU RGB+D 120 划分训练集和测试集,生成标签文件。

NTU RGB + D 120 动作识别数据集 描绘骨架 “ NTU RGB + D”和“ NTU RGB + D 120”数据集分别包含56,880和114,480个动作样本。两个数据集都为每种样本包括4种不同的数据形式: RGB视频 深度图序列 3D骨骼数据 红外(IR)视频 在这里主要先讲解 3D骨骼数据 两个数据集中的每个文件/文件夹名称均采用SsssCcccPpppRrrrAaaa的格式(例如S001C002P003R002A013),其中s... 阅读详情

NTU RGB+D 120 总共有120类和114,480个样本。大小约为262G。包括
RGB视频分辨率为1920x1080,

深度图和IR(红外)视频的分辨率均为512x424,

3D骨骼数据包含每帧25个人体关节的3D坐标。

每个数据集由三台Kinect V2摄像机同时捕获。

原文名称

NTU RGB+D 120: A Large-Scale Benchmark for 3D Human Activity Understanding

处理之后的效果如下图所示
 原文中的两种划分方式

在运行代码之前需要自己弄懂代码,修改对应文件的文件的目录。否则将自己的文件弄乱了很麻烦。

 Cross-Subject Evaluation 划分训练集和测试集

import os
import shutil  
# 我的开始目录为data/ntu_rgb_d/nturgbd_rgb_s001/nturgb+d_rgb
#data/ntu_rgb_d/nturgbd_rgb_s002/nturgb+d_rgb
#...
#data/ntu_rgb_d/nturgbd_rgb_s032/nturgb+d_rgb


dataset = 'test' #此处为划分出test数据集。划分出train数据集,只需修改为train再一次运行。
path = "data/ntu_rgb_d

NTU RGB + D 120 动作识别数据集 描绘骨架(python) “ NTU RGB + D”和“ NTU RGB + D 120”。 “ NTU RGB + D”包含60个动作类别和56,880个视频样本。 “ NTU RGB + D 120”通过添加另外60类和另外57,600个视频样本来扩展“ NTU RGB + D”,即“ NTU RGB + D 120”总共有120类和114,480个样本。 这两个数据集都包含每个样本的RGB视频,深度图序列,3D骨骼... 阅读详情

相关推荐

人体行为识别数据库

视频行为数据集 传统的通用的数据集: 1、KTH数据集:2004年发布,包含 6 类人体行为:行走、慢跑、奔跑、拳击、挥手和鼓掌,每类行为由 25 个人在四种不同的场景(室外、伴有尺度变化的室外、伴有衣着变化的 室外、室内)执行多次,相机固定。该数据库总共有 2391个视频样本。视频帧率为 25 fps,分 辨率为 160×120,平均长度为 4 秒。 2、The Weizmann Datase...

weixin_42238150的博客 1万+

保姆级教程:用NTU RGB+D 120数据集快速上手PyTorch骨架行为识别(附完整代码)

本文提供了一份详细的PyTorch实战指南,教你如何使用NTU RGB+D 120数据集进行骨架行为识别。从环境配置、数据预处理到构建ST-GCN模型,手把手教你实现完整的训练流程,并分享性能优化和调试技巧,帮助快速掌握这一前沿技术。

weixin_30315435的博客 355

【论文阅读】:NTU RGB+D 120: A Large-Scale Benchmark for 3D Human Activity Understanding

NTU RGB+D 120: A Large-Scale Benchmark for 3D Human Activity Understanding (2019 TPAMI) Jun Liu, Amir Shahroudy, Mauricio Perez, Gang Wang, Ling-Yu Duan, and Alex C. Kot Note 论文链接:https://arxiv.org/pdf/1905.04757.pdf Github:https://github.com/shahroud

qq_36627158的博客 1563

从入门到实战:手把手教你下载、配置与使用NTU RGB+D 120数据集(含Python代码示例)

本文详细介绍了NTU RGB+D 120数据集的下载、配置与使用全流程,包括官网申请避坑指南、文件结构解析、数据预处理技巧及Python代码示例。针对动作识别任务,提供了PyTorch数据加载器实现、骨骼数据可视化方法以及基准模型训练与评估策略,帮助研究者快速上手这一黄金标准数据集。

weixin_42519733的博客 486

保姆级教程:用NTU RGB+D 120数据集快速上手骨架行为识别(附完整动作标签对照表)

本文提供了一份详细的NTU RGB+D 120数据集实战指南,帮助读者快速上手骨架行为识别。从环境配置、数据获取到模型训练与评估,涵盖完整流程,特别适合初学者。附带的动作标签对照表为识别任务提供了重要参考,助您高效完成从数据预处理到模型部署的全过程。

weixin_30703911的博客 611

NTURGB-D:“ NTU RGB + D动作识别数据集”的信息和示例代码

“ NTU RGB + D”动作识别数据集 “ NTU RGB + D 120”动作识别数据集 “ NTU RGB + D”是用于人类动作识别的大规模数据集。 在我们的CVPR 2016论文。 “ NTU RGB + D 120”是“ NTU RGB + D”数据集的扩展版本。 它在我们的TPAMI 2019论文。 有关数据集的任何可能查询,请联系论文的第一作者。 如何下载数据集 请单击以获取有关访问“ NTU RGB + D”和“ NTU RGB + D 120”数据集的更多信息。 如果仅需要骨架数据,也可以通过以下方式获取它: 数据集的结构 “ NTU RGB + D”和“ NTU RGB + D 120”数据集分别包含56,880和114,480个动作样本。两个数据集都为每种样本包括4种不同的数据形式: RGB视频 深度图序列 3D骨骼数据 红外(IR)视频 视频样本已同

matlab有些代码不运行-NTU_RGBD120_Parser_python:使用python有效解析nturgbd120骨架数据并将其另存

matlab有些代码不运行Python中的NTU RGBD 120数据库骨架数据解析器 该存储库用于解析NTU RGB + D 120数据库[1]中的骨架数据。 尽管数据库已经包含骨架数据解析器,但它是用MATLAB编写的,而MATLAB则依赖于大型商业平台MATLAB。 而且,MATLAB中的脚本非常慢并且很难并行处理,这使得在txt文件中提取有效数据的过程既繁琐又费时。 为了解决这些问题并使其易于嵌入整个python项目,我用python编写了骨架数据解析器。 项目中的文件 该项目的结构如下: read_ntu_rgbd/ ├── ntu_rgb120_missings.txt # The missing files list, each item in this list needs to be ignored ├── raw_txt/ # the folder contains the original .txt skeleton data ├── raw_npy/ # the folder contains the parsed numpy arrays ├── readme

通义千问语言模型Qwen2.5架构详解

此外,将基于API的模型 Qwen-Plus 与领先的专有和开源模型进行了对比,包括 GPT4-o、Claude-3.5-Sonnet、Llama-3.1-405B和DeepSeek-V2.5。Qwen2.5-Math-72B-Instruct的整体性能超越了Qwen2-Math-72B-Instruct和GPT4-o,甚至是非常小的专业模型如 Qwen2.5-Math-1.5B-Instruct也能在与大型语言模型的竞争中取得高度竞争力的表现。近来也出现了明显的转向小型语言模型(SLMs)的趋势。

搏博的专栏 1万+

fpga的希尔伯特变换实现

fpga的希尔伯特变换实现零.实现背景一.希尔伯特实现的基本原理2.实现1)matlab仿真1)fpga滤波器实现实现成本:fpga实现采用VIvado的FIR的IP核, 零.实现背景 因为今明工作项目需要使用到希尔伯特变换来处理问题,所以顺便就把设计流程和代码都整理下来,以便供他人使用。选用Xilinx的7系列板子,Vivado平台。 一.希尔伯特实现的基本原理 希尔伯特变换的物理意义十分简单:...

weixin_42219690的博客 1万+

MAX96712在车载摄像头系统中的带宽分配与传输能力计算解析

在计算摄像头带宽与传输接口的关系时,需要考虑视频流的像素分辨率、帧率、颜色深度等因素。以 MAX96712 这种 GMSL2 产品为例,它支持每个链路在正向方向以 3Gbps 或 6Gbps 的固定速率工作。

weixin_43199439的博客 3311

MIKE21桥墩模拟实战:抠网格与构筑物法对比与选型指南

本文详细对比了MIKE21软件中抠网格法与构筑物法在桥墩模拟中的应用,包括操作步骤、适用场景及优缺点分析。通过实际案例数据展示两种方法的精度与效率差异,并提供选型决策树和常见问题解决方案,帮助工程师根据项目需求选择最优模拟方法。

weixin_42656416的博客 318

期货缠论实战:文华财经笔中枢指标公式解析与博易大师应用指南

本文深入解析期货缠论实战中的文华财经笔中枢指标公式及其在博易大师平台的应用技巧。详细介绍了笔中枢指标的核心逻辑、公式拆解、参数设置及多周期联合作战策略,帮助交易者提升市场分析能力与交易胜率。特别适合期货交易者学习缠论指标的实际应用。

weixin_42522552的博客 355

71、CAN总线双绞线绞距与抗共模干扰的定量关系

摘要:本文探讨了CAN总线双绞线绞距与抗共模干扰的定量关系。通过理论推导得出共模电压与绞距平方成正比,绞距越小抑制效果越好。工程实践表明,工业现场推荐绞距不超过30mm,高频干扰场景需优先优化绞距。实测数据验证了绞距均匀性的重要性,建议控制在15-25mm范围,安装时保持绞合结构完整。案例显示,将绞距从50mm改为15mm后,共模干扰从12V降至1.8V,有效解决了CAN通信问题。绞距选择需兼顾理论计算与现场实测,同时注意与屏蔽层的协同设计。

2401_88858637的博客 178

【图像超分】论文复现:新手入门!Pytorch实现SRCNN,数据预处理、模型训练、测试、评估全流程详解,注释详细,简单修改就可以训练你自己的图像数据,有训练好的模型下载地址,随取随用

【图像超分】论文精读:Image Super-Resolution Using Deep Convolutional Networks(SRCNN)请配合上述论文精读文章使用,效果更佳!图像超分辨率SRCNN和FSRCNN复现代码,除基本的网络实现外,还有特征图可视化,PSNR曲线图可视化,测试自己的图像数据等不想理解原理,希望直接跑通然后应用到自己的图像数据的同学,请直接下载上面的代码,有训练好的模型,直接用即可。具体使用方式见代码中的README!有问题来本文评论区留言!准备数据集,以及数据预处理。

主要更新底层视觉(去噪、超分等)相关的科研内容,形式为【论文精读】+【论文复现】 2万+

【ESD专题】从原理上分析TVS管PCB Layout的经验法则

我们常常会听到的一些经验法则,按这些经验法则去做,一般也不会有什么问题,但是到底是为什么呢? 没有从原理上分析和证明的时候,往往在Layout之后还要担心实际测试结果怎么样。或是在实际测试出问题后,根本无法进行分析,难道说修改一个版本就好了?那要从哪里修改呢?也无从下手呀。...

一点硬件 1442

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

上一篇: 论文写作笔记
下一篇: 如何搭建mmaction环境,手动安装MMCV
Ai0023
博客等级 码龄8年 18粉丝 14原创
评论 14
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值