NTU RGB + D 120 动作识别数据集 描绘骨架(python)

除了NTU RGB+D,还有哪些开源动作识别数据集值得一试?横向对比与选型建议 本文深入评测了动作识别领域的五大开源数据集,包括NTU RGB+D系列、Kinetics-700、UCF101和HMDB51,分析了它们在数据规模、模态丰富度和场景匹配度上的核心差异。针对骨骼识别、日常行为分析和医疗监测等不同应用场景,提供了详细的选型建议和实战策略,帮助开发者高效选择最适合的数据集。 阅读详情

“ NTU RGB + D”和“ NTU RGB + D 120”。
“ NTU RGB + D”包含60个动作类别和56,880个视频样本。
“ NTU RGB + D 120”通过添加另外60类和另外57,600个视频样本来扩展“ NTU RGB + D”,即“ NTU RGB + D 120”总共有120类和114,480个样本。
这两个数据集都包含每个样本的RGB视频,深度图序列,3D骨骼数据和红外(IR)视频。每个数据集由三台Kinect V2摄像机同时捕获。
RGB视频的分辨率为1920x1080,深度图和IR视频的分辨率均为512x424,并且3D骨骼数据包含每帧25个人体关节的3D坐标。

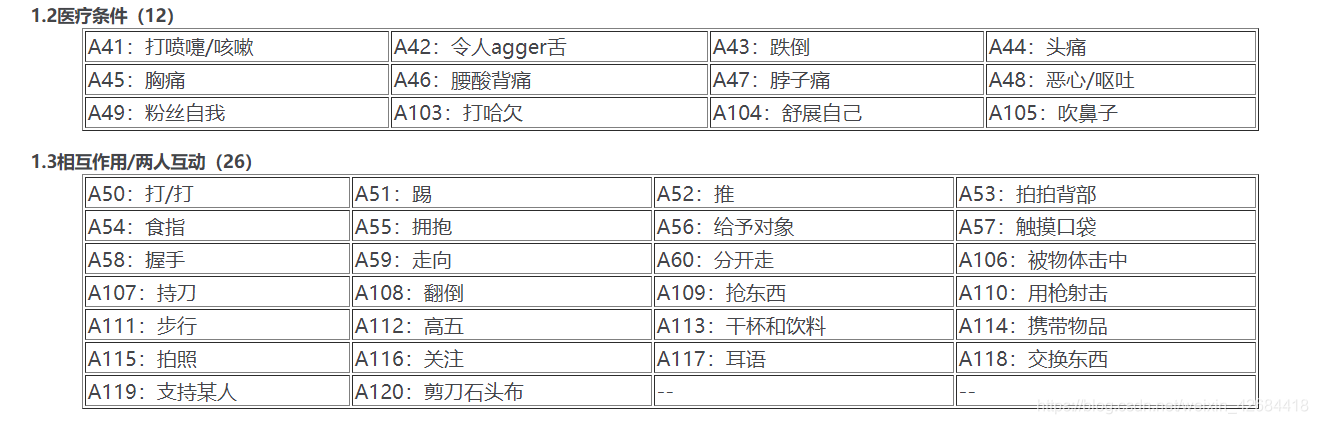
有那些动作?
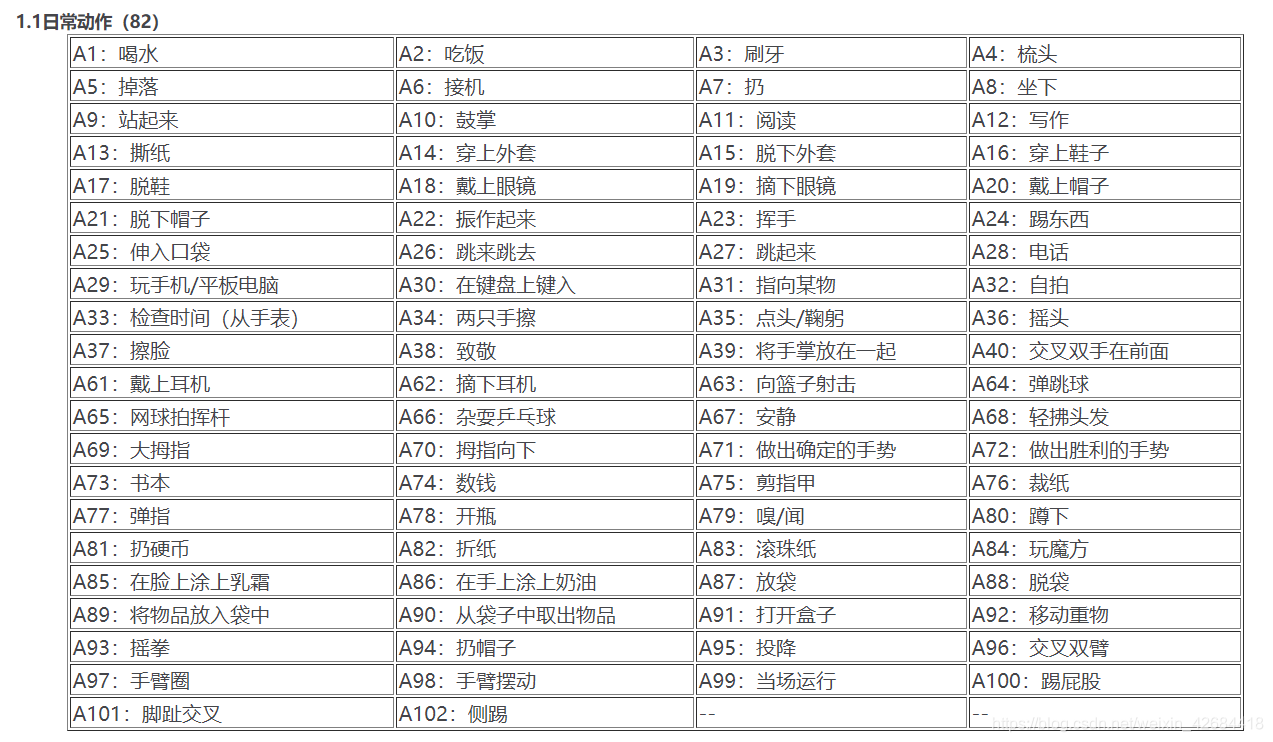
在这里插入图片描述
在这里插入图片描述

数据集的意思

参考这篇文章:https://blog.csdn.net/hsclyy/article/details/102809083

代码:

# -*- coding:utf-8 -*-
import os
import numpy as np
from mpl_toolkits.mplot3d import Axes3D
import matplotlib.pyplot as plt


trunk_joints = [0, 1, 20, 2, 3]
arm_joints = [23, 24, 11, 10, 9, 8, 20, 4, 5, 6, 7, 22, 21]
leg_joints = [19, 18, 17, 16, 0, 12, 13, 14, 15]
body = [trunk_joints, arm_joints, leg_joints]


# Show 3D Skeleton with Axes3D for NTU RGB+D
class Draw3DSkeleton(object):

    def __init__(self, file, save_path=None, init_horizon=-45,
                 init_vertical=20, x_rotation=None,
                 y_rotation=None, pause_step=0.2):

        self.file = file
        self.save_path = save_path

      #  if not os.path.exists(self.save_path):
      #      os.mkdir(self.save_path)

        self.xyz = self.read_xyz(self.file)
        self.init_horizon = init_horizon
        self.init_vertical = init_vertical

        self.x_rotation = x_rotation
        self.y_rotation = y_rotation

        self._pause_step = pause_step

    def _read_skeleton(self, file):
        with open(file, 'r') as f:
            skeleton_sequence = {
   
   }
            skeleton_sequence['numFrame'] = int(f.readline(

NTU RGB + D 120 动作识别数据集 描绘骨架 “ NTU RGB + D”和“ NTU RGB + D 120”数据集分别包含56,880和114,480个动作样本。两个数据集都为每种样本包括4种不同的数据形式: RGB视频 深度图序列 3D骨骼数据 红外(IR)视频 在这里主要先讲解 3D骨骼数据 两个数据集中的每个文件/文件夹名称均采用SsssCcccPpppRrrrAaaa的格式(例如S001C002P003R002A013),其中s... 阅读详情

相关推荐

NTU RGB+D 120 划分训练集和测试集,生成标签文件。

使用Pythond对NTU RGB+D 120 数据集划分训练集和测试集,并且生成相应的标签文件。

qq_42845932的博客 2989

NTU RGB+D 120骨架数据处理实战:从.skeleton解析到可视化与预处理

动作识别是计算机视觉的核心任务之一,而基于人体骨架的动作识别凭借其对光照、衣着和背景的强鲁棒性,成为近年来的研究热点。理解骨架数据的组织形式与处理流程,是开展相关研究的基础。NTU RGB+D 120作为动作识别领域广泛使用的基准数据集,其骨架模态以.skeleton文件存储,包含25个关节点的三维坐标信息。利用Python对这类文件进行解析、坐标标准化和时序对齐,是构建模型输入的关键步骤。同时,通过可视化验证数据正确性,并设计高效的缓存和增强策略,能显著提升实验效率。本文从实际工程角度出发,系统梳理了NT

weixin_33212799的博客 167

从入门到实战:手把手教你下载、配置与使用NTU RGB+D 120数据集(含Python代码示例)

本文详细介绍了NTU RGB+D 120数据集的下载、配置与使用全流程,包括官网申请避坑指南、文件结构解析、数据预处理技巧及Python代码示例。针对动作识别任务,提供了PyTorch数据加载器实现、骨骼数据可视化方法以及基准模型训练与评估策略,帮助研究者快速上手这一黄金标准数据集。

weixin_42519733的博客 485

保姆级教程:NTU RGB+D 120数据集下载、配置与Python加载实战(附完整动作标签对照表)

本文提供NTU RGB+D 120数据集的保姆级教程,涵盖下载、配置与Python加载全流程。针对骨架行为识别研究中的常见痛点,详细解析数据集文件结构、动作标签系统,并附赠PyTorch数据加载代码和ST-GCN验证脚本,助力研究者快速上手这一大规模人体动作数据集。

weixin_42548816的博客 380

本科毕设直接用:Python版ST-GCN骨骼动作识别全套代码,含NTU/Kinetics数据处理、实时摄像头演示与预训练模型

一套开箱即用的本科毕业设计实战代码包,基于Python实现时空图卷积网络(ST-GCN)完成人体骨骼动作识别任务。包含完整网络定义(st_gcn.py)、双数据集支持(NTU RGB+D和Kinetics),通过ntu_gendata.py和kinetics_gendata.py自动生成骨架序列数据;提供离线推理(demo_offline.py)和实时摄像头识别(demo_realtime.py)两种运行模式;内置多个预训练模型文件,如OriginSTGCN.pt、kinetics-st_gcn.pt及Ad

julia4scientist的博客 251

NTURGB-D:“ NTU RGB + D动作识别数据集”的信息和示例代码

“ NTU RGB + D”动作识别数据集 “ NTU RGB + D 120”动作识别数据集 “ NTU RGB + D”是用于人类动作识别的大规模数据集。 在我们的CVPR 2016论文。 “ NTU RGB + D 120”是“ NTU RGB + D”数据集的扩展版本。 它在我们的TPAMI 2019论文。 有关数据集的任何可能查询,请联系论文的第一作者。 如何下载数据集 请单击以获取有关访问“ NTU RGB + D”和“ NTU RGB + D 120”数据集的更多信息。 如果仅需要骨架数据,也可以通过以下方式获取它: 数据集的结构 “ NTU RGB + D”和“ NTU RGB + D 120”数据集分别包含56,880和114,480个动作样本。两个数据集都为每种样本包括4种不同的数据形式: RGB视频 深度图序列 3D骨骼数据 红外(IR)视频 视频样本已同

OPTI Toolbox v2.28 安装与 3 个求解器补全:SCIP、SeDuMi、MOSEK 配置详解

本文详细介绍了OPTI Toolbox v2.28在MATLAB环境下的完整安装指南,包括SCIP、SeDuMi和MOSEK三个关键求解器的配置与优化技巧。通过分步指导和实战案例,帮助用户高效搭建强大的优化工具包,提升混合整数规划、二次约束二次规划等复杂问题的求解效率。

weixin_29039773的博客 343

抖音直播小风车跳转企业微信全攻略:企业号申请+落地页配置详解

本文详细解析了抖音直播小风车跳转企业微信的全流程,包括企业号申请、小风车配置和落地页优化。通过实战指南,帮助企业高效实现私域流量沉淀,提升直播转化率,特别适合电商和营销从业者参考。

weixin_29289821的博客 596

5.2 自抗扰控制 (ADRC)

自抗扰控制(Active Disturbance Rejection Control, ADRC)是由韩京清研究员于1998年提出的一种不依赖被控对象精确数学模型的新型控制技术[reference:0]。其核心思想是将系统的模型不确定性、内部参数摄动以及外部负载变化等所有影响统一定义为“总扰动”,通过一个名为扩张状态观测器(ESO)的环节对其进行实时估计并主动补偿,从而实现动态解耦和强鲁棒性。

技术工作者 1164

ZYNQ microblaze boot.bin固化步骤

一,ZYNQ移植软核的原理FPGA规模巨大而且功能复杂,因此设计的每一个部分都从头开始是不切实际的。一种解决的办法是:对于较为通用的部分可以重用现有的功能模块,而把主要的时间和资源用在设计中的那些全新的、独特的部分。这就像是你在开发应用程序的时候就不用直接去写驱动物理硬件的代码,而是直接调用Windows提供的API就行了。

wangjie36的博客 2775

【系统移植】 移植主线U-Boot(v2024.01-rc3)到RK3399

[系统移植] 移植主线U-Boot(v2024.01-rc3)到RK3399

Systemcall名屋 998

[低代码 + AI] 明道云与 Dify 的三种融合实践方式详解

融合方式技术路径优点局限或注意事项UI 嵌入iframe 表单嵌入快速集成、用户体验一致无法自定义交互逻辑明道云调用 DifyAPI 请求节点工作流自动化、逻辑灵活有 timeout 限制、需优化 promptDify 调用明道云插件或 API 调用节点可查询实际业务数据、增强 AI 智能需理解明道云 API 结构、权限设置复杂明道云与 Dify 的结合为低代码平台注入了智能动力。

技术小甜甜:传播可落地技术,帮助个人和企业降低解决真实场景问题的成本 1178

【nvidia-B200】实际生产报错NVRM: nvAssertFailedNoLog: Assertion failed: pIOVAS != NULL @ io_vaspace.c:601

升级 NVIDIA 驱动到 R545/R550 数据中心版本(解决 IOVA bug,这是性能差的根本原因);重启服务器(清理驱动残留资源,消除日志中的 NVRM 错误);验证 NVLink/PCIe 链路(确保 8 卡互联使用高速链路,而非单卡 PCIe 共享带宽)。完成这 3 步后,ncccl-test的all_reduce带宽应能提升至100GB/s 以上(取决于服务器的 NVLink/NVSwitch 配置),恢复正常性能。

jundao1997的专栏 643

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

上一篇: Java之序列化------自用
下一篇: h5py的代码讲解
单线程的Daniel
博客等级 码龄8年 77粉丝 90原创
评论 9
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值