dq轴坐标系下的电路方程

VIPdq轴坐标系下的电路方程
dq轴坐标系下的电路方程dq轴坐标系是一种常见的电路方程,但是再dq轴坐标系下电路元件的电压电流dq轴存在一定的耦合,本文针对三相电路推导了dq轴坐标系下的电路电路方程进行一个推导,首先先列出来派克变换的公式派克变换[AdAqA0]=23[cos⁡(θ)cos⁡(θ−2π/3)cos⁡(θ+2π/3)−sin⁡(θ)−sin⁡(θ−2π/3)−sin⁡(θ+2π/3)1/21/21/2][AaAbAc]\left[\begin{array}{c}A_d\\A_q\\A_0 \end{array}\ri
开通可读全文 ·1w 人阅读
最低0.47元/天 解锁文章

dq轴坐标系下的电路方程

dq轴坐标系是一种常见的电路方程,但是再dq轴坐标系下电路元件的电压电流dq轴存在一定的耦合,本文针对三相电路推导了dq轴坐标系下的电路电路方程进行一个推导,首先先列出来派克变换的公式

派克变换
[AdAqA0]=23[cos⁡(θ)cos⁡(θ−2π/3)cos⁡(θ+2π/3)−sin⁡(θ)−sin⁡(θ−2π/3)−sin⁡(θ+2π/3)1/21/21/2][AaAbAc]\left[\begin{array}{c}A_d\\A_q\\A_0 \end{array}\right]=\frac{2}{3}\left[\begin{matrix}\cos(\theta)&\cos(\theta-2\pi/3)&\cos(\theta+2\pi/3)\\ -\sin(\theta)&-\sin(\theta-2\pi/3)&-\sin(\theta+2\pi/3)\\1/2&1/2&1/2 \end{matrix}\right]\left[\begin{array}{c}A_a\\A_b\\A_c \end{array}\right]⎣⎡​Ad​Aq​A0​​⎦⎤​=32​⎣⎡​cos(θ)−sin(θ)1/2​cos(θ−2π/3)−sin(θ−2π/3)1/2​cos(θ+2π/3)−sin(θ+2π/3)1/2​⎦⎤​⎣⎡​Aa​Ab​Ac​​⎦⎤​
即Adq0=PAabcA_{dq0}=PA_{abc}Adq0​=PAabc​

派克反变换
[AaAbAc]=[cos⁡(θ)−sin⁡(θ)1cos⁡(θ−2π/3)−sin⁡(θ−2π/3)1cos⁡(θ+2π/3)−sin⁡(θ+2π/3)1][AaAbAc]\left[\begin{array}{c}A_a\\A_b\\A_c \end{array}\right]=\left[\begin{matrix}\cos(\theta)&-\sin(\theta)&1\\ \cos(\theta-2\pi/3)&-\sin(\theta-2\pi/3)&1\\\cos(\theta+2\pi/3)&-\sin(\theta+2\pi/3)&1\end{matrix}\right]\left[\begin{array}{c}A_a\\A_b\\A_c \end{array}\right]⎣⎡​Aa​Ab​Ac​​⎦⎤​=⎣⎡​cos(θ)cos(θ−2π/3)cos(θ+2π/3)​−sin(θ)−sin(θ−2π/3)−sin(θ+2π/3)​111​⎦⎤​⎣⎡​Aa​Ab​Ac​​⎦⎤​
即Aabc=P−1Adq0A_{abc}=P^{-1}A_{dq0}Aabc​=P−1Adq0​

电阻电路

电阻电路作为最简单的的dq变换表达式,其电压电流的dq轴之间是没有耦合的,先放一张三相电阻电路的图
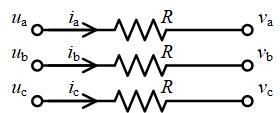
在这里插入图片描述{ ua=va+R×iaub=vb+R×ibuc=vc+R×ic\left\{\begin{array}{c} u_a=v_a+R\times i_a\\ u_b=v_b+R\times i_b\\ u_c=v_c+R\times i_c\\ \end{array}\right.⎩⎨⎧​ua​=va​+R×ia​ub​=vb​+R×ib​u

VIP 四、BLDC矢量控制基础知识:dq轴电压方程 通过阅读各种资料,将学到的关于dq轴方程的知识整理一下,并自己推导了一遍dq轴方程。之前的对dq轴方程的理解有误,推导出的dq轴电压方程Ld=LqL_d=L_qLd​=Lq​,后来学习凸极效应,它将导致Ld 开通可读全文·5.4k 阅读·8 点赞·26 收藏 阅读全文

相关推荐

无刷直流电机矢量控制(三):坐标变换

梳理无刷直流电机矢量控制中的坐标变换原理

Forster-C的博客 8850

为什么abc三相电压加起来是0,而坐标变换之后在dq0坐标系中有值呢?——矢量控制中abc到dq0坐标系的坐标变换的思考

在电机控制、电力电子逆变电路和PQ控制中都会用到坐标变换,在学习电机控制时,感觉对坐标变换比较熟悉了。 但当运用在电力电子逆变电路和PQ控制的坐标变换时,又迷惑了。 为什么abc三相电压加起来是0,而坐标变换之后在dq0坐标系中有值呢? 为什么有恒功率变换和恒幅值变换,有什么区别? 这些问题我都思考过,也有了一些结论,分享给大家: 1、 电力系统中向量与相量应用的区别 在之前的电路计算中,一般只考虑电流电压的幅值和时间上相位的变化,本质上还是幅值与时间的函数,所以在电路计算中采用相量——包含了幅值和时间初相

ananbai的博客 1万+

PCS的dq坐标系控制方程化简推导

PCS的dq坐标系控制方程化简推导

weixin_42668920的博客 925

逆变器专题(8)-逆变器dq坐标系解耦控制建模与仿真

通常LCL滤波器在设计时,其网侧电感较小,故在建模时可将其忽略。最终可以得到s域下电容电压与逆变器侧电流、输出电流模型关系式。而αβ轴转换为dq静止坐标系下的状态方程如下式所示。同样,电流模型与电容电压模型推导类似。进而将三相坐标系转换为αβ轴下。相应仿真原件请移步资源下载。

cyc19980105的博客 6069

从abc到dq坐标系:用Python手把手教你实现三相逆变器解耦控制

本文详细解析了从ABC到DQ坐标系的变换原理,并通过Python代码实现三相逆变器的双闭环解耦控制。内容涵盖数学模型建立、Park变换、PI控制器设计以及SVPWM技术实现,为电力电子工程师提供了一套完整的电压型逆变器控制方案。重点介绍了如何利用坐标变换消除交叉耦合,提升系统动态性能。

ii567的博客 1073

三相感应电机建模仿真(5):考虑铁耗时静止dq坐标系的数学模型及其仿真模型

考虑到铁耗对电机分析的重要性,在理想电机的假设条件下加以补充,引入铁耗因素,得到了考虑铁耗的三相感应电机在静止dq坐标系下的数学模型,然后根据这一数学模型用matlab/simulink建立了三种不同形式的仿真模型,最后通过实例验证了仿真模型的正确性。所建立的仿真模型可以作为三相感应电机的通用仿真模型使用,尤其适合于三相感应电动机最大效率控制的控制策略的制定和电机优化设计的仿真分析。

weixin_45670943的博客 1554

PMSM同步旋转坐标系下的数学模型及Simulink仿真

1.同步旋转坐标系下的数学模型 1.1 dq坐标系下的定子电压方程 1.2 dq坐标系下的定子磁链方程 1.3 定子电压方程变换式及等效电路 由上述两个方程,可以得到定子电压方程的新等式: 电压等效电路如下: 1.4 电磁转矩方程 1.5 相关重要关系式 其中, ωe表示电角速度,ωm表示机械角速度,np表示极对数,Nr表示电机转速,r/min,ωm单位为rad/s。 \omega_e 表示电角速度,\omega_m表示机械角速度,n_p表示极对数,N_r表示电机转速,r/min,\omega_m

dby3579的专栏 6608

三相感应电机建模仿真(4):基于静止dq轴系混合磁链的Simulink仿真模型

建立了三相感应电动机基于静止dq轴的混合磁链的状态方程,根据状态方程用Simulink建立了具有定子转子双边PSB接口的三相感应电动机仿真模型(标幺值形式)如图1~图3所示,其中,图1中的子系统Flux-IM model_pu表示的是三相感应电动机仿真模型。图1中的子系统power是Y接法三相对称或不对称交流电源以及电力电子变换器等交流电路;子系统power1可以是三相对称或不对称交流电源和电力电子变换器等交流电路。这个仿真模型可以作为通用的仿真模型使用。

weixin_45670943的博客 1664

从三相PWM整流器到电流解耦控制:手把手推导DQ坐标系下的电流内环公式(附MATLAB验证)

本文详细解析了三相PWM整流器在DQ坐标系下的电流内环公式推导过程,重点介绍了电流解耦控制策略的实现方法。通过Clarke-Park变换和MATLAB验证,帮助工程师掌握从理论到实践的完整流程,提升电力电子系统的控制性能。

weixin_42561143的博客 437

MATLAB同步发电机励磁系统建模:派克变换与六阶状态方程全解析

同步发电机励磁系统是维持机端电压与暂态稳定性的核心控制环节,其动态响应直接影响电力系统在负荷突变、短路故障后的恢复能力。MATLAB/Simulink 是电力系统建模仿真与工程验证的通用平台,借助派克变换将定子 abc 三相量转换到 dq 旋转坐标系,即可把时变电感矩阵转化为常系数方程,再结合励磁机、自动电压调节器与 PSS 构成闭环试验台。从厂家给出的 Xd、Xd'、Xd'' 等标幺值反解 dq 轴等效电路参数,进而搭建六阶状态方程模型,是进行励磁参数整定、暂态稳定分析和半实物验证的关键技术路线。该建模方

weixin_29053067的博客 279

【实战揭秘】高胜率集合竞价抓涨停策略:融合MACD背离与斐波那契的量化模型

本文揭秘了一种高胜率集合竞价抓涨停策略,融合MACD背离与斐波那契数列的量化模型。通过量能异动、技术形态突破和资金共识形成的交叉验证,该策略在实盘中表现出色。文章详细解析了MACD背离的量化实现细节、斐波那契数列的实战应用,以及策略的量化建模过程,帮助投资者提升交易胜率。

herb5的博客 1523

【智能优化算法】2024年SCI鳗鱼-石斑鱼优化算法(EGO),含MathType公式、word伪代码、visio流程图、matlab代码等。

该文中包括5个内容:用MathType编辑的公式、伪代码、visio的流程图,matlab代码,PDF论文,拿来直接用,可以帮助科研者省下超多时间。 鳗鱼-石斑鱼优化算法(Eel and grouper optimizer ,EGO)是一种新型的元启发式算法(智能优化算法),灵感来源于海洋生态系统中鳗鱼和石斑鱼的共生作用和觅食策略。该成果由Ali Mohammadzadeh和Seyedali Mirjalili两位作者于2024年6月发表在SCI著名期刊《Cluster Computing》上。

2301_79359347的博客 1038

大模型-CLIP 详细介绍

最先进的计算机视觉系统通常被训练来预测一组预定义的对象类别。这种受限的监督形式限制了它们的通用性和可用性,因为要指定任何其他视觉概念,就需要额外的标注数据。比如,它们可以识别“猫”、“狗”、“汽车”等。但是,这种做法有一个明显的局限性:如果你想让系统识别一个新的类别,比如说“独角兽”,你就必须提供大量带有“独角兽”标签的图片来训练系统。这不仅耗时费力,而且限制了系统的灵活性和广泛适用性。直接从原始文本中学习关于图像的信息是一种很有前途的替代方案,因为它利用了更广泛的监督来源。

晓的博客 9676

WangEditor 5.0版本dangerouslyInsertHtml方法的正确使用方式

WangEditor 5.0版本dangerouslyInsertHtml方法的正确使用方式

yang1067155909的专栏 4277

银河麒麟v10-arm SEALOS离线部署k8s集群(v1.22.8)

示例 如果你想保存一个名为 "my_snapshot" 的 etcd 快照到指定的对象路径你可以使用以下命令: sealos etcd save --backupPath /root --name my_snapshot 如果文件名带时间戳:my_snapshot$(date +"%Y%m%d_%H%M%S") 会生成一个形如 20230913_143045 的时间戳。--restorePath string:指定快照恢复目录(默认为 "/opt/sealos/etcd-restore")。

xjudt的博客 3279

Android11原生设置屏幕亮由Gamma变化改为线性变化

从Android9 开始屏幕亮度调解变成非线性变化,这样的话就会出现 之前亮度变化很小,到后面时变化亮度很快; 修改为线性变化,只需要修改 ./frameworks/base/packages/SettingsLib/src/com/android/settingslib/display/BrightnessUtils.java /* * Copyright (C) 2018 The Android Open Source Project * * Licensed under the Apache L

Android 4919

基于 MATLAB BP 神经网络的财务预测

通过基于 MATLAB BP 神经网络的财务预警模型,我们可以对企业的财务风险进行有效地识别和预测。在具体实现过程中,需要注意对财务数据的预处理、模型参数的调整以及结果的解释等问题。MLP模型的输入层、输出层和隐含层之间均为全连接,每个神经元都是上一层神经元的加权求和再加偏置后的非线性变换。其中,输入层接受财务数据,输出层输出财务预测结果,隐含层则对输入数据进行处理和抽象。其中,X’是标准化后的值,X是原始值,μ_i 和σ_i 分别是指标 i 在样本中的均值和标准差。其中,X’是标准化后的值,X是原始值。

TechPulseZ的博客 918

Muse Spark:功能、性能测试及使用方法

对于一个仅用九个月时间从零开始重建的团队来说,这样的健康状况和多模态测试结果无疑是迈出了坚实的第一步,并且经受住了独立测试的考验。Muse Spark 为每个产品确定了最重要的主题(A 产品的发布策略、B 产品的定价策略、C 产品的规模化策略),并提出了切实可行的具体行动方案。抽象视觉推理也遵循同样的模式:Muse Spark 的 ARC-AGI-2 得分为 42.5,而 GPT-5.4 和 Gemini 的得分都在 70 分左右。他的离职是由于组织结构的变化限制了他的角色,以及团队转向闭源开发。

xiaoshun007的专栏 119

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

上一篇: 树莓派显示屏的休眠和唤醒

双11狂欢大促

盲盒赢 定制羽绒服

开启惊喜盲盒,抽取你的专属好礼

— 惊喜奖品抢先看 —
Hello_Mr_Young
博客等级 码龄9年 7粉丝 4原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Hello_Mr_Young

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值











