中国ヒューマノイドロボット視察初日(北京)—Booster Robotics

今は中国に来ています。
ヒューマノイドロボットの中国のメーカーを訪問して、実際のヒューマノイドロボットの現在地を探り、今考えているユースケースが実現可能なのか調査するのが目的です。
Xを見ていると、ヒューマノイドロボットがダンスしたり自律的に動いたりする動画が流れてきます。本当にそれは可能なのでしょうか。可能だとしてもリアルなビジネスの世界で実現しようとすると何がボトルネックになるのでしょうか。そういった点を見てきます。
今回の滞在は北京、杭州、上海(上海はまだ確定していない)です。
日曜の深夜に中国・北京に到着してちょうど1日目が終わったところです。
2日目はこちら。
ロボットレストラン
2025年の夏にオープンしたロボットレストランに行ってきました。
入ると、精巧な作りをしたヒューマノイドロボット(?)が出迎えてくれます。
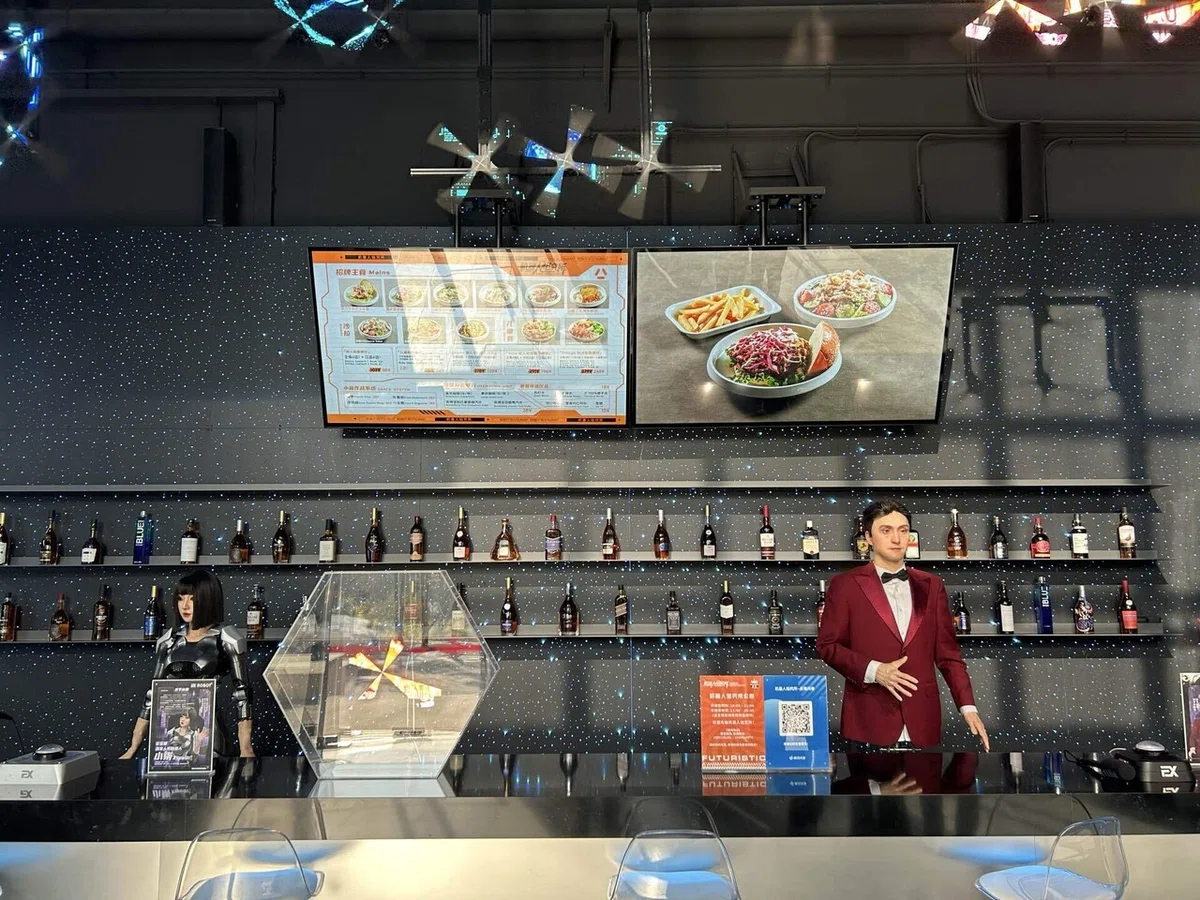
実際にこのロボットと会話することが可能で多言語対応でした。日本語で話すと日本語で会話できます。
北京のロボットレストラン来た。めちゃおもろい pic.twitter.com/ZNAvxsVswI
— Shu (@NGO275) November 3, 2025
顔や手の感じは非常に精巧な一方、カメラは付いていなかったり、注文ができなかったりと、接客に必要な機能は備わってはいませんでした。あくまでインタラクティブな会話ができるロボット、という感じです。
ロボットが展示がメインで、中にちょっとした屋台的なのがある感じの建物でした。若干閑古鳥が鳴いてる感は否めませんでした。
天安門広場に立ち寄る
ロボットレストランの後から次のアポまでが今回の北京滞在中に唯一観光できる時間だったので、少し天安門広場近辺を散策しました。
天安門近辺はバリケードがあって身分証で本人確認があったりと警備が厳重でした。天安門広場に入るためには事前の予約が必要だったので、広場入口まで行ったところで断念。
近くのショッピングモールを少し散策しました。
Booster Robotics
先日80~90万円前後の安価なヒューマノイドロボット K1 をリリースしていたBooster Roboticsに行きました。
これまでは Unitree G1 が(比較的)安価なヒューマノイドロボットとして業界を牽引してきましたが、Booster Robotics K1 はそれよりはるかに安価なモデルをリリースして話題を呼んでいました。
現時点では5999ドルなので90万円程度しますが、再開発可能で、自分で好きにカスタマイズできるのが良いところです。研究者や開発者向けでできることも多いです。この性能で再開発可能なものだとこれまでだともっと高価でしたが、価格がガンガン下がっています。
ROS2でプログラムを動かせるので、PythonやC++で操作できます。歩く、踊る、といった基本的なアクションも提供されているので、それを自分のプログラム側で実行するのも可能ですし、低レイヤーのAPIにもアクセス可能なので、自分で操作をプログラムできます。
LLMを使って会話でき、会話中の相手の顔を追随できるようになっています。この首のフォロー機能が結構よくできており、全体として愛嬌が生まれていました。
踊ったりボクシングをする動きは模倣学習で再現されており、Booster Robotics側でもモデルの学習を行っています。また、SDK等のツールの拡充はかなり力を入れています。
Isaac SimやMuJoCoといった強化学習もしやすいようにそれ用の環境も用意されています。パートナー企業が自律的に K1 を動かすユースケースを開発している様子を見せてもらえました。
安価なヒューマノイドロボットを生産しつつ、それ上で動くSDKをがっつり作りに行っているのは、コミュニティを作る上でも非常に良い存在だと痛感しました。
2023年にできて、日が浅いスタートアップですが、すでに数十億円規模で調達してグローバルにヒューマノイドロボットを出荷しているスピード感には圧倒されました。
先日のリリースで注文が殺到して、今のオーダーを受けても年内に発送開始、というスケジュールになるそう。来年にはもっと製造ラインを進化させるから改善されるそうだが、今年はかなりパツパツ。
課題としては、バッテリーの持ちが甘いことで、一番安いモデルだとバッテリー要領が小さく、長くても1時間しか持ちません。なんなら、歩くと30分程しか持ちません。もう少し良いモデルにしても数倍になるだけなので、実用化にあたってはここが大きな課題になります。
もちろん、手の細かい動作が難しい、持つことができる重量の制約というような課題もありますが、このバッテリー問題が最も大きな課題です。
二足歩行にこだわらなければ、このバッテリーの持ちは大きく改善するので、上半身は人型で下半身はモーター駆動、のようなモデルがもっと理にかなっています。
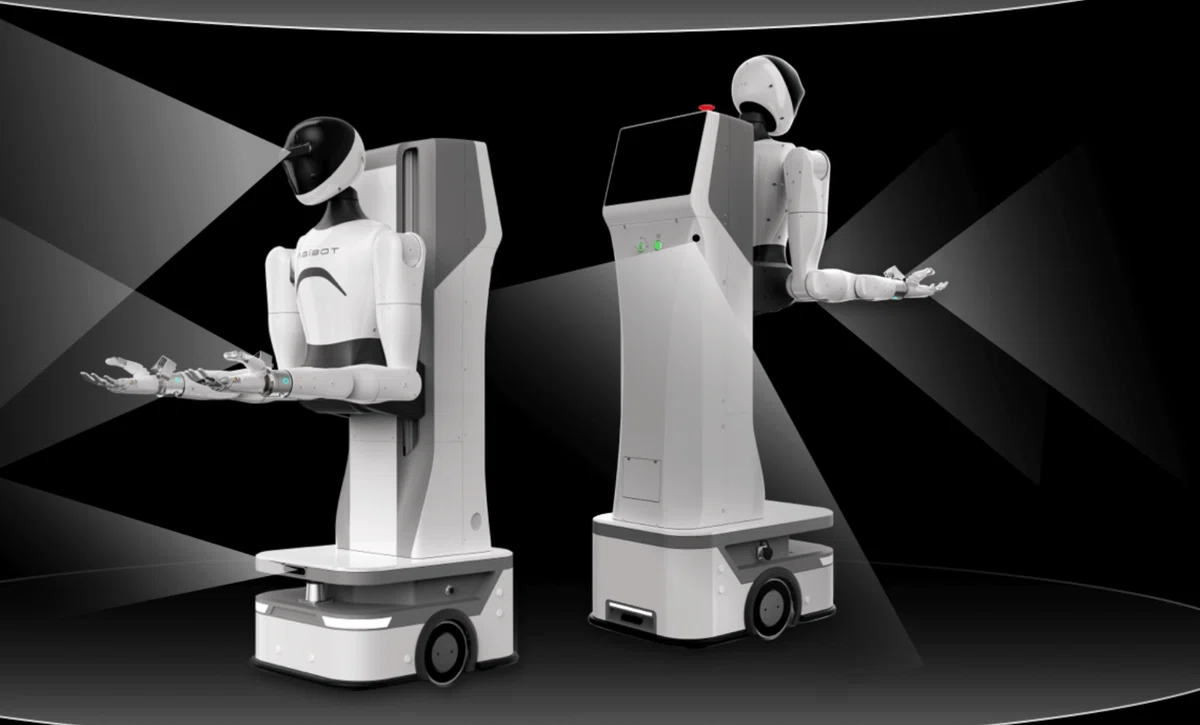
実際に山善とINSOL-HIGHが行った実証実験ではAgiBotを利用しているのが伺えます。
ここから先は
よろしければ応援お願いします! いただいたチップはクリエイターとしての活動費に使わせていただきます!
