



 订阅专栏 解锁全文
【IMM&CKF】基于容积卡尔曼滤波(CKF)的多模型交互的定位程序,模型为CV和CT,三维环境,matlab代码,订阅专栏后可查看完整代码
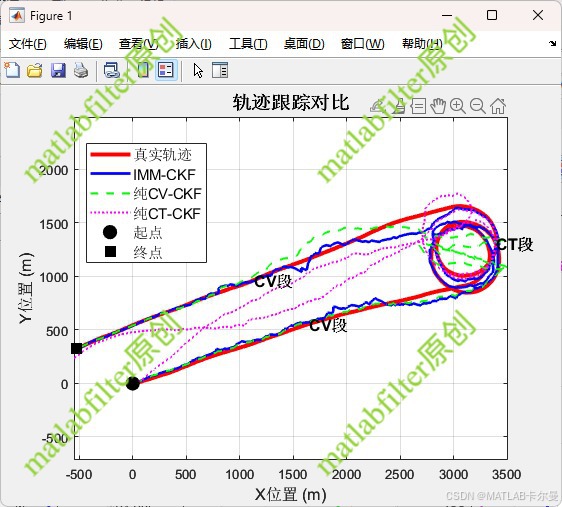
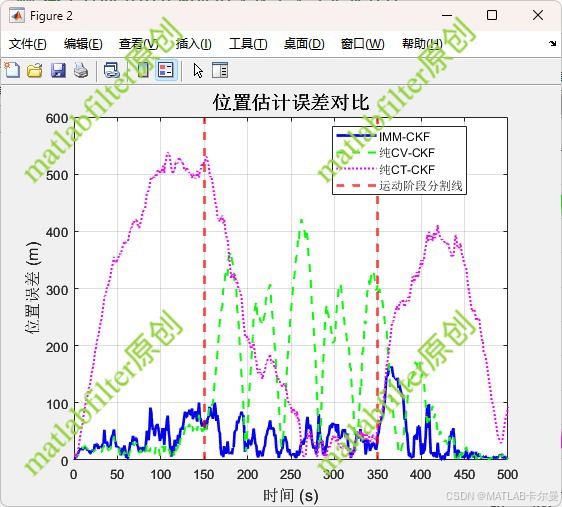
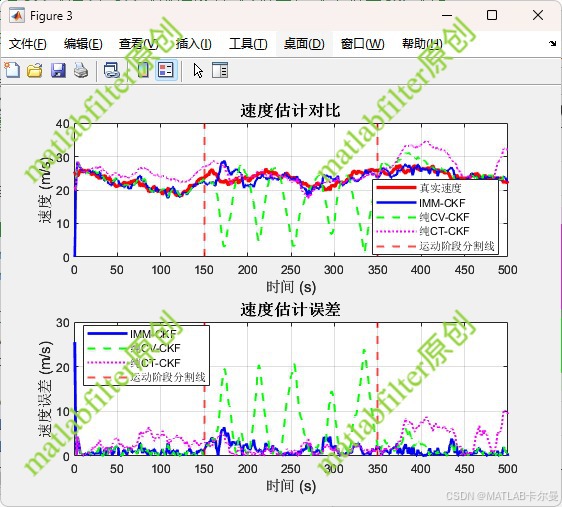
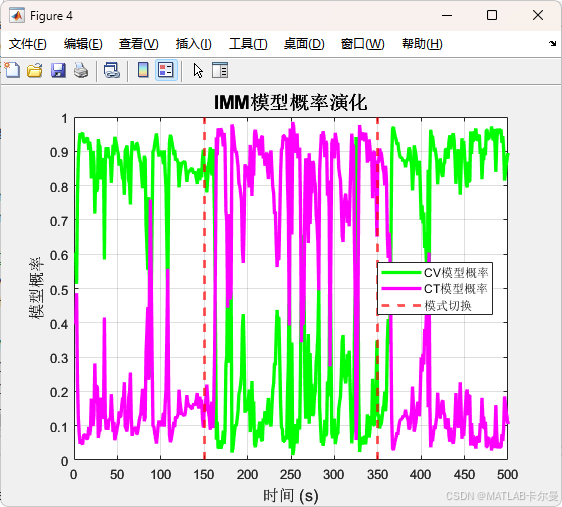
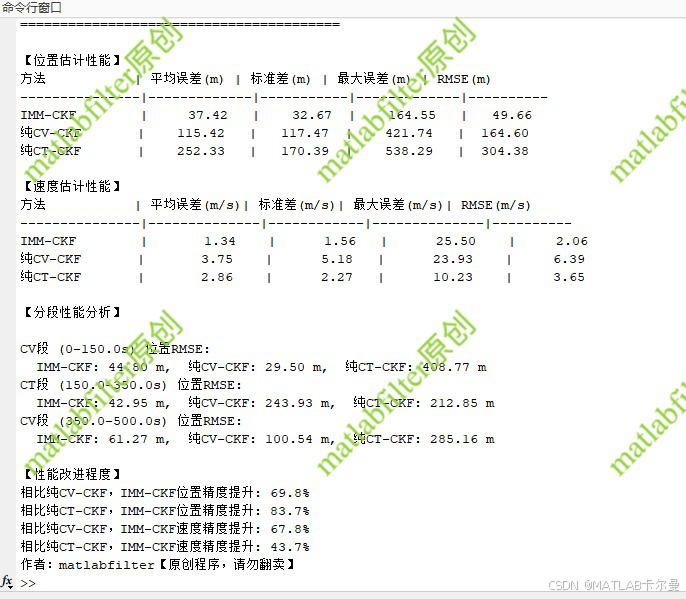
本文提出了一种基于容积卡尔曼滤波(CKF)的三维多模型交互定位算法,集成匀速(CV)和匀角速度转弯(CT)两种运动模型,通过IMM方法提高复杂机动目标的定位精度。算法在三维空间中实现,状态变量包含位置和速度分量,观测模型采用球坐标系测量。仿真结果表明,相比单一模型CKF,IMM-CKF能有效处理机动运动,显著降低定位误差,尤其在转弯机动阶段性能提升明显。程序提供了完整的MATLAB实现,包含轨迹生成、滤波计算和性能评估模块,可直接运行并输出三维轨迹对比和误差分析结果。
阅读详情
相关推荐
《IMM交互式多模型滤波MATLAB实践》专栏目录,持续更新……
【逐行注释】基于CV/CT模型的IMM|MATLAB程序|源代码复制后即可运行,无需下载CV/CA双模型的IMM例程(MATLAB,基于两个模型的EKF),附源代码可直接复制粘贴。
【基于CKF的IMM】MATLAB例程,CV和CT两个模型下的IMM,二维,滤波使用CKF(容积卡尔曼滤波),附下载链接
摘要:本文提出了一种基于交互多模型(IMM)和容积卡尔曼滤波(CKF)的多模型融合定位方法,通过与单一的CV-CKF(匀速模型)和CT-CKF(匀角速度转弯模型)对比,验证其在机动目标跟踪中的优越性。程序实现了CV/CT模型的状态转移矩阵、IMM概率转移机制和CKF非线性滤波,通过加权融合实现模型自适应切换。仿真结果表明,IMM-CKF方法能有效应对直线-转弯运动切换,显著降低位置和速度估计误差,模型概率曲线准确反映目标运动模式变化。该方法适用于复杂机动场景下的高精度目标跟踪。
卡尔曼讲解与各种典型进阶MATLAB编程(专栏目录,持续更新……)
深入探讨卡尔曼滤波及其在各类应用中的实现,通过MATLAB编程进行的典型案例分析、代码实现与优化。
【IMM&CKF】基于容积卡尔曼滤波(CKF)的多模型交互的定位程序,模型为CV和CT,三维环境,matlab代码|附下载链接
该程序基于容积卡尔曼滤波(CKF)实现三维空间机动目标跟踪,采用交互多模型(IMM)方法融合匀速(CV)和匀角速度转弯(CT)两种运动模型。程序模拟了含机动变化的目标轨迹(直线-转弯-直线),通过球坐标观测数据进行状态估计,并与单模型CKF进行对比验证。实验结果表明,IMM-CKF方法能有效处理目标机动,显著提升三维定位精度。MATLAB代码包含完整的轨迹生成、滤波算法实现和性能评估模块,支持误差分析和可视化展示。
交互式多模型-粒子滤波IMM-PF—在机动目标跟踪中的应用/matlab实现
交互式多模型-粒子滤波IMM-PF—在机动目标跟踪中的应用/matlab实现 交互式多模型-粒子滤波的matlab实现 交互式多模型IMM 粒子滤波PF 对机动目标跟踪的理解2. 机动目标跟踪方法概述3. 交互式多模型:概述 1. 对机动目标跟踪的理解 机动目标跟踪一直是目标跟踪领域研究的难点和重点问题。建立目标运动模型和滤波算法是目标跟踪的两个重要因素。由于目标的机动具有不可预测性,使得我们很难建立精确的目标运动模型。如何建立一种有效的模型来反映目标真实的运动轨迹是高...
交互式多模型-无迹卡尔曼滤波IMM-UKF算法matlab实现(跟踪场景二)
机动目标跟踪matlab仿真 IMM-UKF 交互式多模型-无迹卡尔曼滤波matlab仿真 及其在机动目标跟踪中的应用 目标运动模型为CV CT CV
容积卡尔曼滤波CKF适配匀速转弯CT模型的工程实现
卡尔曼滤波是动态系统状态估计的核心方法,面对机动目标的非线性运动(如车辆过弯、无人机盘旋),传统线性化方法易失效。匀速转弯模型(CT)精准刻画角速度与位置的耦合关系,而容积卡尔曼滤波(CKF)凭借三阶积分精度、无雅可比矩阵依赖及数值鲁棒性,成为CT模型的理想匹配。相比扩展卡尔曼滤波(EKF)的线性化误差和无迹卡尔曼滤波(UKF)的参数敏感性,CKF在雷达/视觉融合跟踪中显著提升估计精度与协方差稳定性。本文聚焦CKF-CT在工业级实时系统中的落地要点:状态建模、容积点生成、退化情形处理、协方差病态诊断与ROS
MATLAB二维雷达机动目标跟踪实战:CKF滤波器完整实现与误差可视化
一套可直接运行的MATLAB容积卡尔曼滤波(CKF)代码,面向二维平面内做机动运动的目标,在主动雷达量测条件下完成高精度跟踪。主脚本main_2Filters.m调用核心滤波函数fun_2CKF.m,并通过measurements.m生成符合雷达特性的方位-距离观测数据。采用恒速运动模型(CV),适配雷达非线性量测方程,输出x/y方向的位置与速度估计轨迹、对应维度的跟踪误差曲线,以及整体位置误差和速度误差统计图。配套10张PNG图像文件(如x_trajectory.png、position_error.pn
matlab代码复现:目标跟踪、多传感器融合、非线性滤波等探讨及技术支持
目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持 目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持1. 机动/非机动目标跟踪 原创不易,路过的各位大佬请点个赞 博主主要擅长以下几个方面,探讨、技术支持等问题欢迎联系,也可以站内私信 weixin: ZB823618313 1. 机动/非机动目标跟踪 1 跟踪大类问题: 1) 基于KF、EKF、UKF、DDF、CDKF、STF、CKF、QKF、PF等飞
容积卡尔曼滤波在毫米波雷达机动目标跟踪中的工程实现
容积卡尔曼滤波(CKF)是一种面向高斯非线性系统的确定性数值积分滤波方法,通过2n个对称容积点实现三阶以上精度的高斯加权积分,规避了无迹卡尔曼滤波(UKF)中权值负值与超参敏感问题。其核心原理基于Cholesky分解与球面径向准则,在状态协方差正定性保障、数值鲁棒性及计算可预测性方面具有显著优势。技术价值体现在对强非线性雷达观测模型(如极坐标系下距离-角度-径向速度)的天然适配能力,尤其适用于毫米波雷达、AWR2243等平台的机动目标跟踪任务。典型应用场景包括无人机变向追踪、车辆急刹识别与行人蛇形运动建模,
第【126】期--基于摩尔斯码的光通信OOK调制系统设计与仿真--matlab完整代码
本文仿真了一套基于摩尔斯电码的开关键控(On-Off Keying, OOK)光通信系统。系统以激光器为光源,将文本消息经摩尔斯编码转换为由"点"和"划"组成的时序信号,再映射为二进制通断序列,通过 OOK 调制驱动激光器发送。接收端采用非相干能量检测方法,对每个时间单位内的接收信号进行能量积分并与门限比较,恢复出二进制序列,最终依次还原摩尔斯码与原始文本。
【手把手通信仿真】FSK与GFSK调制原理对比及MATLAB全实现,附频谱波形分析
本文深入解析FSK与GFSK调制的本质差异,揭示FSK因方波跳变导致频谱扩散、带外辐射严重的问题,而GFSK通过高斯滤波器平滑信号跳变沿,有效压缩频谱、降低邻道干扰。结合数学建模与MATLAB仿真,对比不同BT值下调制性能,阐明调制指数与频谱效率的权衡关系,为低功耗通信系统选型提供理论依据与可视化验证。
C++代码实现MATLAB中的ode45函数功能
【代码】C++代码实现MATLAB中的ode45函数功能。
【太空电子战】从CCS到Meadowlands:反通信系统的二十年演进史【含matlab代码】
Meadowlands的作战验收并非孤立事件,而是美军反通信系统二十年持续演进的最新节点。理解这条演进脉络,需要回到2004年——那一年,CCS首次被美太空军公开承认为可运行的进攻性反太空系统。从那时起,这套系统经历了从Block 10到Block 10.2、再到Block 10.3(Meadowlands)的多次迭代,每一次升级都对应着威胁环境、技术条件和作战需求的变化。
基于灰狼算法和贝叶斯联合优化的BiLSTM(GWO-BO-BiLSTM)一维时间序列预测算法matlab仿真
本文提出GWO-BO-BiLSTM联合优化模型,用于一维时间序列预测。通过灰狼优化(GWO)进行全局搜索,缩小超参数空间;再利用贝叶斯优化(BO)在局部精细寻优,克服单一算法易陷局部最优、收敛慢的问题。BiLSTM结合双向时序特征提取能力,显著提升预测精度与稳定性。实验验证了该模型在训练集与测试集上的优异表现,均方根误差低,回归效果良好,有效提升了时间序列预测性能。
【MATLAB代码】三维RRT+APF路径规划与AOA-TDOA融合定位算法。订阅专栏后可直接查看完整代码
本文实现三维RRT与APF联合路径规划,结合AOA/TDOA融合定位,支持自定义地图、障碍物及参数。通过MATLAB仿真,生成全局路径并优化避障,模拟多源量测实现高精度定位,输出路径轨迹、坐标变化及误差曲线,提供完整可运行代码,适用于三维复杂环境下的智能导航研究。
【GNSS】星链对射电天文的影响:为什么信道 1&2 空闲?【含matlab代码】
信道 2 的中心频率为 11.075 GHz,其下边缘为 10.955 GHz,距 10.7 GHz 有255 MHz的间隔。从纯粹的保护角度,信道 2 似乎不需要关闭。但论文指出信道 1&2 都处于空闲状态。成对保护策略:关闭两个信道可以在 10.7–11.2 GHz 范围内形成一个约 500 MHz 的连续“安静区”,为射电天文观测提供更大的保护余量。用户终端滤波器设计:Starlink 用户终端的射频前端滤波器可能无法在信道 1 和 2 之间提供足够的区分度。
【Bonjour】华为Peerium架构深度解析:从冯·诺依曼到百万处理器“一台计算机”,附MATLAB性能仿真【含matlab代码,可直接运行】
华为发布Peerium计算架构,旨在实现百万级处理器逻辑统一。针对冯·诺依曼架构的通信、内存与架构三重瓶颈,Peerium通过统一内存寻址、灵衢平等互联与嵌套BSP模型,显著降低延迟并提升可扩展性。MATLAB仿真显示,在百万级规模下,其算力利用率远超传统集群(20%→85%),单轮训练时间缩短近60%,验证了架构革新对AI算力效率的根本性提升。
 529


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


