


Matlab-Simscape自学系列文章目录
1.了解Simscape Multibody Link模块
2.掌握Simscape Multibody 模块
3.掌握Simscape Electrical模块
4.掌握Simscape Driveline 模块
5.了解Simscape Fluids模块
6.了解Simscape Battery模块
7.掌握Simscape Mechanical Interfaces 模块
8.掌握Implement Component Behavior Using Simscape
9.掌握Interfacing Simscape Models with Simscape Electrical Specialized Power Systems
10.掌握Simscape Multibody Pane: General
文章目录
- Matlab-Simscape自学系列文章目录
- 前言
- 一、关节连接建模
- 二、关节自由度
- 2.1 轴承关节Bearing Joint
- 2.2Bushing Joint(套管关节或衬套关节)
- 2. 3Cartesian Joint(笛卡尔关节)
- 2.4 Pin Slot Joint(销槽关节)
- 2.5 Lead Screw Joint(丝杠关节)
- 2.6Gimbal Joint(万向节)
- 2.7 Constant Velocity Joint(等速关节)
- 2.8 Planar Joint(平面关节)
- 2.8 *Prismatic Joint(棱柱形关节或移动关节)
- 2.9 Telescoping Joint(伸缩关节)
- 2.10 Universal Joint(万向节)
- 2.11 Weld Joint(焊接关节)
- 2.12 6-DOF Joint(六自由度关节)
- 2.13 Rectangular Joint(矩形关节)
- 三、关节原语
- 四、关节惯性
- 总结
前言
在多体动力学仿真中,关节是连接各个部件并定义其相对运动的关键元素。Simscape Multibody 提供了丰富多样的关节类型,从简单的固定关节到复杂的多自由度关节,每种关节都为系统建模提供了独特的功能。本文将详细介绍这些关节的特性及其应用场景,帮助读者更好地理解和选择合适的关节来构建高效的多体系统模型。
一、关节连接建模
在多体动力学模型中,关节施加了主要的运动学约束,决定了部件之间可以如何相对运动。关节可以是物理连接,例如线性液压作动器的缸体和活塞杆之间的连接;也可以是虚拟连接,例如地球和月球之间的连接。在Simscape™ Multibody™中,您可以使用关节块来建模这两种连接类型。
齿轮和约束块也会在部件之间施加运动学约束。关节块有什么不同呢?齿轮和约束块是根据它们在部件之间移除的自由度(DOFs)进行参数化的,而关节块是通过称为关节原语的模块来提供自由度进行参数化的。
二、关节自由度
每个关节块连接两个部件。这种连接决定了相邻部件可以共享的最大自由度。这些自由度范围从Weld Joint焊件关节块的零自由度到六自由度关节和衬套Bushing Joint 关节块的六个自由度——三个平移自由度和三个旋转自由度。平移指的是位置的变化,旋转指的是方向的变化。
关节自由度是衡量关节活动性的指标。在模型中排除其他约束的情况下,具有更多自由度的关节允许相邻部件之间有更大的运动自由度。关节自由度还有数学上的解释。它们是模拟过程中每个时间步确定关节配置所需的最少状态变量数量。
考虑一个矩形关节rectangular joint。该关节允许在平面上平移,因此它有两个平移自由度——每个空间维度一个。在每个时间步,关节配置由两个状态变量完全确定,即运动平面上的位置坐标 [x(t), y(t)].
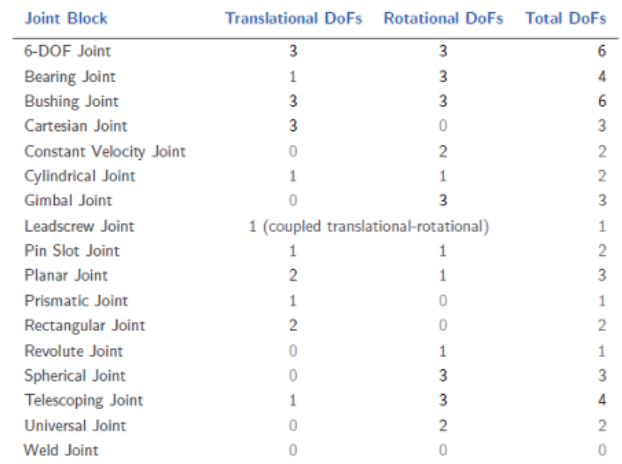
下表总结了各种关节块提供的自由度。
2.1 轴承关节Bearing Joint
该块表示具有一个平移自由度和三个旋转自由度的关节。一个棱形基本体提供平移自由度,而三个旋转基本体提供了这三个旋转自由度。
2.2Bushing Joint(套管关节或衬套关节)
在Simscape Multibody中,Bushing Joint(套管关节或衬套关节)是一种用于模拟两个刚体之间复杂连接的组件。这种关节允许三个平移自由度和三个旋转自由度,这意味着它能够模拟一个刚体相对于另一个刚体在所有六个自由度上的相对运动。
- 关键特点:
自由度:Bushing Joint提供了完整的六自由度(6-DOF),包括沿X、Y、Z轴的平移以及绕这三个轴的旋转。
柔性连接:虽然名字中有“关节”,但Bushing Joint实际上更接近于一种柔性连接,它可以用来模拟如橡胶衬套或其他具有弹性和阻尼特性的机械部件。
参数化:用户可以通过设置不同的参数来定义这个关节的特性,比如刚度(stiffness)、阻尼(damping)等,以模拟不同类型的物理行为。
- 应用:这种关节非常适合用于模拟那些需要考虑弹性变形和能量吸收的应用场景,例如车辆悬挂系统中的衬套、机器基座上的减振器等。
- 力学仿真:通过使用Bushing Joint,工程师可以在设计阶段就对系统的动态响应进行仿真分析,评估结构的稳定性和振动特性。
2. 3Cartesian Joint(笛卡尔关节)
在Simscape Multibody中,**Cartesian Joint(笛卡尔关节)**是一种允许相对于基础框架沿三个正交轴进行平移运动的关节类型。这种关节不提供任何旋转自由度,仅限于平移。它非常适合用于模拟需要在三维空间内进行线性移动的机械系统部分,比如某些类型的机器人臂或平台。
- 主要特性
三个平移自由度:沿着X、Y和Z轴的平移运动。
无旋转自由度:不允许绕任何轴的旋转。
相互正交的轴:平移运动是沿着一组相互正交的轴进行的,这组轴通常与基础框架对齐。 - 使用场景
用于需要精确控制物体在三维空间中的位置的应用,例如XYZ工作台或三自由度平移平台。
可以用来构建更复杂的机械系统的一部分,其中某些组件只需要在特定方向上线性移动。 - 应用实例
假设你正在设计一个可以在三维空间内移动的机械臂末端执行器。你可以使用Cartesian Joint来实现该执行器沿X、Y、Z轴的精确线性定位,而不考虑任何旋转运动。这样就可以确保执行器能够到达工作空间内的任意位置,而不会受到不必要的旋转影响。
2.4 Pin Slot Joint(销槽关节)
在Simscape Multibody中,**Pin Slot Joint(销槽关节)**是一种允许一个框架相对于另一个框架进行特定组合运动的关节类型。具体来说,这种关节提供了一个旋转自由度和一个沿着特定方向的平移自由度。它通常用于模拟机械系统中的滑动和旋转结合的应用场景。
Pin Slot Joint的主要特点
一个旋转自由度和一个平移自由度:Pin Slot Joint允许绕一个固定点或轴旋转,并且沿一个指定的方向线性移动。这使得它非常适合模拟那些需要同时进行旋转和平移的应用。
固定的轨迹:该关节限制了运动路径,使其只能按照预定的方式移动,即沿着槽的方向进行平移,同时可以绕着销旋转。
使用场景
- 连杆机构:用于设计复杂的机械连杆系统,如发动机的活塞连杆机构,其中需要精确控制旋转和平移的组合运动。
- 自动化设备:适用于需要直线和旋转动作结合的自动化装置,例如自动门、升降平台等。
- 机器人技术:可用于机器人的某些部分,比如需要伸缩和旋转能力的机械臂。
示例应用
假设你正在设计一种新型的自动化生产线上的抓取机械手,这个机械手需要既能伸缩又能旋转来准确地定位和抓取物品。使用Pin Slot Joint可以帮助你实现这种功能,确保机械手可以在一个平面内自由移动并旋转到所需的角度,从而提高操作的灵活性和效率。
2.5 Lead Screw Joint(丝杠关节)
在Simscape Multibody中,**Lead Screw Joint(丝杠关节)**是一种特殊类型的关节,它用于模拟丝杠机构的行为。丝杠机构通过旋转运动转换为线性运动或反之,广泛应用于各种机械设备中,如自动化设备、机床和机器人等。
- Lead Screw Joint的主要特点
旋转与平移的转换:Lead Screw Joint允许将一个框架的旋转运动转换成另一个框架的线性运动,或者相反。这种转换基于丝杠的螺距。
一个旋转自由度和一个平移自由度:通常情况下,这种关节提供绕丝杠轴线的旋转自由度以及沿丝杠轴线的平移自由度。
参数化设置:用户可以根据实际应用需求设置丝杠的螺距、效率以及其他物理特性,如摩擦等。 - 使用场景
自动化系统:用于精确控制机械部件的位置,例如XYZ工作台。
精密仪器:在需要高精度位置控制的应用中使用,比如光学实验设备中的定位系统。
工业机器人:用于机器人的手臂或末端执行器的精确定位。
2.6Gimbal Joint(万向节)
Gimbal Joint是一种允许围绕三个正交轴进行旋转运动的关节类型。这种关节提供了三个旋转自由度,可以用来模拟如陀螺仪、万向支架等机械系统中的复杂旋转行为。
- 主要特点
三个旋转自由度:Gimbal Joint允许绕X、Y和Z轴的独立旋转。
无平移自由度:该关节不允许任何方向上的平移运动。
相互正交的轴:旋转是围绕一组初始时相互正交的轴进行的,这组轴通常与基础框架对齐。 - 使用场景
航空航天领域:用于模拟飞行器姿态控制系统中的万向架结构。
机器人技术:在需要多自由度旋转运动的应用中使用,例如某些类型的机械臂末端执行器。
稳定平台:用于设计能够保持稳定指向或位置的平台,即使安装在其上的载体发生移动。
2.7 Constant Velocity Joint(等速关节)
在Simscape Multibody中,**Constant Velocity Joint(等速关节)**是一种专门设计用来确保即使在存在角度偏移的情况下,输入和输出轴之间的旋转速度保持恒定的关节。这种类型的关节广泛应用于汽车传动系统中,如驱动轴中的万向节(universal joints),以确保动力平滑传递到车轮,尤其是在车辆转弯时。
- 主要特点
等速特性:无论输入轴和输出轴之间存在多大的角度偏移,Constant Velocity Joint都能保证两轴之间的角速度一致。
应用范围:主要用于需要确保旋转速度一致性的应用场景,例如汽车的前轮驱动系统、某些类型的机器人关节等。
模拟复杂运动:通过这种关节,可以模拟复杂的机械连接,这些连接需要在一定角度范围内维持恒定的速度比。 - 使用场景
汽车传动系统:用于将发动机的动力平滑地传递给车轮,特别是在前轮驱动或全轮驱动车辆中。
精密机械装置:在要求高精度和稳定性的机械系统中,如精密机床或自动化设备,使用等速关节来保证各部分之间的同步性。
2.8 Planar Joint(平面关节)
在Simulink的Simscape Multibody中,**Planar Joint(平面关节)**是一种允许两个框架之间在一个平面内自由移动的关节类型。具体来说,这种关节提供了两个平移自由度和一个旋转自由度,使得连接的部件可以在指定的平面内进行线性移动和旋转。
- Planar Joint的主要特点
两个平移自由度和一个旋转自由度:这意味着连接到Planar Joint的物体可以在一个平面内沿两个方向移动,并绕垂直于该平面的一个轴旋转。
限定运动范围:通过设置可以限制这些自由度的具体范围,以符合特定应用的需求。 - 使用场景
平台和滑块系统:非常适合用于模拟能够在地面上或特定平面内自由移动的机械系统,如XY工作台、滑动门等。
机器人技术:适用于某些类型的机器人基础或臂部结构,其中需要在平面内进行精确的位置控制。
车辆动力学:可用于模拟车轮与地面之间的接触情况,尤其是在研究悬挂系统和平稳性时。 - 示例应用
假设你正在设计一个自动化设备中的XY定位平台,这个平台需要能够在其安装平面上任意移动并可能还需要绕垂直于该平面的轴旋转来进行微调。使用Planar Joint可以帮助你实现这种功能,确保平台可以在一个平面内自由移动并旋转,从而提高操作的灵活性和精度。
2.8 *Prismatic Joint(棱柱形关节或移动关节)
**Prismatic Joint(棱柱形关节或移动关节)**是一种允许沿着一个轴线进行平移运动的关节类型。这种关节通常用于模拟直线运动机制,如活塞、滑块等。
- 主要特点
单个自由度:Prismatic Joint只提供沿一个特定方向的平移运动,即沿着定义的轴线。
无旋转自由度:该类型的关节不允许绕任何轴的旋转。
使用场景
直线运动系统:比如气缸、液压缸或电动线性执行器。
机器人技术:用于机器人的某些部分,例如需要直线伸缩能力的机械臂。
自动化设备:适用于需要精确控制物体位置的应用场景,如XYZ工作台。
2.9 Telescoping Joint(伸缩关节)
此块表示具有一个平移自由度和三个旋转自由度的关节。一个棱形基本体提供平移自由度。一个球形基本体提供这三个旋转自由度。
该关节允许在一个方向上进行线性移动(通过棱形基本体实现),同时允许围绕三个相互垂直的轴进行全面的旋转运动(通过球形基本体实现)。这种组合使得连接到该关节的物体既能沿特定方向滑动,又能自由地在空间中旋转。
2.10 Universal Joint(万向节)
在Simulink的Simscape Multibody中,**Universal Joint(万向节)**是一种允许两个连接体之间进行特定类型旋转运动的关节。它提供了两个旋转自由度,通常用于需要允许一定程度角位移但限制其他运动的应用场景中。
- Universal Joint的主要特点
两个旋转自由度:Universal Joint允许绕两个相互垂直的轴进行旋转,但不允许沿任何轴的平移或绕第三个轴的旋转。
应用广泛:这种类型的关节非常适合模拟需要在一个节点处实现两个方向旋转的机械系统,如汽车传动系统的万向节、机器人关节等。 - 使用场景
动力传输:用于将动力从一个部件传递到另一个部件,尤其是在两者之间的角度不是固定的场合,例如汽车的驱动轴。
机器人技术:适用于机器人的某些部分,特别是那些需要复杂姿态调整能力的部分。
机械臂:可用于需要在两个方向上灵活转动的机械臂设计。
2.11 Weld Joint(焊接关节)
在Simulink的Simscape Multibody中,**Weld Joint(焊接关节)**是一种特殊的关节类型,它实际上并不提供任何自由度。这种关节用于将两个框架(即基础框架和跟随者框架)完全固定在一起,使它们作为一个单一的刚性体一起移动。因此,Weld Joint主要用于创建没有相对运动的连接点。
- Weld Joint的主要特点
零自由度:与提供平移或旋转自由度的其他关节不同,Weld Joint不允许任何类型的相对运动。使用这种关节连接的两个框架是绝对固定的,无法相对于彼此移动。
增强模型稳定性:通过消除不必要的自由度,可以提高仿真模型的稳定性和效率,减少计算负担。 - 使用场景
构建刚性结构:当需要确保两个部分之间没有相对运动时使用,比如车辆底盘上的部件、机械臂的固定部分等。
简化复杂系统:有助于简化复杂的多体系统建模过程,通过固定不需要移动的部分来降低系统的总体复杂度。
装配体:在设计和模拟过程中,用于表示那些实际中被焊接、螺栓连接或其他方式牢固连接在一起的组件。
2.12 6-DOF Joint(六自由度关节)
在Simulink的Simscape Multibody中,**6-DOF Joint(六自由度关节)**是一种允许两个框架之间进行全方位相对运动的关节类型。正如其名,这种关节提供了全部六个自由度:三个平移自由度和三个旋转自由度。这使得它非常适合用于模拟需要完全灵活性的应用场景。
- 6-DOF Joint的主要特点
六个自由度:包括三个平移自由度(沿X、Y、Z轴的移动)和三个旋转自由度(绕X、Y、Z轴的旋转)。这意味着连接到该关节的物体可以在三维空间内自由移动和旋转。
无约束运动:由于没有限制任何方向上的运动,6-DOF关节能够模拟最广泛的机械行为,适用于需要高度灵活性的设计。 - 使用场景
机器人技术:对于需要高精度定位和姿态调整的机械臂末端执行器等应用非常有用。
虚拟测试平台:可以用来创建用于测试其他机械系统或控制器的虚拟环境。
航空与航天:适用于模拟飞行器的姿态控制系统,因为它们需要在所有方向上都有完全的控制能力。
精密仪器:用于那些要求能够在多个维度上精确调整位置和角度的设备,如显微镜、望远镜等。
2.13 Rectangular Joint(矩形关节)
矩形关节”可能指的是提供特定方向上的线性运动自由度的关节.
- 应用场景
自动化设备:适用于需要在二维平面内精确控制物体位置的应用,如XY工作台。
机器人技术:可用于机器人的某些部分,特别是那些需要在平面上灵活移动的部分。
实验装置:在科研实验中,用于定位和调整设备的位置。
在关节处的实际自由度通常比单独关节所允许的要少。当模型中的其他运动学约束限制了相邻部件的相对运动时,就会出现这种情况。这些约束可能来自相互啮合的齿轮、由于闭合运动学环路中其他关节而禁止的自由度,以及部件之间的固定距离和角度等因素。
三、关节原语
关节块是关节原语的组合,关节原语是各种类型的完整关节,不能再进一步分解——至少在不丢失行为(例如螺杆关节的旋转平移耦合)的情况下不能。关节原语的数量从焊件关节块的零个到衬套关节块的六个不等。共有五种关节原语:
- 滑动原语 — 允许沿单个标准轴( x, y, 或z)平移。关节块最多可包含三个滑动关节原语,每个平移自由度一个。滑动原语标记为P*,其中星号表示运动轴,例如Px、Py或Pz。
- 铰接原语 — 允许绕单个标准轴( x, y, 或z)旋转。关节块最多可包含三个铰接关节原语,每个旋转自由度一个。铰接原语标记为R*,其中星号表示运动轴,例如Rx、Ry或Rz。
- 球形原语 — 允许绕任意三维轴,关节块最多包含一个 球形原语,且从不与铰接原语组合。球形原语标记为S。
- 螺杆原语 — 允许在标准轴(例如 z)上进行耦合的旋转和平移。这种原语 在一端将旋转转换为另一端的平移。 关节块最多包含一个螺杆原语。螺杆原语标记为LS*,其中星号表示运动轴。
- 等速原语 — 允许在相交但任意对齐的轴之间以恒定速度旋转。关节块 最多包含一个等速原语。等速原语标记为CV。
下表总结了各种关节块提供的关节原语和自由度
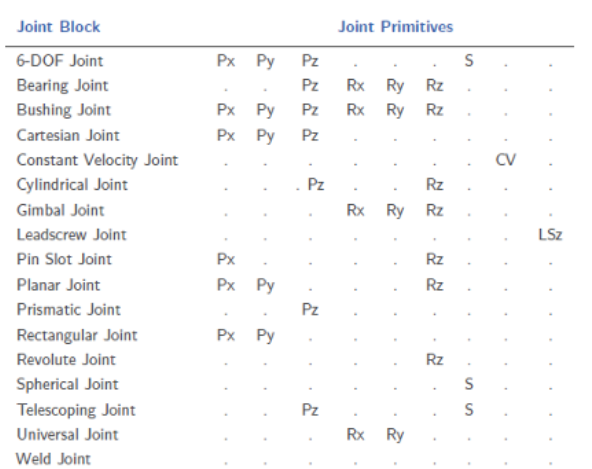
为什么使用带有球形原语的关节块?那些带有三个铰接原语的关节块容易出现万向节锁——当任意两个旋转轴对齐时,自然但通常是不希望出现的丢失一个旋转自由度的情况。万向节锁会导致由于数值奇点而产生的模拟错误。球形原语通过使用称为四元数的四维量来表示三维旋转,消除了万向节锁错误的风险。
四、关节惯性
Simscape Multibody关节是理想化的。它们与真实关节不同,因为它们没有惯性——在大多数模型中,这是一个合适的近似,因为在大多数模型中,关节惯性对系统动力学的影响通常可以忽略不计。例如,在汽车传动系统中的等速万向节中,轴惯性可能会远远大于关节惯性。 如果在您的模型中关节惯性很重要,您可以使用实体或惯性块来考虑它。将块参考框架端口连接到适当的关节框架,并在块对话框中指定关节惯性属性。您可以指定关节质量或密度、惯性积、惯性矩和质心。
总结
通过本文的介绍,我们深入了解了Simscape Multibody 中各种关节的特性及其适用场景。无论是简单的平移或旋转,还是复杂的多自由度运动,这些关节都能满足不同的建模需求。掌握这些关节的使用方法,将为多体动力学仿真提供更强大的工具,助力工程师和研究人员实现更精准的系统设计与分析。


 9623


 扫一扫


- 2.1 Simscape Multibody 模块之关节(运动副)&spm=1001.2101.3001.11974&articleId=147080350&d=1&t=3&u=d837fbf2bf1d49bb9e612ac27f17dce9)

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


