


1、什么是pwm波
PWM(脉冲宽度调制)是用脉冲来输出模拟信号的一种技术,其通过对一系列脉冲的宽度进行调制,以产生等效的目标波形,广泛应用于测量、通信、开关电源、电机控制等领域。本文将对PWM技术的基本控制原理以及常见的电路应用进行分享。
把每一脉冲宽度均相等的脉冲列作为PWM波形,通过改变脉冲列的周期可以调频,改变脉冲的宽度或占空比可以调压,采用适当控制方法即可使电压与频率协调变化。可以通过调整PWM的周期、PWM的占空比而达到控制充电电流的目的。
pwm的周期:
T=1/f
周期=1/频率
50Hz = 20ms 一个周期
如果频率为50Hz ,也就是说一个周期是20ms 那么一秒钟就有 50次PWM周期
占空比:
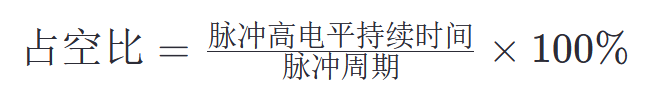
是一个脉冲周期内,高电平的时间与整个周期时间的比例
单位: % (0%-100%)
表示方式:20%
周期: 一个脉冲信号的时间 1s内测周期次数等于频率
脉宽时间: 高电平时间
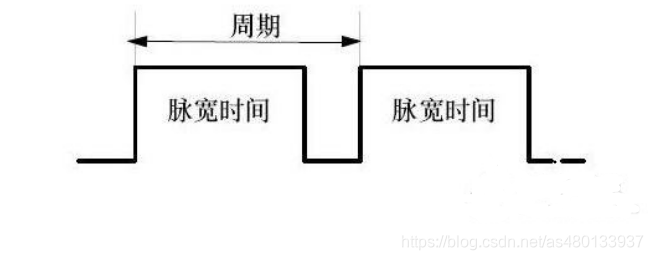
上图中 脉宽时间占总周期时间的比例,就是占空比
比方说周期的时间是10ms,脉宽时间是8ms 那么低电平时间就是2ms 总的占空比 8/(8+2)= 80%
这就是占空比为80%的脉冲信号
而我们知道PWM就是脉冲宽度调制 通过调节占空比,就可以调节脉冲宽度(脉宽时间) 而频率 就是单位时间内脉冲信号的次数,频率越大
以20Hz 占空比为80% 举例 就是1秒钟之内输出了20次脉冲信号 每次的高电平时间为40ms
我们换更详细点的图
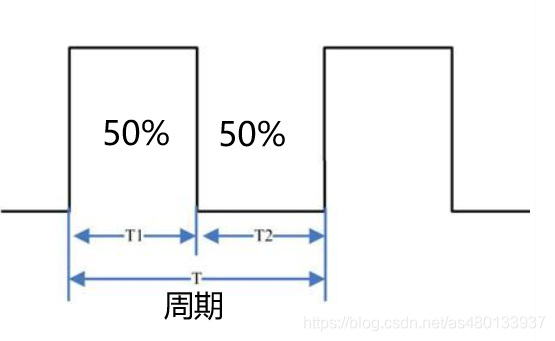
上图中,周期为T
T1为高电平时间
T2 为低电平时间
假设周期T为 1s 那么频率就是 1Hz 那么高电平时间0.5s ,低电平时间0.5s 总的占空比就是 0.5 /1 =50%
原文链接:https://blog.csdn.net/as480133937/article/details/103439546
了解了PWM 的原理和特点,就可以使用单片机的I/O口模拟产生PWM波。首先,需要确定波形的周期,周期可以通过定时器实现,也可以自己写。下一步就是产生高低电平,在一个PWM波中高电平所占的时间。
接下来直接上代码,这里使用的是STM发03ZE系类的单片机,参考的有例程。这里使用的是TIM3
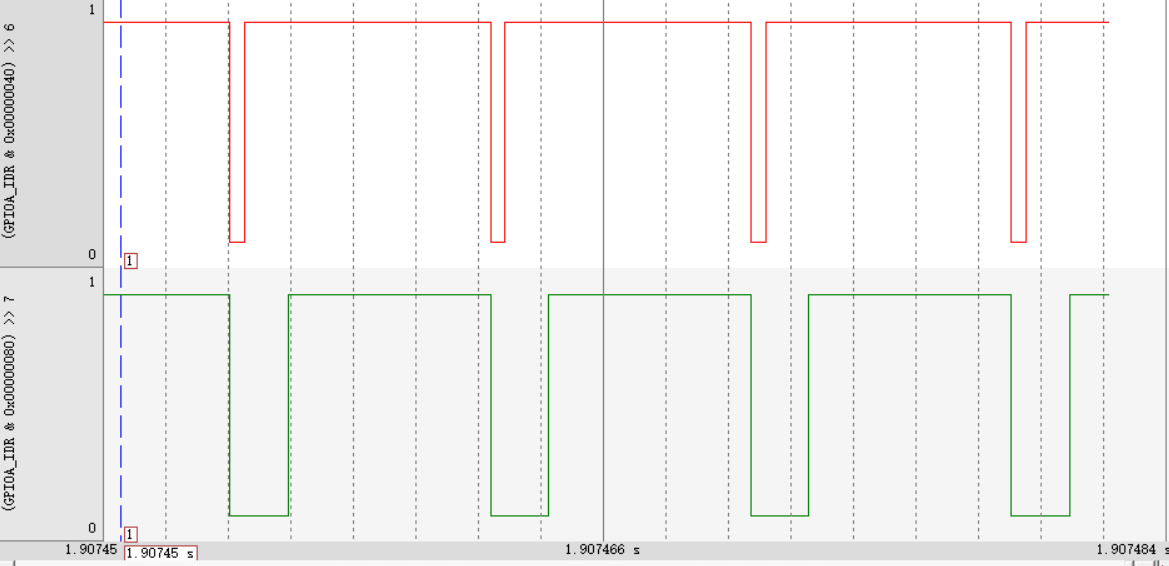
这里使用TIM3的通道一和通道二,产生频率相同,占空比不同的两路PWM波。
void TIM3_Int_Init(u16 arr,u16 psc)
{
	GPIO_InitTypeDef GPIO_InitStructure;
	TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;
	TIM_OCInitTypeDef  TIM_OCInitStructure;


	RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);	//使能定时器3时钟
 	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB  | RCC_APB2Periph_AFIO, ENABLE);  //使能GPIO外设和AFIO复用功能模块时钟

	//GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //Timer3部分重映射  TIM3_CH2->PB5

   //设置该引脚为复用输出功能,输出TIM3 CH2的PWM脉冲波形	GPIOB.5
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6|GPIO_Pin_7; //TIM_CH2
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;  //复用推挽输出
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA, &GPIO_InitStructure);//初始化GPIO

   //初始化TIM3
	TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
	TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
	TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim
	TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;  //TIM向上计数模式
	TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位

	//初始化TIM3 Channel2 PWM模式
	TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
 	TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能
	TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高
	TIM_OC1Init(TIM3, &TIM_OCInitStructure);  //根据T指定的参数初始化外设TIM3 OC2

	TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
 	TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能
	TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高
	TIM_OC2Init(TIM3, &TIM_OCInitStructure);  //根据T指定的参数初始化外设TIM3 OC2

	TIM_OC1PreloadConfig(TIM3, TIM_OCPreload_Enable);  //使能TIM3在CCR2上的预装载寄存器
	TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable);  //使能TIM3在CCR2上的预装载寄存器

	TIM_Cmd(TIM3, ENABLE);  //使能TIM3


}//定时器3中断服务程序
void TIM3_IRQHandler(void) //TIM3中断
{
if (TIM_GetITStatus(TIM3, TIM_IT_Update) != RESET) //检查指定的TIM中断发生与否:TIM 中断源
{
TIM_ClearITPendingBit(TIM3, TIM_IT_Update ); //清除TIMx的中断待处理位:TIM 中断源
// LED1=!LED1;
}
}
运行结果


 扫一扫


 2109

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


