ROS多机通信——SSH有线连接及无线连接|主从机设置|远程控制(上)

限时加码!20+主流AI编程工具免费用 购周边加赠Coding Plan Lite,Claude Code、Cursor等即刻畅享,学习进阶更高效! 阅读详情

目录

一、前言

二、ROS多机通信—有线及无线连接

有线连接

无线连接

三、其他注意事项


一、前言

因业务需要,需在本机电脑运行python代码(代码必须是基于ros环境开发的,并编译正确),来控制远程机器人(远程机器人也是基于ros系统进行运动控制)。中间涉及ros的多机通信(包括有线连接和无线连接两种方法)、ros主从机设置、ros远程控制。经过几天的实机操作,算是有所体会,分享出来希望能帮助到大家。有不准确的地方还请留言区指正。

二、ROS多机通信—有线及无线连接

  • 有线连接

1、用网线将本机与机器人连接

连上网线后,在有线网设置的地方点击“连接”

2、固定两台电脑的ip到同一个子网

这里可能有的人不知道什么叫一个子网,本人也非计算机专业,不过根据我的理解,就是ip的前三个数字相同。如:

本机:192.168.1.104

机器人:192.168.1.110

这两个ip仅仅最后一位不同。

那么怎么将两台电脑的ip改到一个子网了?本机电脑和机器人的系统都是ubuntu18.04,本机的ip设置方法如下图所示:
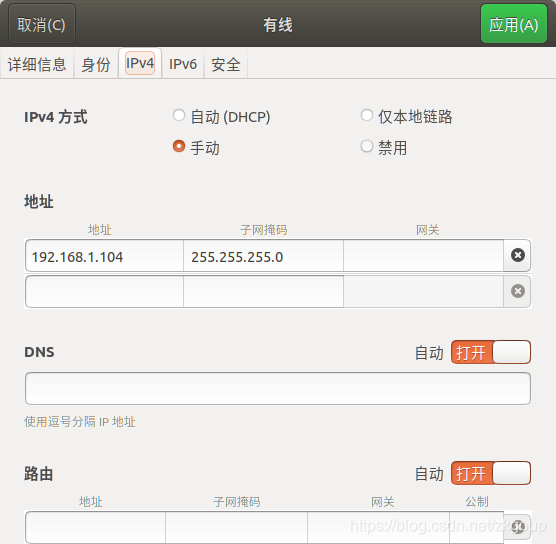
即把IPV4方式改为手动,将ip地址设置为:192.168.1.104

在机器人上的设置方法类似,将机器人的ip地址设置为:192.168.1.110

但是ip太长不好记,于是我们需要给ip取一个名字,这就是连接用hostname,即建立ip与连接用hostname的映射关系。

可能又有人不知道什么是hostname,什么是username,那么请看下图:

ROS分布式通信-双通讯 两台电脑实现ROS的双通讯 阅读详情

相关推荐

两个ROS系统进行通信(通过路由器,可上网)

ROS系统网线通过路由器通信,可上网

hhz_999的博客 3754

局域网下的ROS多机通信

该部分网络上的教程错综复杂,有用配置文件进行配置的,有通过设置进行配置的,还有很大一部分是windows系统下的配置方法等等。但针对ubuntu系统的,系统设置的配置教程几乎没有。假设载电脑主名称为robot_hostname,ip为robot_ip,PC端主名称为desktop_hostname,ip为desktop_ip。登录成功后,终端显示对方电脑的用户名与主名。修改完成后,输入命令重启网络,ubuntu18.04可以使用如下命令。进行hosts文件修改,通过下面的指令打开该文件。

如果想成为中心,那么就到中心去吧。 2238

ROS器人应用(2)——SSH登录

非对称加密:需要两个密钥:公共密钥和私有密钥,它们成对出现,公钥加密的数据有且只有私钥能解密,私钥加密的数据有且只有公钥解密,相对于“对称加密”,“非对称加密”加密方法加密和解密使用不同的密钥,所以叫“非对称加密”加密方法。3.服务器接收到客户端传统的密码,用自己的私钥解码。如果结果正确,则同意登录,建立起连接,否则拒绝。对称加密:是采用单钥密码系统的加密方法,使用同一密钥对信息进行加密和解密的加密方法。2.客户端用服务器的公钥加密自己的登录密码,再将信息发送给服务器。文件,然后在该文件夹下右键打开终端。

zyw2002的博客 2903

ROS配置主从

ROS配置主从

m0_67487238的博客 2911

ROS多机通信主从配置)

ifconfig主从都需要修改这个文件,这里。1)在主ROS器人)的~/.bashrc文件末尾添加2) 在从(电脑)的~/.bashrc文件末尾添加。

weixin_52399078的博客 1万+

ROS多机通信——SSH有线连接无线连接|主从设置|远程控制(下)

一、前言 在上一篇博文已经详细讲解了ROS系统通过有线及无线两种方式进行SSH远程连接的方式,接下来讲一下ROS主从设置远程控制ROS主从设置远程控制是建立在ROS之间建立了通讯连接的基础上的,还不清楚的可以先回顾以下上一篇博文。 二、ROS远程控制主从设置 1、首先给出所谓远程控制的应用场景: 在本电脑的ROS端执行相关代码,实现器人ROS端的运动控制。其中很...

zkgoup的博客 1572

Xavier与PC通过【网线】进行ROS多机通信

Xavier与PC通过网线进行ROS多机通信(成功)

方小汪的博客 467

ROS分布式多机通信(主从配置)

由于在我们使用ROS进行器人开发的时候,比如,调试智能车,硬件资源有限或者不能直接进行开发、计算的时候,我们常常会进行主从配置。节点可以运行在不同的计算平台上,但是ROS中只允许存在一个Master,在多系统中Master只能运行在一台器上,其他器需要通过ssh的方式和Master取得联系。 以两台计算为例,介绍分布式多机通信的配置步骤: 1、设置IP地址 1.1首先需要确定ROS系统中的所有计算处于同一网络 ifconfig查看主地址: ifconfig查看从地址: 1.2 分别在两

☆下山☆的博客 1万+

ubuntu通过ssh实现远程控制ros多机通信(详细)

目录前期准备配置ssh连接远程控制实现 前期准备 主:自己的笔记本 工控:被控制的系统 注意:两台设备必须连接同一个局域网 查看工控ip地址 ifconfig 工控ip地址为:192.168.1.100 (系统名为:cxd) 配置ssh连接 1.在本地计算生成公钥和私钥 ssh-keygen (一直回车确定) 2.然后将id_rsa.pub 文件复制到远程计算 scp ~/.ssh/id_rsa.pub cxd@192.168.1.100:/home/cxd (cxd@192.168.1

xx970829的博客 4541

Ubuntu通过ssh实现远程控制ros多机通信

ubuntu、ROSssh

weixin_58207716的博客 1760

ROS多机通信SSH远程运行CCMSLAM

文章目录1.测试通信设置ROS_MASTER_URI主rex中断输入:从nano终端输入:启动CCMSLAM主rex从nano查看效果 背景:主(笔记本,用户名rex):安装CCMSLAM。 从(Nano,用户名nano):安装CCMSLAM,并可以驱动CSI摄像头,发布ROS话题。 1.测试通信 两台设备连到同一个网下,我用的是手热点。 由于我的主(笔记本)用的是虚拟,需要把虚拟网络设置为桥接模式,方法是:虚拟 ->设置 ->网路适配器 ->桥接模式(自动): 在

不能再吃了OvO的博客 1217

(7)ROS多机通信

ROS多机通信一、介绍二、控制模式三、网络连接四、软件设置五、注意事项 一、介绍 在介绍ROS多机通信之前,首先介绍小车的使用步骤和流程,除了小车之外还需要准备一台用于远程控制的Ubuntu系统的电脑 或者Ubntu虚拟,下面会用"pc"作为这个远程控制Ubuntu电脑的代号 二、控制模式 1、操作流程 ① 给小车上电,小车会发出一个wifi ② 通过SSH远程登录小车端 ③ 在小车终端输入建图或者导航的launch指令,开启建图和导航功能 ④ 同时在"PC"端使用rviz工具查看具体效果 2、用"p

m0_46278925的博客 1099

ROS多机通信

ROS多机通信前提配置主从IP更改master更改hostname远程登录验证免密设置操作示例补充注意点常用功能 前提 ROS需要IP地址在车辆和远程PC之间进行通信 前提:安装sudo apt-get install openssh-server 安装完以后,确认服务器是否已经启动: ps -e|grep ssh 如果只有ssh-agent,那ssh-server还没有启动,需要/etc/init.d/ssh start,如果看到sshd那说明ssh-server已经启动了。 配置主从IP 1、 切

通哈膨胀哈哈哈 的博客 1007

ROS2 分布式 及 ssh远程控制 和 上传下载文件或文件夹

ROS2 分布式控制

LSG_Dawn的博客 1922

ROS多机通信(通讯),主从,不同版本怎么通信ubuntu14与16,ROS_MASTER

每次调试单个ROS导航都太麻烦,rviz也不方便。尝试主从控制但总有麻烦,徘徊之间总算把问题搞清楚了 1.仅仅显示rviz,进行2D简单控制很简单 不受ROS版本限制,有装rviz就行 获取两的IP 获取hostname 添加到~/.bashrc即可 IP点wifi图标,点“连接信息”就有 hostname终端打就有 hostname    主从都配hostname,IP ...

qq_37464350的博客 3160

PC与ROS器人SSH通信以及多机通信设置

PC与ROS器人SSH通信以及多机通信设置通过SSH的方式实现PC和ROS器人之间的通信主从设置 通过SSH的方式实现PC和ROS器人之间的通信 第一步,使PC和小车处于同一局域网,并获取各自的IP 在终端通过ifconfig命令查看ip。 [外链图片转存失败,源站可能有防盗链制,建议将图片保存下来直接上传(img-lWoFj1Wl-1621362705757)(…/picture/ifco.png)] 第二步,修改目录/etc/hosts文件 sudo gedit /etc/hosts 在PC

asafield的博客 2077

ROS学习篇第(六)篇:通信

串口通信 ros-serial 包的使用 下载 sudo apt-get-install ros-indigo-serial 下载完查看以下 重启终端,输入以下命令可以检测到serial包的路径说明已经安装好:(路径为 opt/ros/indigo/share/serial) roscd serial 程序 #include "ros/ros.h" #include <s...

qq_43525704的博客 2132

ROS—基于树莓派的ROS器人ssh通信,以及多分布式通信

1、环境 PC系统:Ubuntu16.04+ROS kinect 树莓派系统:Ubuntu16.04+ROS kinect 前提:PC和树莓派在同一局域网下;也就是都连同一个WIFI(路由器生成的那种,或者手热点,校园网不行),或者PC连了WIFI、用根网线把树莓派和PC连起来也可以。 注:PC连接的网络要设置为共享模式,即编辑连接,在IPV4设置里把方法(Method)改为与其他计算...

口袋里的跳跳糖 8889

ROS基础(3)——多通讯相关内容

一、通用控制模式 一辆ros小车发出WiFi信号,使用pc连接这个wifi信号可以实现小车的远程控制 远程控制的原因: ①远程输入控制信息 ②远程查看效果 ③节约ros主控资源 设置多机通信: ①多机通信需要所有的ros主控都处于同一个网络下 ②在bashrc文件里面设置多机通信的环境 二、网络连接 由以上两种方案 方案一:(ros少可选) Ros提供网络,发出wifi,ros(PC端)连接WiFi ssh远程连接小车——展现ros控制端 Ros——pc端——eg:启动rviz 方案

qyt_722的博客 948
上一篇: pip换源,pip指定源安装,pip安装报错ReadTimeoutError解决办法
下一篇: Error: loss:inf ,“No valid path found“ 与 Invalid ArgumentError:“sequence_length(0)“ (彻底解决)
ken_asr
博客等级 码龄10年 20粉丝 45原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

红包个数最小为10个

红包金额最低5元

当前余额3.43前往充值 >
需支付:10.00
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
