世界モデルは「走れる場所」と「衝突する場所」を予測する――復旦大学など、未来の危険領域をVLAに統合

[メンバーシップ限定]自動運転AIが未来の道路映像を正確に生成できたとしても、それだけで適切な運転判断ができるとは限らない。
重要なのは、未来の道路がどのように見えるかだけではない。その中で自車がどこを走行でき、どこに衝突の危険が生じるのかを理解することである。
中国・復旦大学、米カリフォルニア大学ロサンゼルス校(UCLA)、NVIDIA、Hyundai傘下の42dotなどの研究者による共同研究チームは2026年10月8日、この問題に取り組む「AffordDrive3D」を発表した。
論文名は「AffordDrive3D: Affordance-Aware World-Action Modeling with Spatial Understanding」(arXiv:2610.11060)である。
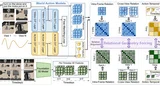
研究チームは、未来のRGB映像と三次元幾何情報に加え、走行可能領域と衝突リスク領域を予測するWorld-Action Model(WAM)を構築した。
特徴は、これらの未来予測をVision-Language Model(VLM)の学習に利用し、走行軌跡の生成能力を改善することである。
NAVSIMによる評価では、PDMS 91.3、EPDMS 89.9を記録。比較対象のExploreVLAをそれぞれ0.9ポイント、1.1ポイント上回った。
今回の研究は、世界モデルが未来をどれだけ正確に再現できるかではなく、未来のどの情報を予測すれば、自動運転AIがより適切な行動を選択できるのかという問題に取り組んだものである。
未来の映像が正確でも、運転判断に役立つとは限らない
世界モデルは、現在の観測情報から未来の環境を予測するAIである。
自動運転では、前方車両の移動、歩行者の動き、道路環境の変化などを予測し、その結果を走行判断へ利用することが期待されている。
近年は、動画生成AIを利用して、数秒後の道路映像を生成する研究が進んでいる。
さらに、未来の映像だけでなく、奥行き、三次元点群、Occupancyなどを予測する研究も増えている。
しかし、未来の道路環境を詳細に再現することと、その情報を運転判断へ利用することは別の問題である。
例えば、前方に停車車両がある場合を考える。
世界モデルが、数秒後の停車車両の位置や周囲の道路構造を正確に予測できたとする。
それでも、自車がどの領域を通過でき、どの領域を避けるべきかを判断できなければ、適切な走行軌跡は生成できない。
従来の世界モデルは、未来の道路環境を再現する能力を重視してきた。
一方、AffordDrive3Dは、未来の道路環境のうち、運転行動に直接関係する情報を明示的に予測する。
その情報が、Driving Affordanceである。
Affordanceとは「何ができる場所なのか」
Affordanceは、環境が行動主体に対して提供する行動可能性を意味する概念である。
自動運転に置き換えると、道路上のある領域が、自車にとってどのような意味を持つのかということである。
例えば、道路の白線や縁石を認識することと、その内側を安全に走行できると理解することは異なる。
同じ車両を認識しても、十分に離れている車両と、進路を妨げる可能性のある車両では、運転判断における意味が異なる。
AffordDrive3Dは、このような行動に関係する空間情報を二種類に分けた。
一つはDrivable Area、走行可能領域である。
もう一つはCollision-Critical Region、衝突リスクに関係する重要領域である。
前者は、自車が到達可能な道路領域を表す。
後者は、自車が取り得る走行軌跡によって衝突が発生する可能性のある物体や領域を表す。
重要なのは、単に現在の走行可能領域や危険領域を認識するのではないことである。
現在だけでなく、0.5秒後から4秒後まで、それらの領域がどう変化するのかを予測する。
これがTemporal Affordance Forecastingである。
「衝突リスク領域」は、単なる物体検出ではない
今回の研究で、特に重要なのが衝突リスク領域の定義である。
例えば、道路脇に停車している車両があるとする。
通常の物体検出AIは、その車両の位置や種類を認識する。
しかし、その車両が自車の走行にとって危険かどうかは、自車がどのような軌跡を取るかによって異なる。
十分な距離を保って通過するなら、衝突しない。
一方、その車両へ向かう軌跡を選択すれば、衝突する可能性がある。
AffordDrive3Dでは、あらかじめ用意された複数の候補軌跡を道路環境上で展開し、衝突が発生するかどうかを調べる。
その結果、候補軌跡のいずれかで衝突が発生する物体を、衝突リスクに関係する領域として設定する。
つまり、衝突リスク領域は、単に車両や歩行者が存在する場所ではない。
自車が取り得る行動との関係から、衝突の可能性があると判断された領域である。
この教師情報を利用して、AIに危険領域を予測させる。
ただし、ここでいう衝突リスク領域は、すべての交通状況について厳密な衝突確率を計算したものではない。
事前に定義された候補軌跡と、利用可能な交通環境情報に基づいて構築された学習用ラベルである。
したがって、今回の研究が実際の交通事故発生確率を予測できるようになったという意味ではない。