中国科学院・百度、ドローンAIに「間違いを撤回する記憶」を導入――実機探索成功率57.14%から71.43%へ

[メンバーシップ限定]中国科学院空天信息創新研究院、中国科学院大学、百度(Baidu=バイドゥ)などの共同研究チームが、ドローンによる自律探索で、一度記憶した目標候補が間違っていたと判明した場合、その候補に基づく飛行計画まで撤回する新技術「Revisable Target Memory(RTM)」を開発した。
研究論文「SkyAgent: Revisable Target Memory for Continuous Aerial Search」は、2026年10月16日にarXivで公開された。
今回の研究が取り組むのは、AIが目標物を誤認識すること自体ではない。
誤認識だったと後から分かったにもかかわらず、AIが過去の判断に基づく行動を続けてしまう問題である。
例えば、ドローンが上空から特定の建物や物体を探索しているとする。
遠方から撮影した画像に、目標物とよく似た形状が見つかった。
AIは、その場所を目標候補として記憶し、接近するための飛行経路を生成する。
しかし、近づいて別の角度から観測すると、実際には建物の壁面に映った反射であり、目標物ではないと判明した。
本来であれば、AIはその候補を棄却し、別の場所の探索へ戻る必要がある。
ところが、従来の探索システムでは、候補の認識結果を修正しても、その候補に関連付けられた飛行目標が残ってしまう場合がある。
その結果、ドローンは、すでに間違いだと分かっている場所へ再び接近したり、不要な確認飛行を続けたりする。
研究チームは、この問題を「False Candidate Persistence(FCP)」と定義した。
RTMは、目標候補の記憶を新しい証拠に応じて修正するだけでなく、候補が棄却された場合、その候補から生成された未実行の飛行目標も無効化する。
さらに、一時的な遮蔽や画像品質の低下によって、本当の目標物を誤って棄却することを防ぐ仕組みも導入した。
研究チームは、CityAVOS、UAV-ON、OpenUAVの三つのドローン探索ベンチマークで検証したほか、DJI製ドローンによる実際の飛行実験も実施した。
実機評価では、35種類の同一条件を使用した比較で、探索成功率が57.14%から71.43%へ改善した。
改善幅は14.29ポイントである。
平均飛行距離は264.37mから223.81mへ短縮した。
また、誤りだと判明した候補に基づいて行動を続ける割合は、45.45%から13.64%へ低下した。
今回の研究は、AIが新しい情報を理解するだけでなく、過去の判断を撤回し、その判断によって生じた行動計画まで修正する能力を実機で検証したものである。
AIが間違えることより、間違いを引きずることが問題
ドローンによる自律探索では、カメラから得られる情報が常に十分とは限らない。
遠方の物体は小さく写る。
樹木や建物によって一部が隠れることもある。
また、光の反射や影によって、目標物と似た形状が現れる場合もある。
そのため、AIが最初の観測だけで目標物を正確に識別できるとは限らない。
従来の探索AIでは、こうした不確実性に対応するため、過去の観測情報を記憶する仕組みが導入されてきた。
例えば、ある場所で目標物らしいものを発見した場合、その位置、画像特徴、認識結果などを記憶する。
その後、別の位置から撮影した画像と照合し、同じ候補かどうかを判断する。
しかし、記憶を増やすこと自体が、必ずしも探索性能の改善につながるわけではない。
間違った候補を記憶し続ければ、その候補が繰り返し行動計画へ利用される可能性がある。
研究チームは、単一画像での誤認識と、誤った候補が継続的な行動に影響する問題を区別した。
単一画像での誤認識は、その瞬間の認識誤差である。
一方、FCPは、後から得られた情報によって候補が間違いだと判明した後も、その候補が記憶や行動計画の中に残り続ける現象である。
この違いは重要である。
AIが一度間違った認識をすることは避けられない場合がある。
しかし、新しい証拠によって間違いが明らかになった後も、同じ間違いに基づいて行動を続ける必要はない。
RTMは、この後者の問題を解決しようとする研究である。
記憶するだけでなく、候補の状態を変更する
RTMでは、目標候補を単なる位置情報や認識得点として保存しない。
各候補について、三次元空間上の位置、画像特徴、支持する証拠、否定する証拠、信頼度、現在の状態などを管理する。
候補の状態は三つに分けられる。
第一は「Tentative(暫定)」である。
目標物である可能性はあるが、まだ十分な証拠が得られていない状態である。
この段階では、別の角度から観測するための行動を要求できるが、目標を発見したとして探索を終了することはできない。
第二は「Confirmed(確認済み)」である。
複数の観測から十分な支持が得られ、目標物である可能性が高いと判断された状態である。
この候補に対しては、接近や最終確認を実行できる。
ただし、Confirmedになっただけで探索成功が確定するわけではない。実際の成功判定には、各ベンチマークで定められた条件が適用される。
第三は「Rejected(棄却)」である。
新しい観測によって、その候補が目標物ではないと判断された状態である。
Rejectedになった候補は、通常の探索計画から除外される。
重要なのは、候補が一度Confirmedになっても、その状態が永久に固定されるわけではないことである。
後から矛盾する証拠が得られれば、暫定状態へ戻したり、棄却したりできる。
つまり、RTMは記憶を確定した事実として扱うのではなく、新しい情報によって修正できる仮説として扱う。
同じ場所から撮影した100枚を、100個の証拠とは数えない
RTMの特徴の一つが、観測した画像の独立性を考慮することである。
例えば、ドローンが同じ場所でホバリングしながら、目標候補を100枚撮影したとする。
100枚の画像で同じ物体が目標らしく見えたとしても、それが100回の独立した確認に相当するわけではない。
同じ角度から撮影している限り、すべての画像に同じ誤認識が含まれる可能性がある。
研究チームは、これを防ぐため、観測を視点ごとのグループに分けた。
視線方向、候補までの距離、高度、撮影時刻などが近い画像は、同じ視点グループとして扱う。
同じグループ内の画像を大量に追加しても、証拠としての重みが際限なく増えることはない。
一方、ドローンが別の方向へ移動し、異なる角度から候補を観測した場合には、新しい独立した証拠として扱う。
例えば、正面からは目標物に見えたものが、側面から見ると単なる看板だった場合、側面からの観測は候補を否定する重要な証拠となる。
RTMは、こうした支持証拠と否定証拠を蓄積し、候補の状態を更新する。
これは、単純に画像を多く集める方法とは異なる。
何回観測したかではなく、どれだけ独立した視点から確認したかを重視する。
この仕組みによって、同じ誤認識を繰り返すことで、候補への過剰な確信が生じる問題を抑えようとしている。
最大の特徴は、記憶の修正を飛行計画へ反映すること
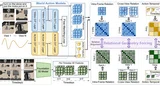
RTMの中核となるのが「Revise-and-Suppress」である。
これは、目標候補の状態を修正し、その修正を行動計画へ反映する仕組みである。
例えば、ドローンが候補Aを発見し、次の三つの飛行目標を生成したとする。
まず候補Aへ接近する。
次に、候補Aの側面へ移動する。
最後に、候補Aを確認する。
ところが、最初の接近中に得られた画像によって、候補Aが目標物ではないと判明した。
従来の方式では、候補Aの信頼度を下げても、すでに生成された側面観測や最終確認の飛行目標が残る場合がある。
RTMでは、各飛行目標に、それを生成する原因となった候補の識別情報を付与する。
候補AがRejectedになると、候補Aに関連付けられた未実行の飛行目標をすべて取り消す。
そして、ほかの候補が残っていれば、その候補に基づいて探索を続ける。
有効な候補が存在しなければ、通常の探索へ戻る。
重要なのは、記憶の修正と行動計画の修正が直接結び付いていることである。
候補の信頼度を下げるだけでは不十分である。
その候補が原因となって生成された、まだ実行していない行動まで撤回する必要がある。
ただし、安全に関わる飛行制御を実行している最中に、記憶システムが制御を強制的に中断するわけではない。実行中の動作を継続するか停止するかは、安全制御側が判断する。
RTMが無効化するのは、次の計画更新以降に実行される飛行目標である。
一度棄却した候補も、条件を満たせば復活できる
RTMでは、候補を棄却した後も、その記録自体は削除しない。
これは、一時的な遮蔽や画像品質の低下によって、本当の目標物を誤って棄却する可能性があるためである。
例えば、ドローンが目標物を確認した後、樹木の陰へ移動したとする。
新しい画像では目標物が見えなくなる。
しかし、目標物が消えたわけではない。
このような場合に、候補を永久に棄却すると、正しい目標物を再び発見できなくなる可能性がある。
RTMは、棄却した候補の記録を保持し、新たな支持証拠が得られた場合には復活を認める。
ただし、復活には通常の確認より厳しい条件を設けた。
棄却後に得られた複数の独立した視点から、十分な支持証拠が集まる必要がある。
さらに、復活した候補は、いきなりConfirmedへ戻るのではなく、Tentativeへ戻る。
その後、追加の証拠によって再確認する。
これによって、候補を誤って棄却する問題と、誤った候補を繰り返し復活させる問題の両方を抑えようとしている。