路車協調AI、通信量1%でも認識精度を維持――中国研究チーム、遅延・欠落・位置ずれを一体補正

[日刊]自動運転車が道路側のセンサーや周囲の車両と情報を共有する「車路協調(路車協調)」は、中国が長年にわたって推進してきた技術領域である。しかし、その実用化には根本的な問題がある。
道路側から大量のセンサーデータを受け取ろうとすれば通信量が膨らむ。通信量を削減すれば情報が欠落する。さらに現実の道路では、通信遅延や位置情報のずれも避けられない。
こうした問題を別々に解決するのではなく、一つのAIアーキテクチャで処理しようとする研究が登場した。
中国を含む国際共同研究チームは2026年10月6日、論文「Sparse2comm: Towards Robust Cooperative 3D Object Detection」をarXivで公開した。著者はLei Yang、Boqi Li、Chunmian Lin、Li Wang、Ziying Song、Shaoqing Xu、Heye Huang、Haibao Yu、Chen Lvの9人である。
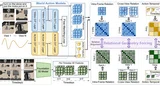
研究チームは、協調する車両や路側設備から送信する特徴情報を大幅に削減しながら、欠落した情報をAIで復元し、さらに通信遅延とセンサー間の位置ずれを補正する「Sparse2comm」を提案した。
研究では、従来の密な特徴情報の送信と比較して約1%という低い通信量でも有効な3D物体認識を実現できることを示し、通信障害が重なる条件では既存手法を大幅に上回る結果を報告している。
重要なのは、通信量を減らしたことだけではない。
情報が欠け、到着が遅れ、位置もずれるという現実の路車協調環境を、AIによる段階的な情報復元で処理しようとしていることである。
路車協調の難しさは「情報を共有すること」ではない
路車協調の基本的な考え方は分かりやすい。
例えば交差点に接近する自動運転車が、大型トラックの陰に隠れた歩行者を認識できない場合を考える。
交差点に設置された路側センサーからなら、その歩行者が見えるかもしれない。
道路側の情報をクルマへ送れば、自車のカメラやLiDARだけでは見えない領域まで認識できる。
同じことは車両同士でも成立する。
前方の車両が認識している物体を後続車と共有できれば、後続車の認識範囲も広がる。
しかし、こうした協調認識を現実の道路で成立させるのは簡単ではない。
センサー情報は大量であり、すべてを通信するには大きな帯域が必要になる。
しかも、自動運転では情報の鮮度が重要である。
100ミリ秒前に存在した車両の位置と、現在の位置は同じとは限らない。車両同士が共有する位置情報に誤差があれば、同じ物体を異なる場所に認識することもある。
つまり路車協調では、単に多くの情報を集めればよいわけではない。
少ない通信量で、欠落や遅延、位置ずれのある情報をどう正しく利用するか。
Sparse2commは、この問題を研究対象としている。
従来研究は通信量、遅延、位置ずれを別々に扱ってきた
これまでの協調認識研究でも、通信量を減らす工夫は進められてきた。
代表例がWhere2commである。
これは車両や路側設備が認識に必要な特徴情報を選択し、重要性の高い情報を優先して共有する考え方である。
すべてのセンサー情報を送るより効率的である。
しかし、通信量を削減することと、通信環境の悪化に耐えることは同じではない。
例えば、必要な特徴情報だけを送っていても、通信途中で一部が失われる可能性がある。
通信が遅れれば、受信した情報はすでに古くなっている。
車両と路側設備の位置合わせに誤差があれば、情報を融合する際に物体の位置が一致しない。
従来研究では、これらの問題の一部を個別に扱うことが多かった。
Sparse2commは、情報の欠落、時間的なずれ、空間的なずれを一連の復元処理として扱う。
ここが従来手法との大きな違いである。