AIVは「正しい走り方」をすでに思いついている――清華iDriveVLA、次の難題は「どれを選ぶか」

[メンバーシップ限定]自動運転AIは、まだ「正しい走り方」を作れないから失敗するのか。
清華大学の研究チームが示した答えは、少し違う。
AIが生成した多数の走行軌道の中には、すでにかなり優れたものが存在している。ところがAIは、その中から最も適切なものを選べていない。
つまり次のボトルネックは、「良い行動を生成できるか」ではなく、「生成した行動のどれが良いのかを正しく評価できるか」に移り始めている可能性がある。
清華大学の研究チームは2026年9月、自動運転向けVLA(Vision-Language-Action)モデル「iDriveVLA」の論文「Evaluation Is All You Need for Multi-Modal Autonomous Driving」をarXivで公開した。
タイトルが示す通り、研究の中心にあるのは新しい軌道生成技術そのものではない。
AIが作った複数の未来から、どれを選ぶのかという「評価」である。
正解はすでに候補の中にある
現在のEnd-to-End(E2E)自動運転では、カメラなどから周囲環境を認識し、その状況に応じた将来の走行軌道を生成する。
しかし現実の道路では、正解となる走り方が常に一つとは限らない。
前方の遅い車両についていくこともできる。安全を確認して車線変更することもできる。交差点では少し待つことも、状況によってはそのまま進むこともできる。
このため最近の自動運転AIでは、一つの軌道だけを出すのではなく、複数の候補を生成し、その中から最終的な行動を選ぶ方式が重要になっている。
iDriveVLAの研究チームが注目したのは、その選択過程だった。
既存の強力なPlannerが生成した候補軌道について、後から最も良い候補を選ぶ「Oracle Selection」を行うと、NAVSIMのPDMSは99.21に達した。
ところが実際の評価器によって候補を選ばせると93.67まで低下した。
約5.5ポイントの差がある。
つまりPlannerには、すでに非常に良い軌道を「思いつく」能力がある。
問題は、それを自分で見つけられないことである。
研究チームはこの現象を「generation-evaluation asymmetry」、生成能力と評価能力の非対称性として捉えた。
「もっと考えさせる」だけでは解決しない
これはAI Vehicle(AIV=AI自動車)開発の方向を考えるうえで重要な指摘である。
これまで性能を上げようとすれば、より大きなモデルを使う、より多くのデータを学習させる、より多様な軌道を生成する、といった方向へ進むことが自然だった。
しかし、すでに良い答えが候補集合の中に存在するのであれば、さらに候補を増やしても問題は解決しない。
むしろ候補が増えるほど、「どれを選ぶか」が難しくなる可能性すらある。
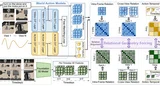
iDriveVLAはそこで、軌道生成側だけではなく評価側を強化する。
その中心となるのが、Safety-aware ScorerとVLMによるシーン理解である。
まず「危ない未来」を落とす
iDriveVLAでは、生成された複数の軌道候補をいきなりVLMに選ばせるわけではない。
まずSafety-aware Scorerが各候補を評価する。
見るのは、他車などとの衝突、走行可能領域からの逸脱、衝突までの時間を示すTTC、走行の進行度、道路方向への適合、快適性などである。
危険性の高い候補をこの段階で排除する。
これは、言語モデルに「どの運転が良いと思うか」と自由に判断させる構造とは異なる。
安全に直接関係する条件を明示的な評価層として残したうえで、その先の判断にVLMを利用する。
生成AIを自動運転へ組み込む際、安全制約とAIの意味理解をどう分担させるかという点でも興味深い構造である。