学問・科学の「法則」って何か?

第2版
法則は世界に書かれているのか
——問いかけ、予測し、外れを通じて認識を更新する
「物体は落下する」
「水は一定の条件で沸騰する」
「力を加えると、物体の運動状態が変化する」
私たちは、このような認識を「法則」と呼んでいる。
しかし、法則は本当に世界そのものの中に存在しているのだろうか。
もちろん、宇宙のどこかに方程式が文字として書かれているわけではない。だが、法則が実在すると考える人も、電子や惑星が教科書を読んで規則に従っていると言っているのではない。
本当の問題は、次の二つである。
世界には、人間が認識する以前から、現象の可能性と不可能性を制約する安定した関係があるのか。
そして、
人間が法則と呼ぶ言葉、数式、図、モデルは、その関係をどこまで捉えているのか。
この二つは分けなければならない。
本稿では、用語上の混乱を避けるため、「法則」を世界側に存在する何かの名称としては使わない。
法則、原理、構造、因果、機構とは、厳密には人間側に成立する、
法則的認識
原理的認識
構造的認識
因果的認識
機構的認識
の略称である、と規約する。
これは、世界側に安定した関係や制約が存在しないと断定することではない。
世界側に何が、どのような形式で存在しているかについては、先取りして決めない。人間が扱えるのは、対象との相互作用、そこから得られた観測、そして観測を組織して形成した認識だからである。
不可知論的唯物論とは何か
不可知論的唯物論は、
人間には世界について何も分からない
という全面的な懐疑論ではない。
人間の認識から独立して、物質的現実が存在していると仮定する。人間自身も、その現実の内部にある有限な身体的存在である。
同時に、人間には、自分の身体、感覚器官、測定装置、言語、概念から完全に独立した照合地点がないと考える。
したがって、二つの命題を同時に置く。
人間は世界と接触している。
しかし、
世界と接触していることは、世界を完全に把握したことを意味しない。
熱い物に触れれば火傷する。
設計した機械が動かなければ、理論、設計、材料、製作のどこかに問題がある。
世界は、人間の認識どおりに自由に振る舞ってはくれない。
ただし、その抵抗が、世界の全構造を直接教えてくれるわけでもない。
これが、唯物論と不可知論の接続点である。
対象・観測・認識
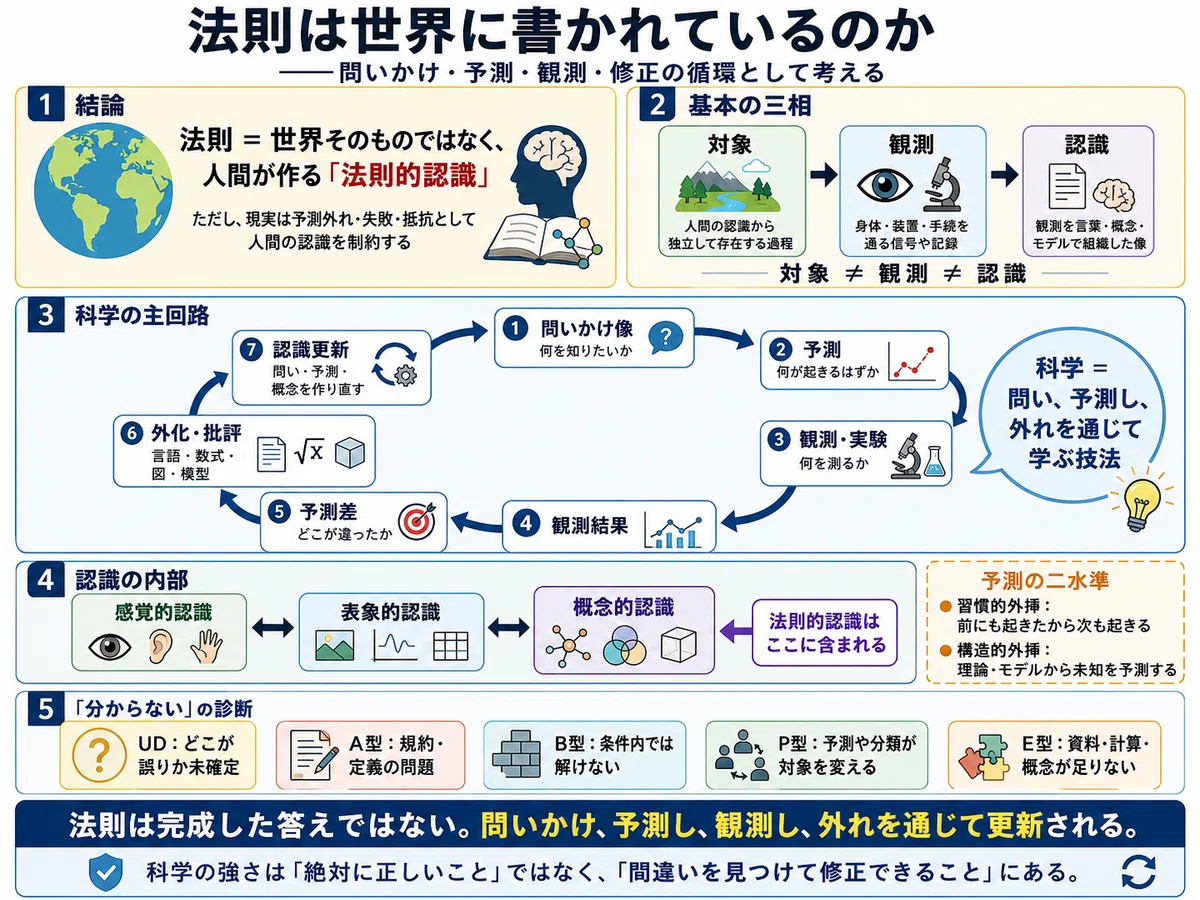
認識の外側の基本構造は、まず次の三相に分けられる。
対象 → 観測 → 認識
対象
対象とは、人間が認識しているかどうかにかかわらず、存在し、変化していると仮定される物質的・社会的過程である。
物体や物理現象だけではない。
生物、人間の身体、発言、行為、組織、制度、市場、文書、言語、情報システムも対象になりうる。
社会制度は石のような単一物体ではない。しかし、人間の身体、文書、建物、通信、反復される行為といった物質的過程なしには成立しない。
唯物論は、世界を固い物体の集まりへ還元する立場ではない。
物理、生物、人間、社会を、物質的基盤を持つ時間発展的過程として扱う立場
である。
観測
観測とは、対象と、身体、感覚器官、測定装置、調査手続、記録制度との相互作用から生じる信号や記録である。
温度計の数字は、物体そのものではない。
物体と温度計との相互作用を、あらかじめ定めた尺度によって変換した記録である。
したがって、
対象 ≠ 観測結果
である。
認識
認識とは、観測によって得られた感覚、信号、記録を、記憶、表象、概念、言語などによって組織した人間側の像である。
同じ観測結果を見ても、知識、経験、目的、概念枠が異なれば、形成される認識は同じとは限らない。
したがって、
観測結果 ≠ 認識
である。
全体をまとめれば、
対象 ≠ 観測 ≠ 認識
となる。
しかし、この三相だけでは不十分である。
この図式では、人間が対象から受動的に情報を受け取っているように見えるからだ。
人間は、何も持たずに世界を見るのではない。
何らかの像をすでに持ち、それをもって対象へ向かう。
ここに、認識学の問いかけ像を置く必要がある。
問いかけ像が観測を方向づける
問いかけ像は、単なる疑問文ではない。
過去の記憶、感情、関心、欲求、目的、概念がまとまり、
何を問題とするか
何を対象として切り出すか
何を知りたいか
何を恐れているか
何を期待しているか
を方向づける像である。
同じ教室を見ても、教師は学習状態を見る。建築家は動線と採光を見る。医師は身体徴候を見る。社会学者は権力関係を見る。
現実が別々に存在するのではない。
同じ現実のどこを対象として切り出し、何を観測するかが、問いかけ像によって異なる。
問いかけ像には、少なくとも三つの働きがある。
対象選択
世界のどの部分を一つの対象として扱うかを決める。
観測選択
何を測り、どの装置を使い、どの時間幅を取り、何を記録するかを決める。
意味選択
得られた観測結果を、何の兆候として解釈するかを方向づける。
したがって、認識の基本回路は単純な、
対象 → 観測 → 認識
ではない。
既存認識・記憶・感情・規範
→ 問いかけ像
→ 対象選択・観測設計
→ 対象との相互作用
→ 観測
→ 認識更新
である。
しかし、これでもまだ一つ足りない。
問いかけ像と観測を結ぶ中間に、予測が必要である。
問いと予測は同じではない
問いかけ像は、
何を知ろうとするのか
を方向づける。
予測は、
現在の認識が妥当なら、どのような結果が観測されるはずか
を示す。
問いだけでは、得られた観測結果が想定内なのか、想定外なのかを判断できない。
たとえば、
この薬には効果があるか
という問いを立てるだけでは足りない。
現在の仮説から、
薬を投与した集団では、比較集団より一定期間後の症状が改善するはずだ
という予測を作る必要がある。
予測によって、認識は誤りうる形になる。
観測前に何が起きるはずかを示しておけば、結果が異なったとき、現在の認識へ修正要求を出すことができる。
したがって、科学的認識の中心回路は、
問いかけ像
→ 仮説・予測
→ 観測・実験設計
→ 対象との相互作用
→ 観測結果
→ 予測との差
→ 認識更新
となる。
ここでいう予測は、単なる未来予想に限らない。
まだ観測していない場所で何が見つかるか
条件を変えたら何が起きるか
過去にどのような痕跡が残っているはずか
装置へ入力したら何が出力されるか
ある分類や政策を導入したら対象がどう変化するか
など、現在の認識から導かれる期待観測全般を含む。
認識内部の三段階
対象、問いかけ像、予測、観測、認識は、対象と人間を接続する外側の回路である。
これとは別に、認識の内部にも段階がある。
庄司和晃の三段階連関理論では、認識は次の三段階に分けられる。
感覚的認識
見る、聞く、触れるなど、個別的な体験に近い認識。
表象的認識
記憶、イメージ、比喩、コトワザなど、個別経験を圧縮しつつ、完全には抽象化されていない認識。
概念的認識
定義、分類、法則、理論、数式など、抽象化され体系化された認識。
この三段階は、一方向の階段ではない。
感覚から表象へ、表象から概念へ「のぼる」だけでなく、概念から具体例へ「おりる」。同じ段階の内部を「よこばい」する。
法則的認識は、概念的認識の内部に位置づけられる。
法則的認識 ⊂ 概念的認識 ⊂ 認識
ただし、庄司の三段階は、認識の形式と抽象度を示す仮説的モデルである。
経験則と法則的認識をそのまま分ける軸ではない。
数式化された経験的一般化もある。反対に、熟練者の表象的な身体像が高い予測能力を持つこともある。
したがって、
庄司の三段階=認識形式の軸
経験則と法則的認識=予測機能・説明機能・介入機能の軸
として区別する必要がある。
予測には二つの水準がある
経験則と法則的認識の違いを考えるには、予測の二水準を分けると分かりやすい。
第一水準——習慣的外挿
これまで何度も起きたから、次も起きるだろう。
過去の反復を、未来や未観測の事例へ延長する予測である。
この雲が出れば雨が降る
この季節に種をまけば育つ
この操作をすれば機械が動く
経験則は、主としてこの水準にある。
第二水準——構造的外挿
この理論やモデルの関係が成立するなら、未観測の条件でも、この結果が出るはずだ。
個別事例をそのまま延長するのではなく、概念、数式、モデル、対称性、機構的仮説などから未知の結果を導く。
ここでは、
変数
境界条件
適用範囲
数学的関係
補助仮説
測定方法
が組み合わされる。
経験則と法則的認識は、経験を起点とし、経験へ戻る点では連続している。
しかし、予測を作る内部構造は同じではない。
したがって、
法則的認識 ≒ 経験則
という「≒」は、両者がほぼ同一だという意味ではない。
経験依存性では連続しているが、予測を生成する構造には質的差異がある
ことを示す記号である。
この「≒」を、対象と認識との直接的な類似を表す記号としては使わない。
人間には、認識の外側から対象そのものと認識を直接比較する地点がないからである。
理論は未知の観測を予測する
理論的予測の代表例として、ディラックの陽電子予測がある。
ただし、これは完成した方程式から正解が一直線に出てきた話ではない。
ディラックは1928年に、量子論と特殊相対論を組み合わせた電子の方程式を提出した。その方程式には、解釈の困難な負エネルギー解が含まれていた。
その解釈はただちに確定したわけではない。ディラック自身も一時は陽子との関係を考えた。その後、理論上の不整合や質量の問題が検討され、1931年には電子と同じ質量で反対の電荷を持つ「反電子」が明示された。1932年、カール・アンダーソンが陽電子を観測した。
この歴史は、
数式
→ 解釈
→ 予測
→ 理論的・経験的不整合
→ 解釈修正
→ 観測
という認識更新の回路を示している。
ヒッグス粒子も、1960年代の理論的提案から、2012年の観測まで約半世紀を要した。
重力波も、一般相対論から予測され、2015年にLIGOによって初めて直接検出された。
これらは、過去の観測事例を単純に延長した予測ではない。
理論と数式の内部関係から、まだ観測されていない信号の形や条件を導いた構造的予測である。
理論的予測が繰り返し成功することは、その法則的認識が対象との相互作用を高精度に組織できている強い証拠である。
しかし、それによって理論に含まれるすべての存在論的説明が、世界そのものと完全に一致すると保証されるわけではない。
成功が示すのは、
一定の適用範囲で、対象の応答を予測し、介入を設計するための強い構造的妥当性
までである。
認識は外化によって作り直される
予測は、頭の中だけにあるうちは検証しにくい。
言葉、数式、図、模型、プログラム、実験装置として外化する必要がある。
文章にすると、主語や条件が曖昧だったことに気づく。
図にすると、因果関係が循環していることに気づく。
数式にすると、変数や境界条件が抜けていたことに気づく。
シミュレーションを動かすと、想定外の挙動が現れる。
修正言語過程説では、この外化と再解釈の循環を次のように表す。
Nₜ → Uₜ → Aₜ → Iₜ →(Uₜ₊₁、Nₜ₊₁)
Nₜ:その時点の規範、概念枠、評価基準
Uₜ:対象についての暫定的な認識=像
Aₜ:言語、数式、図、模型などとして外化された表現
Iₜ:本人、他者、検証器などによる比較・解釈・批評
Uₜ₊₁:更新された認識
Nₜ₊₁:更新された規範
AはUをそのまま運ぶ容器ではない。
外化の途中ですでに認識は変化する。したがって実際には、
Uₜ ↔ Aₜ
という往復がある。
書いてから考えるのではなく、書くことが考える過程の一部である。
さらに、外化された予測は、認識と規範だけでなく、次の問いかけ像も変える。
この予測が外れたなら、次に何を問うべきか。
別の変数を測るべきではないか。
問題の切り方そのものが誤っていたのではないか。
法則的認識は、問いへの答えであると同時に、次の問いを生成する装置である。
予測差は修正要求を出す
予測と観測結果が異なったとき、その差を予測差または誤差信号と呼ぶことができる。
予測差 eₜ₊₁=観測結果Oₜ₊₁-予測値Ôₜ₊₁
ただし、この差がただちに正解を教えるわけではない。
科学的予測は通常、一つの法則だけから作られるのではない。
中核理論
補助仮説
初期条件
境界条件
観測装置
測定モデル
データ処理
統計手続
の束から作られる。
予測が外れた場合、
理論が誤っている
条件設定が違う
装置が故障している
測定モデルが不適切である
データ処理に誤りがある
予測対象の範囲を外れている
など、複数の可能性が残る。
したがって、
予測差 ≠ 修正箇所の確定
である。
対象からの抵抗は、法則的認識を自動的に選別する最終審判ではない。
現在の認識・装置・前提からなる束のどこかに、修正が必要だと知らせる誤差信号
である。
そこで、装置を変える。
独立した測定方法を使う。
条件を変える。
競合モデルを比較する。
追試する。
異なる研究集団が検証する。
この反復によって、修正候補を徐々に局在化する。
「分からない」を類型で診断する
予測が外れた段階では、どこが誤っているか一意には決まらない。
本稿では、修正言語過程説のUₜとの記号衝突を避けるため、この過少決定・非識別状態をUDマーカーと呼ぶ。
UDは原因の名称ではない。
まだ原因を識別できていない
ことを示す警告表示である。
そこから、A型、B型、第三型/P型、E型などを使って診断する。
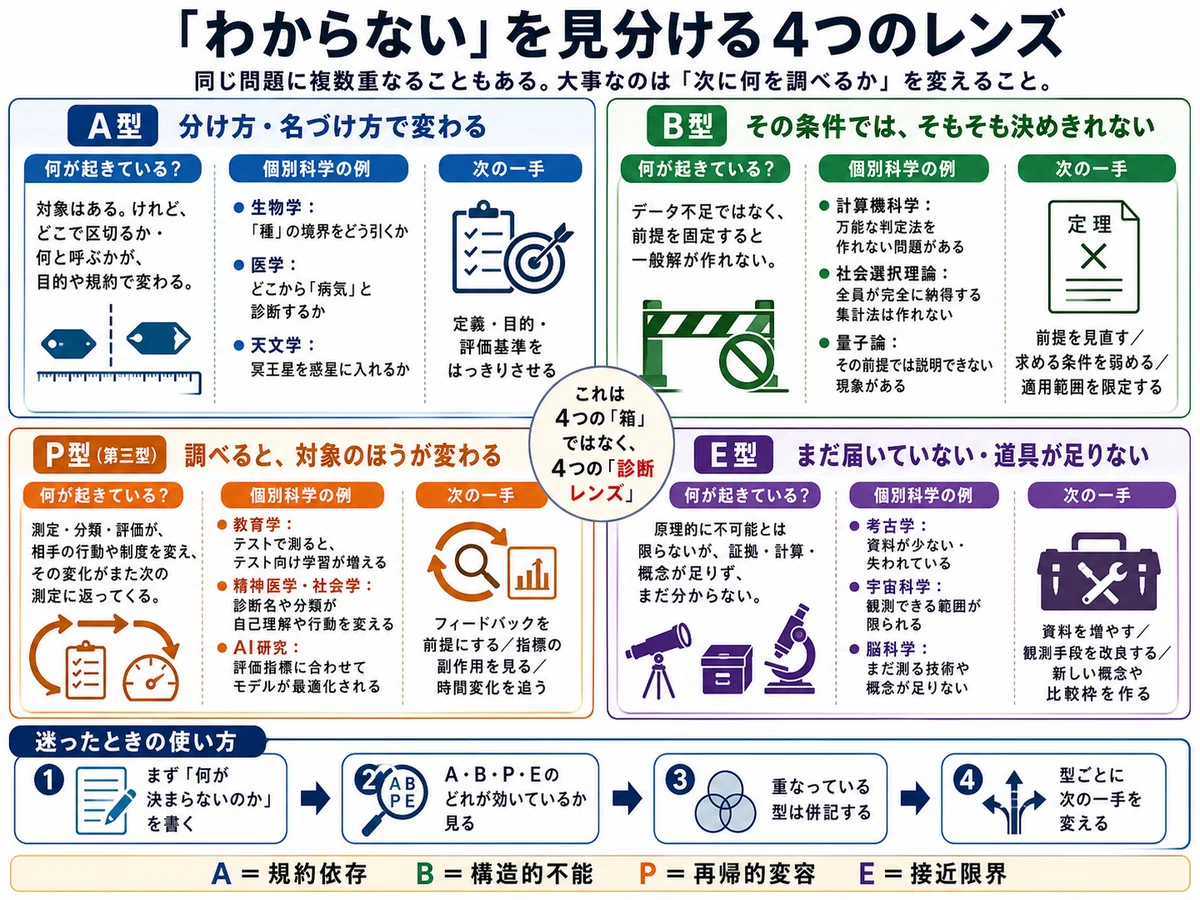
A型——規約依存
分類、尺度、評価基準、用語、成功条件が、目的や制度や価値によって変わる。
「法則」という語を世界側に使うか、人間側の認識に限定するかも、A型の用語規約である。
規約を決めれば、その内部では計算や比較が可能になる。
しかし、なぜその規約を選ぶのかという問題は残る。
B型——定理的不能
前提、入力、要求条件を明示したとき、その条件内では一般解が存在しないことが証明または強く論証される。
単に難しい、資料が足りない、現在分からないというだけではB型ではない。
第三型/P型——遂行的構成
外化された分類、評価、予測、制度的宣言が対象へ戻り、対象の次の更新規則を変える。
分類された人が意味を理解して行動を変える
評価指標へ対象が適応する
判決や登録が制度的地位を成立させる
といった場合である。
単に温度計が液体へ触れて温度を少し変えた、という物理的測定攪乱は、通常P型とは呼ばない。
P型の核心は、
外化された認識や予測が、情報または規範として対象系へ戻ること
にある。
予測が公表されることで対象が変わる場合もある。
景気悪化の予測が発表されれば、企業や消費者が支出を減らし、その行動が景気悪化を促進することがある。
反対に、危機予測を受けて対策が行われ、予測された危機が起きなくなることもある。
この場合、
予測が外れた=予測が誤っていた
とは限らない。
予測が介入を引き起こし、対象の更新規則を変えた可能性がある。
E型——接近限界
必要な資料、標本、装置、計算資源、時間、資金、概念が不足しているため、現在は対象へ接近できない。
E₁:証拠アクセスの限界
E₂:計算・探索資源の限界
E₃:概念・表象資源の限界
必要な概念がなければ、人間は答えを知らないだけでなく、何を予測すべきかも形成できない。
問いかけ像や予測モデルそのものを作れない場合は、E₃が関与する。
類型は対象を固定的な箱へ入れる分類表ではない。
認識回路のどこで、なぜ予測と観測の接続が一意に決まらないのかを調べる動的デバッグ装置
である。
物理と社会では予測の働き方が違う
物理学だけが世界を直接認識し、社会科学だけが人間の解釈に依存するわけではない。
物理学も、
問いかけ像
→ 仮説・予測
→ 測定装置
→ 信号
→ データ処理
→ 法則的認識
という媒介を通る。
社会科学も、
問いかけ像
→ 仮説・予測
→ 調査・統計・史料
→ 分類・解釈
→ 法則的認識
という媒介を通る。
どちらも人間による認識であり、対象そのものではない。
違うのは、対象となる系のローカル合理性である。
物理系の一部では、境界条件を限定し、変数を制御し、同じ実験を反復しやすい。
生物系では、進化、個体差、多階層性、環境依存性が強くなる。
人間・社会系では、さらに記憶、学習、期待、意味、制度、権力が働く。
そして人間は、自分について作られた予測を読み、その予測を参照して行動を変える。
したがって社会系では、
予測すること自体が対象を変える
というP型を、対象の時間発展へ組み込む必要がある。
これは社会科学が自然科学より劣るという意味ではない。
問いと予測に対して返ってくる応答の生成規則が異なる
のである。
法則的認識の動的モデル
以上を一つの回路としてまとめると、次のようになる。
対象Xₜ・身体内界Bₜ・既存認識Uₜ・規範Nₜ
↓
問いかけ像Qₜ——何を問うか
↓
仮説・予測Ôₜ₊₁——何が観測されるはずか
↓
観測・実験設計Dₜ——何を測れば区別できるか
↓
対象への観測・介入
↓
観測結果Oₜ₊₁——何が起きたか
↓
予測差eₜ₊₁——何が違ったか
↓
UD——どこが違うかはまだ決まらない
↓
外化・比較・批評・追加観測・類型診断
↓
認識U・規範N・問いかけ像Q・予測モデルの更新
↺
対象の更新は、簡略化すれば次のように書ける。
Xₜ₊₁=F(Xₜ、介入uₜ、環境変動wₜ、対象の内部規則θₜ)
観測結果は、
Oₜ=M(Xₜ、問いかけ像Qₜ、身体・装置Dₜ、観測手続Cₜ)+誤差εₜ
として生成される。
認識と規範は、
(Uₜ₊₁、Nₜ₊₁)=G(Uₜ、Oₜ、Aₜ、Iₜ、Nₜ)
として更新される。
次の問いかけ像は、
Qₜ₊₁=H(Uₜ₊₁、Nₜ₊₁、身体内界Bₜ₊₁、社会的目的)
として形成される。
P型では、外化表現Aₜや予測そのものが、対象の更新式Fへ入力される。
科学とは何か
認識を外化し、再解釈し、更新する活動は、科学だけにあるわけではない。
芸術、法律、設計、宗教、武術、政治にも、問い、外化、批評、実践の循環がある。
科学を区別するのは、外化だけではない。
科学では、
何を対象としたか
どの問いを立てたか
何を予測したか
どのように観測したか
どの推論を使ったか
どの条件で成立するか
どの程度の不確かさがあるか
何が起きれば修正するか
を外化し、第三者がその接続を追跡できるようにする。
したがって、科学は次のように定義できる。
科学とは、問いかけ像から仮説と予測を形成し、その予測を観測・実験・介入によって誤りうる形にし、予測と観測の差を外化・批評しながら、認識、規範、観測方法、予測モデル、次の問いを更新する社会技術的な認識過程である。
科学の強さは、すべてを正しく予測することではない。
予測を先に明示し、外れたときに、どこを疑い、どの追加観測を行ったかを検討できること
にある。
このモデル自身の予測
この認識モデルも、例外ではない。
このモデルが妥当なら、少なくとも次のことが予測される。
問いかけ像を変えれば、対象の切り出し方や観測項目が系統的に変わる
予測を明示した研究は、観測後に説明を作る研究より、認識修正の経路を追跡しやすい
認識を言語、数式、図、模型へ外化すると、認識や規範が変化する
独立測定や条件変更を重ねれば、UD状態から修正候補をある程度局在化できる
社会現象では、予測の公表を対象更新へ組み込んだ方が説明力が高まる
A・B・P・Eの診断によって、追加データ収集、規約明示、条件緩和、フィードバック制御など、異なる介入が選ばれる
反対に、
問いかけ像を変えても観測設計が変わらない
予測を明示しても認識修正の過程が改善しない
外化しても認識や規範が変わらない
追加観測を重ねても修正候補がまったく絞れない
P型を導入しても社会現象の説明が改善しない
類型診断が介入方法に何の差も生まない
という結果が蓄積すれば、このモデル自体を修正する必要がある。
この論考も、世界に書かれた最終法則ではない。
法則的認識についての、暫定的な法則的認識
なのである。
法則は予測と修正の循環である
法則は、世界に書かれた命令文ではない。
人間が、問いかけ像をもって対象へ向かい、観測を組織して作る法則的認識である。
しかし、人間が自由に作る物語でもない。
問いを作る。
現在の認識から予測を作る。
何を測れば予測を区別できるかを考える。
対象を観測し、介入する。
結果を予測と比較する。
差があれば、現在の認識の束へ修正要求を出す。
ただし、対象は答え合わせの解説書を渡してはくれない。
どこを直すべきかは、問いを変え、装置を変え、条件を変え、他の予測と比較することで少しずつ絞るしかない。
したがって、法則的認識を最終的に定義すれば、次のようになる。
法則的認識とは、既存の記憶、感情、概念、目的から形成された問いかけ像をもって対象を切り出し、現在の認識から未観測の状態や介入後の結果を予測し、その予測を観測可能な形へ外化し、実際の観測との差を通じて、認識、規範、観測方法、予測モデル、次の問いかけ像を更新する循環の中で形成される、条件付きで暫定的な認識である。
人間は、世界そのものへ媒介なしに到達することはできない。
しかし、到達できないから何も分からないのではない。
問う。
予測する。
観測する。
外れを見つける。
どこが違うかを調べる。
認識を外へ出す。
問いと予測を作り直す。
科学とは、この戻↺を止めないための技法なのである。
出典
1.今回の理論枠組みに直接対応するnote
原稿の出発点――法則的認識と経験則
「法則的認識 ≒ 経験則」、習慣的外挿と構造的外挿、予測する認識という元の問題設定。
https://note.com/mototchen/n/na3e2d4ad704c
不可知論的唯物論と類型論
A型、B型、第三型/P型、E型、Uマーカー、H₁/H₂、対象のローカル合理性。
https://note.com/mototchen/n/n5fe50b3582d5
修正言語過程説
Nₜ→Uₜ→Aₜ→Iₜ、認識の外化、再解釈による認識・規範の更新。
https://note.com/mototchen/n/n5ba04f439422
庄司和晃「認識の三段階連関理論」
感覚的認識、表象的認識、概念的認識、「のぼり・おり・よこばい」。
https://note.com/mototchen/n/n564c3699a9cf
認識学の「問いかけ像」
既存の記憶像・感情・目的をもって対象に問いかけ、観測と認識を方向づけるという枠組み。
https://note.com/mototchen/n/n0c6e32486b5a
2.法則・実在論・観測をめぐる科学哲学
Stanford Encyclopedia of Philosophy:自然法則
法則実在論、規則性説、最良体系説、必然関係説など、「自然法則とは何か」をめぐる主要な競合理論。
https://plato.stanford.edu/entries/laws-of-nature/
自然法則の存在論には現在も複数の競合理論があり、「法則が世界側に存在する」という理解も一枚岩ではありません。
Stanford Encyclopedia of Philosophy:科学的実在論
理論的対象、観測不能な対象、ノー・ミラクル論法、悲観的メタ帰納法など。
https://plato.stanford.edu/entries/scientific-realism/
理論の予測成功を世界との対応の証拠と見る立場と、それだけでは理論の存在論全体を保証しないという批判を確認できます。
Stanford Encyclopedia of Philosophy:科学理論の過少決定
一つの予測失敗だけでは、中核理論、補助仮説、初期条件、装置、測定手続のどこが誤っているか決まらないというデュエム型問題。
https://plato.stanford.edu/entries/scientific-underdetermination/
最終稿の「予測差 ≠ 修正箇所の確定」とUDマーカーを支える基本文献です。
Stanford Encyclopedia of Philosophy:理論と観測
観測の理論負荷性、測定装置、データ処理、モデルと観測の相互依存。
https://plato.stanford.edu/entries/science-theory-observation/
観測結果は対象から直接与えられる純粋な写しではなく、装置、背景理論、データ処理、研究上の選択を介して生成されるという論点を整理しています。2026年1月に大幅改訂されています。
3.測定・観測・不確かさ
BIPM/JCGM:国際計量用語集 VIM
測定、測定結果、測定対象量、測定不確かさなどの標準的定義。
https://www.bipm.org/documents/20126/2071204/JCGM_200_2012.pdf
「対象 ≠ 観測・測定結果」を計量学的に補強する資料です。測定結果は、対象そのものではなく、測定値と関連情報を含む結果として定義されます。
BIPM/JCGM:測定不確かさ表現ガイド GUM
https://www.bipm.org/documents/20126/2071204/JCGM_100_2008_E.pdf
観測値・測定値を絶対的な一点ではなく、不確かさを伴う推定として扱うための国際標準です。
4.予測する認識・予測誤差
Karl Friston, “The free-energy principle: a unified brain theory?”
Nature Reviews Neuroscience, 2010.
https://www.nature.com/articles/nrn2787
知覚・行為・学習を予測と誤差更新の観点から統合しようとする代表的理論です。ただし、脳の全機能について確定した単一原理ではなく、有力だが議論のある理論枠組みとして扱うべきです。
Karl Friston, “Predictive coding under the free-energy principle”
Philosophical Transactions of the Royal Society B, 2009.
https://pmc.ncbi.nlm.nih.gov/articles/PMC2666703/
知覚的分類を推論問題として扱い、予測と入力との差による更新を論じています。
5.理論的予測の科学史上の事例
ディラック――電子と陽子の理論、1930年
P. A. M. Dirac, “A Theory of Electrons and Protons.”
https://royalsocietypublishing.org/rspa/article/126/801/360/2683/A-theory-of-electrons-and-protons
負エネルギー状態の空孔を当初は陽子と関係づけた段階です。最終稿では、完成済みの陽電子概念が1928年に一挙に出たとは書かず、解釈の更新過程として扱う必要があります。
ディラック――反電子の明示、1931年
P. A. M. Dirac, “Quantised Singularities in the Electromagnetic Field.”
https://royalsocietypublishing.org/rspa/article-pdf/133/821/60/26949/rspa.1931.0130.pdf
この論文で、電子と同質量・反対電荷を持つ未発見粒子、すなわち反電子の可能性が明示されます。
アンダーソン――陽電子の実験的確認
Carl D. Anderson, “The Positive Electron,” Physical Review 43, 491, 1933.
https://journals.aps.org/pr/abstract/10.1103/PhysRev.43.491
APSによる歴史解説:
https://physics.aps.org/story/v17/st5
アンダーソンの観測は1932年に行われ、正式論文は1933年に掲載されました。APSの解説は、理論予測と実験的発見の関係が、教科書的な一直線の物語より複雑だったことも説明しています。
CERN――ヒッグス粒子の理論と発見
概説:
https://home.cern/science/physics/higgs-boson/
発見方法:
https://home.cern/science/physics/higgs-boson/how/
ヒッグス場は1964年に提案され、ATLASとCMSが2012年に新粒子を発見しました。ヒッグス粒子を直接見るのではなく、その崩壊生成物と統計的分布から推定した事例です。
LIGO――重力波GW150914
公式論文・データページ:
https://dcc.ligo.org/ligo-p150914/public
一般向け公式解説:
https://ligo.org/gravitational-waves-detected-100-years-after-einsteins-general-relativity/
検出一覧:
GW150914は2015年9月14日に二つのLIGO検出器で観測され、2016年2月11日に公表されました。観測波形が一般相対論から計算されたブラックホール合体波形と整合した事例です。
本文への配置案
不可知論的唯物論・類型論
https://note.com/mototchen/n/n5fe50b3582d5理論と観測
https://plato.stanford.edu/entries/science-theory-observation/過少決定
https://plato.stanford.edu/entries/scientific-underdetermination/ディラックと陽電子
https://royalsocietypublishing.org/rspa/article-pdf/133/821/60/26949/rspa.1931.0130.pdf
関連リンク
抽象化ということ
学問における抽象化について再確認。
https://diamond.jp/articles/-/305182
https://web.archive.org/web/20200811150707/http://okrchicagob.blog4.fc2.com/blog-entry-60.html
ヘーゲルの「普遍―特殊―個別」論理――『法の哲学』の自由論
https://www.tsuruoka-nct.ac.jp/wp-content/uploads/2015/03/kiyou49_01-10.pdf
科学の三段階論
科学における三段階論について。
武谷三段階論
三段階論の祖です。個別学問の歴史的段階を示したものでした。
https://note.com/yoshikoba113/n/n55e334a55788
https://ksyuumei.exblog.jp/5820668/
ひとり歩きした武谷三段階論
植松英穂 2003
https://www.jstage.jst.go.jp/article/butsuri1946/58/11/58_KJ00002729940/_pdf/-char/en
個別学問の三段階論
武谷三段階論にヒントを得た、個別学問の内部構造を示す三段階論の学派があります。
https://knowledge.nurse-senka.jp/5274/
抽象化された結果である法則的認識
学問で抽象化することにより、発見された法則的認識は経験則なのでしょうか。そして法則的認識は普遍なのでしょうか?
法則は経験則
https://note.com/exaray/n/n51cd4d6e0625
https://gendai.media/articles/-/116427?page=2
普遍ということとは
今では、法則は普遍と思われています。
そこにある「普遍」概念に対する疑問があります。
https://note.com/toyama17/n/na430f6c83943
以下にもありますが、普遍という概念に対する理解とその共有ができていないように思われます。
https://note.com/theopotamos/n/n71fb17383a63
普遍とは
「普遍性」と「個別性」
https://www.murc.jp/wp-content/uploads/2016/08/201603_01.pdf
https://note.com/yaandyu0423/n/n44b11c2a34ae
普遍論争
普遍について古くから議論されていたんですね。世界史で習ったことが理解できず、かつ忘れているということ例ですね。
https://www.y-history.net/appendix/wh0604-020.html
https://kotobank.jp/word/%E6%99%AE%E9%81%8D%E8%AB%96%E4%BA%89-125735
https://history-link-bottega.com/archives/36063783.html
中世普遍論争再訪 : 中世唯名論者は何が存在しないといっているのか
https://api.lib.kyushu-u.ac.jp/opac_download_md/1445835/p149.pdf
関連
https://note.com/mototchen/n/n59df20b3a48f
石部統久・ChatGPT5.6
査読:ChatGPT5.6・Claude Opus5・Grok・Gemini3.6(Parcae Protocol)
