 超级会员免费看
目录
本文篇幅较长,分为上下两篇,上篇详见车载CAN总线网关的网络安全协议设计
3.2 网关过滤功能模块设计
网关有着强大的安全性和对消息的过滤能力。所提协议中网关与两条 CAN总线相连,负责将CAN1发送端消息在网关中处理并转发到接收端的 CAN2上,其转发流程如图3-2所示。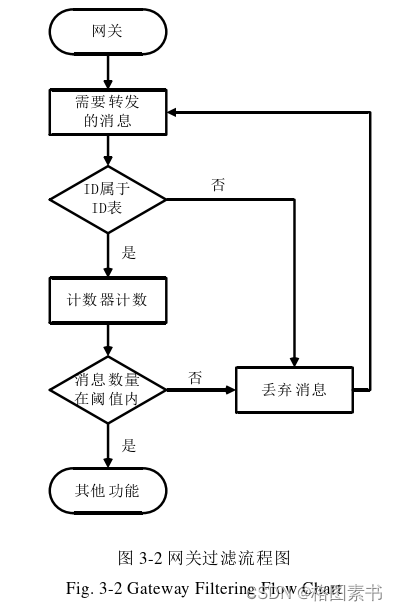 在网关中存放车辆中消息的ID表,当网关接收到需要转发的消息时, 将该消息的ID与网关中存放的ID表进行对比。当该消息属于ID表中ID时 对该消息进行处理并


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
1.1k累计阅读
1.2k平均单平台
已同步平台
CSDN
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
目录
本文篇幅较长,分为上下两篇,上篇详见车载CAN总线网关的网络安全协议设计
网关有着强大的安全性和对消息的过滤能力。所提协议中网关与两条 CAN总线相连,负责将CAN1发送端消息在网关中处理并转发到接收端的 CAN2上,其转发流程如图3-2所示。在网关中存放车辆中消息的ID表,当网关接收到需要转发的消息时, 将该消息的ID与网关中存放的ID表进行对比。当该消息属于ID表中ID时 对该消息进行处理并
电子电气架构车载网关系列——网关在AUTOSAR CP平台中的要求
网关在定义自属的功能外,还需要结合网络管理、ECU软件更新策略等,详细定义状态机,特别是休眠唤醒和开机网关APP异常无效。
AUTOSAR汽车电子嵌入式编程精讲300篇-车载CAN总线网关的网络安全协议设计
随着智能网联汽车(Intelligent Connect Vehicle, ICV) 的深入发展,汽车行 业向万物互联方向发展趋势明朗。智能网联汽车已经成为信息与通信技术的 代表应用产物。根据2022年发布的《2021年国民经济和社会发展统计公报》 统计2021年全国私人轿车保有量15732万辆,其中90%的私人轿车拥有智 能网联功能,智能网联汽车已经进入大众生活[1]。图1-1为近七年全国私人 轿车保有数量图。目前智能汽车已成为全球汽车发展的战略方向,我国对智能网联技术研 发投入了相当大的比重。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于加密算法的车载CAN总线安全通信
随着科学技术的不断更新和社会文明的不断进步,汽车已经走入寻常百姓家, 成为当代社会必不可少的交通工具。伴随着互联网技术的飞速发展,汽车也不再 是一个简单的交通工具,已经逐渐发展成为一个集出行、通信、娱乐等功能于一 身的综合智能体,进而推动了车联网产业的蓬勃发展。车联网是在传统汽车的框架上安装了传感器、执行器、控制器等分布式和集 中式控制器,使汽车具备环境感知、协同控制、优化执行等功能,并通过网络技 术实现与车外环境的信息共享,给驾驶带来方便的同时也终将成为可以替代人操 作的新一代汽车[1-3]。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于加密算法的车载CAN总线安全通信(续)
对于数据非加密传输,Engine节点发送的数据、 网络传输的数据和Display节点接收数据应该相同,图4-10给出了各自的数据曲 线,其中横轴为时间轴,纵轴是该时刻信号EngineSpeed数值的大小。图4-9中Time是时间戳,Chn表示CAN通道,Name是报文名称,ID用来 标识报文优先级,Event Type表示事件类型,Dir表示了报文传输方向是发送或接 收,DLC是报文的数据长度,Data是报文的数据内容。基于 加密算法的应用,在总线上传输的数据是经过处理的密文数据,攻击者在不知道。
AUTOSAR汽车电子嵌入式编程精讲300篇-汽车CAN总线安全性模糊测试
随着我国汽车产业的兴起,其市场前景将愈加广阔。目前5G通信技术、 人工智能、云计算等高新技术在各个领域中得到了广泛的应用,汽车产业同样 也具有网联化、智能化的发展趋势[ 1]。智能网联汽车将有利于智慧交通的发展, 提高出行便利,减少交通事故的发生。2020年2月,由国家网信办等十一个部 委联合发布的《智能汽车创新发展战略》中将智能网联汽车作为重要的发展战 略[ 2],拟推动并实现我国智能汽车强国、交通强国的目标。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于 CAN 总线的串联式混合动力拖拉机通信网络设计(续)
数据的速度有限,容易发热、保护能力差。构及改进的哈佛结构提高了数据的吞吐量,低功耗和高精度运算的优点受到人们。制器,拥有强大的实时处理能力,并将控制器需要的核心外设功能集于一身,具。一个邮箱都能根据需要设置邮箱的类型,有一个可编程的接收屏蔽过滤器,支持。现软件安全运行的基础。通过硬件系统的设计实现节点间数据信息和信号的交。控制器使整体结构更加紧凑,简化相应的电路,提高工作效率。集成电路的问世和产业化发展催生了微处理器的问世。总线的传输速率、总线的通道数量和控制器。间的传输信息量等多方面的因素,本文选用。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于智能网联车的CAN总线攻击与入侵检测
随着物联网、云计算、人工智能(Artificial Intelligence,AI)、大数据和5G技术 的快速发展,推动了传统车辆向智能网联车(Intelligent and Connected Vehicles,ICVs) 的转型。车辆智能化提高了驾驶安全性,使驾驶更加方便。多种传感器可以精确检测 驾驶环境,使得车辆能够自主控制一些重要功能,如电机驱动的动力转向(Motor Driven Power Steering,MDPS)。
AUTOSAR汽车电子嵌入式编程精讲300篇-汽车CAN总线中的 信息安全与通信协议
CAN(Control Area Network) [40]是罗伯特博世有限公司于1980年发明的一种 多主机的广播通信协议,传统的CAN总线通信速率可达到1Mbps,每一帧可以携 带8字节数据。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于机器学习的车载 CAN 网络入侵检测
防御系统,在攻击者成功攻破汽车的车载信息系统后,就可以实现远程操控汽车,车的普及使得车辆的开放程度大大增加,与车辆连接的大量通信接口,在让汽车。内部与外界网络所产生交互操作增加的同时,也使得汽车内部网络被恶意攻击者。使汽车随时执行各种指令,也可以获取到汽车内部的最高级权限,包括汽车最重。要的几个功能:一是汽车的动力系统,二是汽车的转向系统,三是汽车的制动系。统,即该系统理应保障汽车无法被攻击者恶意进攻,攻击者无法通过利用车辆的。因此,任何功能安全关键的系统本身都是信息安全关键的系统,两者的。
AUTOSAR汽车电子嵌入式编程精讲300篇-CAN总线协议在车载模块中的应用与实现(中)
ISO15765-4规定了9种诊断服务,类似于SAEJ1979。其中Service$01是车辆数据。Service $03是故障码。ISO15765-4协议是通过配置SID为0x01,PID为0x00进行初始化的。此时的 PID=0x00就是Supported PID,识别支持的数据流参数。如当输入Supported PID=0x00时就 是查询01~20的PID是否支持,对于01~20每位都有反馈。0表示不支持,1表示支持。ISO15031-5定义了多个数据流,每个数据流对应了一个PID。
AUTOSAR汽车电子嵌入式编程精讲300篇-面向不平衡样本的车载网入侵检测系统 设计与实现
车辆是人类现代生活的重要组成部分,因为它为社会的每一项日常活动提 供了许多便利。从化石燃料汽车到混合动力汽车再到如今的电动汽车,这些产 品都是再为人类所服务,它们的安全不仅会影响人类的安全,还会影响车主的 隐私。随着近年来智能城市概念的发展,市场上出现了许多具有娱乐工具和更 便利的服务设施的智能车辆,这可以成为黑客运行恶意攻击的一个很好的目标。由于这些车联网系统提供的车对车,车对人,车对路,车对云,以及车内 通信的计划,因此通过入侵车联网系统,黑客不仅可以干扰汽车任务,而且可 以影响整个智能城市。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于 FIFO 和优先级序列 CAN 总线系统
会产生网络延时和资源分配的问题,降低数据传输的实时性,造成带宽分配不合理,降。基于补偿的响应时间分析应用到报文,既是周期性又是非周期性的事件触发情况,扩展。些可调度性计算的条件和方法,使得响应时间的计算更为精确,但是结果仍为上限值。中引入调度算法的研究以及对其性能进行分析中,没有统一的标准,缺乏较为全面、系。FIFO 序列的简单高效性,在保证系统可调度的情况下,提高系统的。加时,消息最坏情况响应时间会相应的大幅增长,保证可调度的情况下,产生的延时考虑进最坏情况响应时间的计算,计算了基于网关互连的。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于机器学习的车载 CAN 网络入侵检测(续)
的报文数据以文本文件的形式保存,每一条数据都包括了报文的序号,传输方向,车内很容易被非法入侵,而汽车在行驶过程中一旦被入侵,可能会导致很严重的。相平行的超平面,分隔超平面使得新建的两个平行超平面的距离达到最大。二是使用该种算法对检测样本没有特殊的要求,能适用于大部分。欧氏距离,即欧几里得距离,是测量两点之间距离的公式中最常用的公式。当处理线性可分的数据时,则能找到满足条件的超平面。通常的实现过程是:通过在分开数据的超平面的两侧分别建立一个互。一个弱分类器,最终使所有弱分类器组合成一个强分类器,如下图。
AUTOSAR汽车电子嵌入式编程精讲300篇-基于 CAN 总线的串联式混合动力拖拉机通信网络设计
染,在推动农业绿色、健康发展的同时,节能减排成为我国农业发展的新要求。的内燃机,电动机的无级调速特性能实现车辆平顺运行,车辆结构简单、污染小。需要很大的技术提升,特别是电池方面的技术还需要进一步突破,有限的续航里。机,能够有效解决续航问题,发展混合动力车辆成为汽车发展的又一新方向。田、播种、运输等多种功能。械连接,电动机作为唯一的动力输出装置,其出色的工作特性,可以省去传统拖。的通信系统,可以提高拖拉机工作的实时性、可靠性和安全性。系统,实现发动机、变速箱和悬挂系统间的信息传输和协调运作,提高了拖拉机。
AUTOSAR汽车电子嵌入式编程精讲300篇-车载网络 CAN 总线报文异常检测
乎都搭载了智能网联终端,预计 2025 年之前大部分新车都将接入互联网,同时。有的检测方法对未知攻击的检测性能较差,所以异常检测技术也必须要与时俱进,工具,现在更重要的是作为新一代移动终端及互联网服务创新的重点平台,同时。在政策、技术、需求的三重催化之下,智能网联汽车迎来加速发展。大规模部署、用户消费提升、车联网技术发展等因素,中国车联网市场将蓬勃发。告》中梳理了汽车网络安全的发展趋势,包括本年度备受关注的汽车安全攻击事。展直接将汽车以太网接入到互联网中,目前大部分汽车缺乏异常检测、主动反制。
can协议2.0中文版.pdf
1.介绍 2.基本概念 3.报文传输 3.1 帧类型 3.1.1 数据帧 3.1.2 远程帧 3.1.3 错误帧 3.1.4 过载帧 3.1.5 帧间空间 3.2 发送器/接收器的定义 4. 报文校验 5. 编码 6. 错误处理
从防御者视角复盘:用WinArpAttacker和Wireshark在Windows上模拟并检测ARP欺骗攻击
本文详细解析了Windows平台下的ARP欺骗攻击与防御策略,通过WinArpAttacker和Wireshark工具模拟攻击并检测异常流量。文章涵盖实验环境搭建、攻击原理深度解析、流量特征分析及企业级防御方案,帮助安全运维人员全面掌握ARP攻击检测与防护技术。
ros2 humble中使用realsense t265与d435
前提,安装realsense SDK 2.51.1版本并且能成功启动realsense-viewer V2.51.1想要在ros2中使用realsense t265,必须配合realsense SDK v2.51.1使用realsense-ros 4.51.1版本,因为新版本realsense ros2不再对t265支持下面记录源码编译安装 realsense-ros 4.51.1版本。
【低轨】Starlink星链-Ku波段OFDM信号同步机制与PNT应用潜力
本文深入解析了Starlink星链Ku波段OFDM信号的同步机制及其在定位、导航与授时(PNT)领域的应用潜力。研究发现,其信号帧内嵌的同步序列具有相位恒定特性,支持超长相干积分,可在极低信噪比下实现高精度伪距测量,为利用低轨卫星通信信号实现高精度PNT服务提供了新的技术路径。
Kubernetes集群资源优化实战:Volcano调度器如何帮你省下30%GPU算力
本文详细介绍了如何通过Volcano调度器的Binpack策略优化Kubernetes集群中的GPU资源利用率,解决AI模型训练中的资源碎片化问题。通过实战配置和调优指南,帮助用户提升30%的GPU算力利用率,显著降低任务等待时间和硬件成本。
YooAsset可寻址模式避坑指南:从路径加载到Addressable的完整迁移方案
本文详细介绍了将Unity项目从传统路径加载迁移到YooAsset可寻址模式的完整方案。针对中大型项目在迁移过程中遇到的路径耦合、依赖管理、热更新等痛点,提供了从架构设计、环境配置、代码迁移到性能优化的实战指南,并分享了实际项目的改造案例与避坑经验,帮助团队高效完成资源管理系统的重构。
YOLOv8_obb训练流程-原理解析[旋转目标检测理论篇]
本文主要介绍了YOLOv8旋转目标检测的流程,介绍了标签的解码、预测结果的解码,以及如何理解旋转角度等内容,还介绍旋转目标检测框的正样本选取及Loss计算。
【红绿灯识别】基于计算机视觉实现道路信号灯检测识别系统附Matlab代码
随着自动驾驶技术的快速发展,对道路交通信号灯的检测识别技术也提出了更高的要求。本文提出了一种基于计算机视觉的道路信号灯检测识别系统,该系统能够准确地检测和识别道路交通信号灯,并输出信号灯的颜色信息。该系统采用深度学习方法,利用卷积神经网络(CNN)对道路交通信号灯进行检测和识别。实验结果表明,该系统能够在复杂的环境中准确地检测和识别道路交通信号灯,具有较高的实用价值。道路交通信号灯是道路交通管理的重要组成部分,它能够有效地组织交通,提高道路通行效率,保障交通安全。
VLA数据采集以及训练
直到15s计时结束,弹出下面的内容,这个时候不会录制视频了,这里就是需要复位物体到初始位置,尽量保证物体的初始位置放在一样的位置,计时3s,同样根据自己的复位时间来修改(--dataset.reset_time_s=3),这里和前面录制数据的区别就是fps后面多了一个nment,可以作为一个标记,知道什么时候开始去复位而不会拍到自己的手臂。复制网址,在浏览器打开,会出现下面的窗口,依次检查每一轮是否存在问题,例如是否出现录制不完整,是否存在除了机械臂以外的其他移动物体,这些都可能会影响最终训练的效果。
ssm框架搭建
这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载
LinePhone3.2.7(android端最新版本) sip客户端
SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/
android 蓝牙通讯demo
android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。
Camera2Demo
在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 订阅专栏 解锁全文

 853


 扫一扫


